
投稿日:2026.09.09 最終更新日:2026.09.20
コボットは「人の代わり」ではない|国内外9社と導入・参入の判断軸
コボットは、本当に安全柵をなくすためのロボットなのか。
ロボット本体を作らない企業は、どこから参入できるのか。
結論は、人と機械の仕事を分け直し、工程全体を完成させることです。国内外9社と4つの参入方法から、導入と事業化の条件を整理します。
この記事の結論
コボットの価値は、安全柵ではなく工程全体の設計で決まります。
- 人と機械の得意な仕事を分けると、多品種の現場でも使いやすくなります。
- 国内外9社は、周辺機器、工場接続、シミュレーション、用途別仕様で差をつけています。
- 参入企業は、顧客工程、停止データ、保守責任を先に定めます。
コボットは、人と同じ空間で働けるように設計された協働ロボットです。人が部品を置き、ロボットがねじを締める。作業者が段取りを変え、ロボットが検査を繰り返す。このように、人と機械の得意な仕事を組み合わせます。
「安全柵がいらない小型ロボット」と説明されることもあります。しかし、安全柵を外せるかどうかは、ロボットの製品名だけでは決まりません。工具、速度、部品の形、人が近づく頻度まで含め、作業ごとに危険を評価する必要があります。
導入効果も、本体を買えば自動的に生まれるわけではありません。部品をつかむハンド、置き位置を合わせる治具、周囲を見るカメラ、停止後の復旧、保守までを一つの運用として設計して初めて、現場で使い続けられます。
本記事では、コボットの基礎、国内外9社の違い、導入に向く工程を整理します。そのうえで、新規事業として参入できる4つの入口と、参入・提携・待機・見送りを分ける判断軸を考えます。
目次
コボットとは?人とロボットが仕事を分ける協働システム
コボットは「collaborative robot」を短くした呼び方です。日本語では協働ロボットと呼びます。人と同じ作業空間で、決められた仕事を協力して行うためのロボットです。
大切なのは、協働という言葉がロボット本体だけを指さないことです。ISOの解説も、協働ロボットは単体の機械ではなく、用途を含むシステムだと説明しています。先端に付ける工具、運ぶ物、作業台、周囲の人、制御ソフトまでが安全設計の対象です。
人との協働には、主に4つの方法があります。
- 人が作業空間へ入ったとき、ロボットを安全に停止する
- 作業者がロボットを手で導き、位置や動きを教える
- 人との距離を測り、近づくほど速度を落として停止する
- 接触時の力と圧力を制限し、けがの危険を抑える
4つの方法は、どれか一つを選べば終わりではありません。工程に応じて組み合わせます。鋭い工具や高温の部品を扱う場合は、力を制限できるロボットでも囲いや追加のセンサーが必要です。
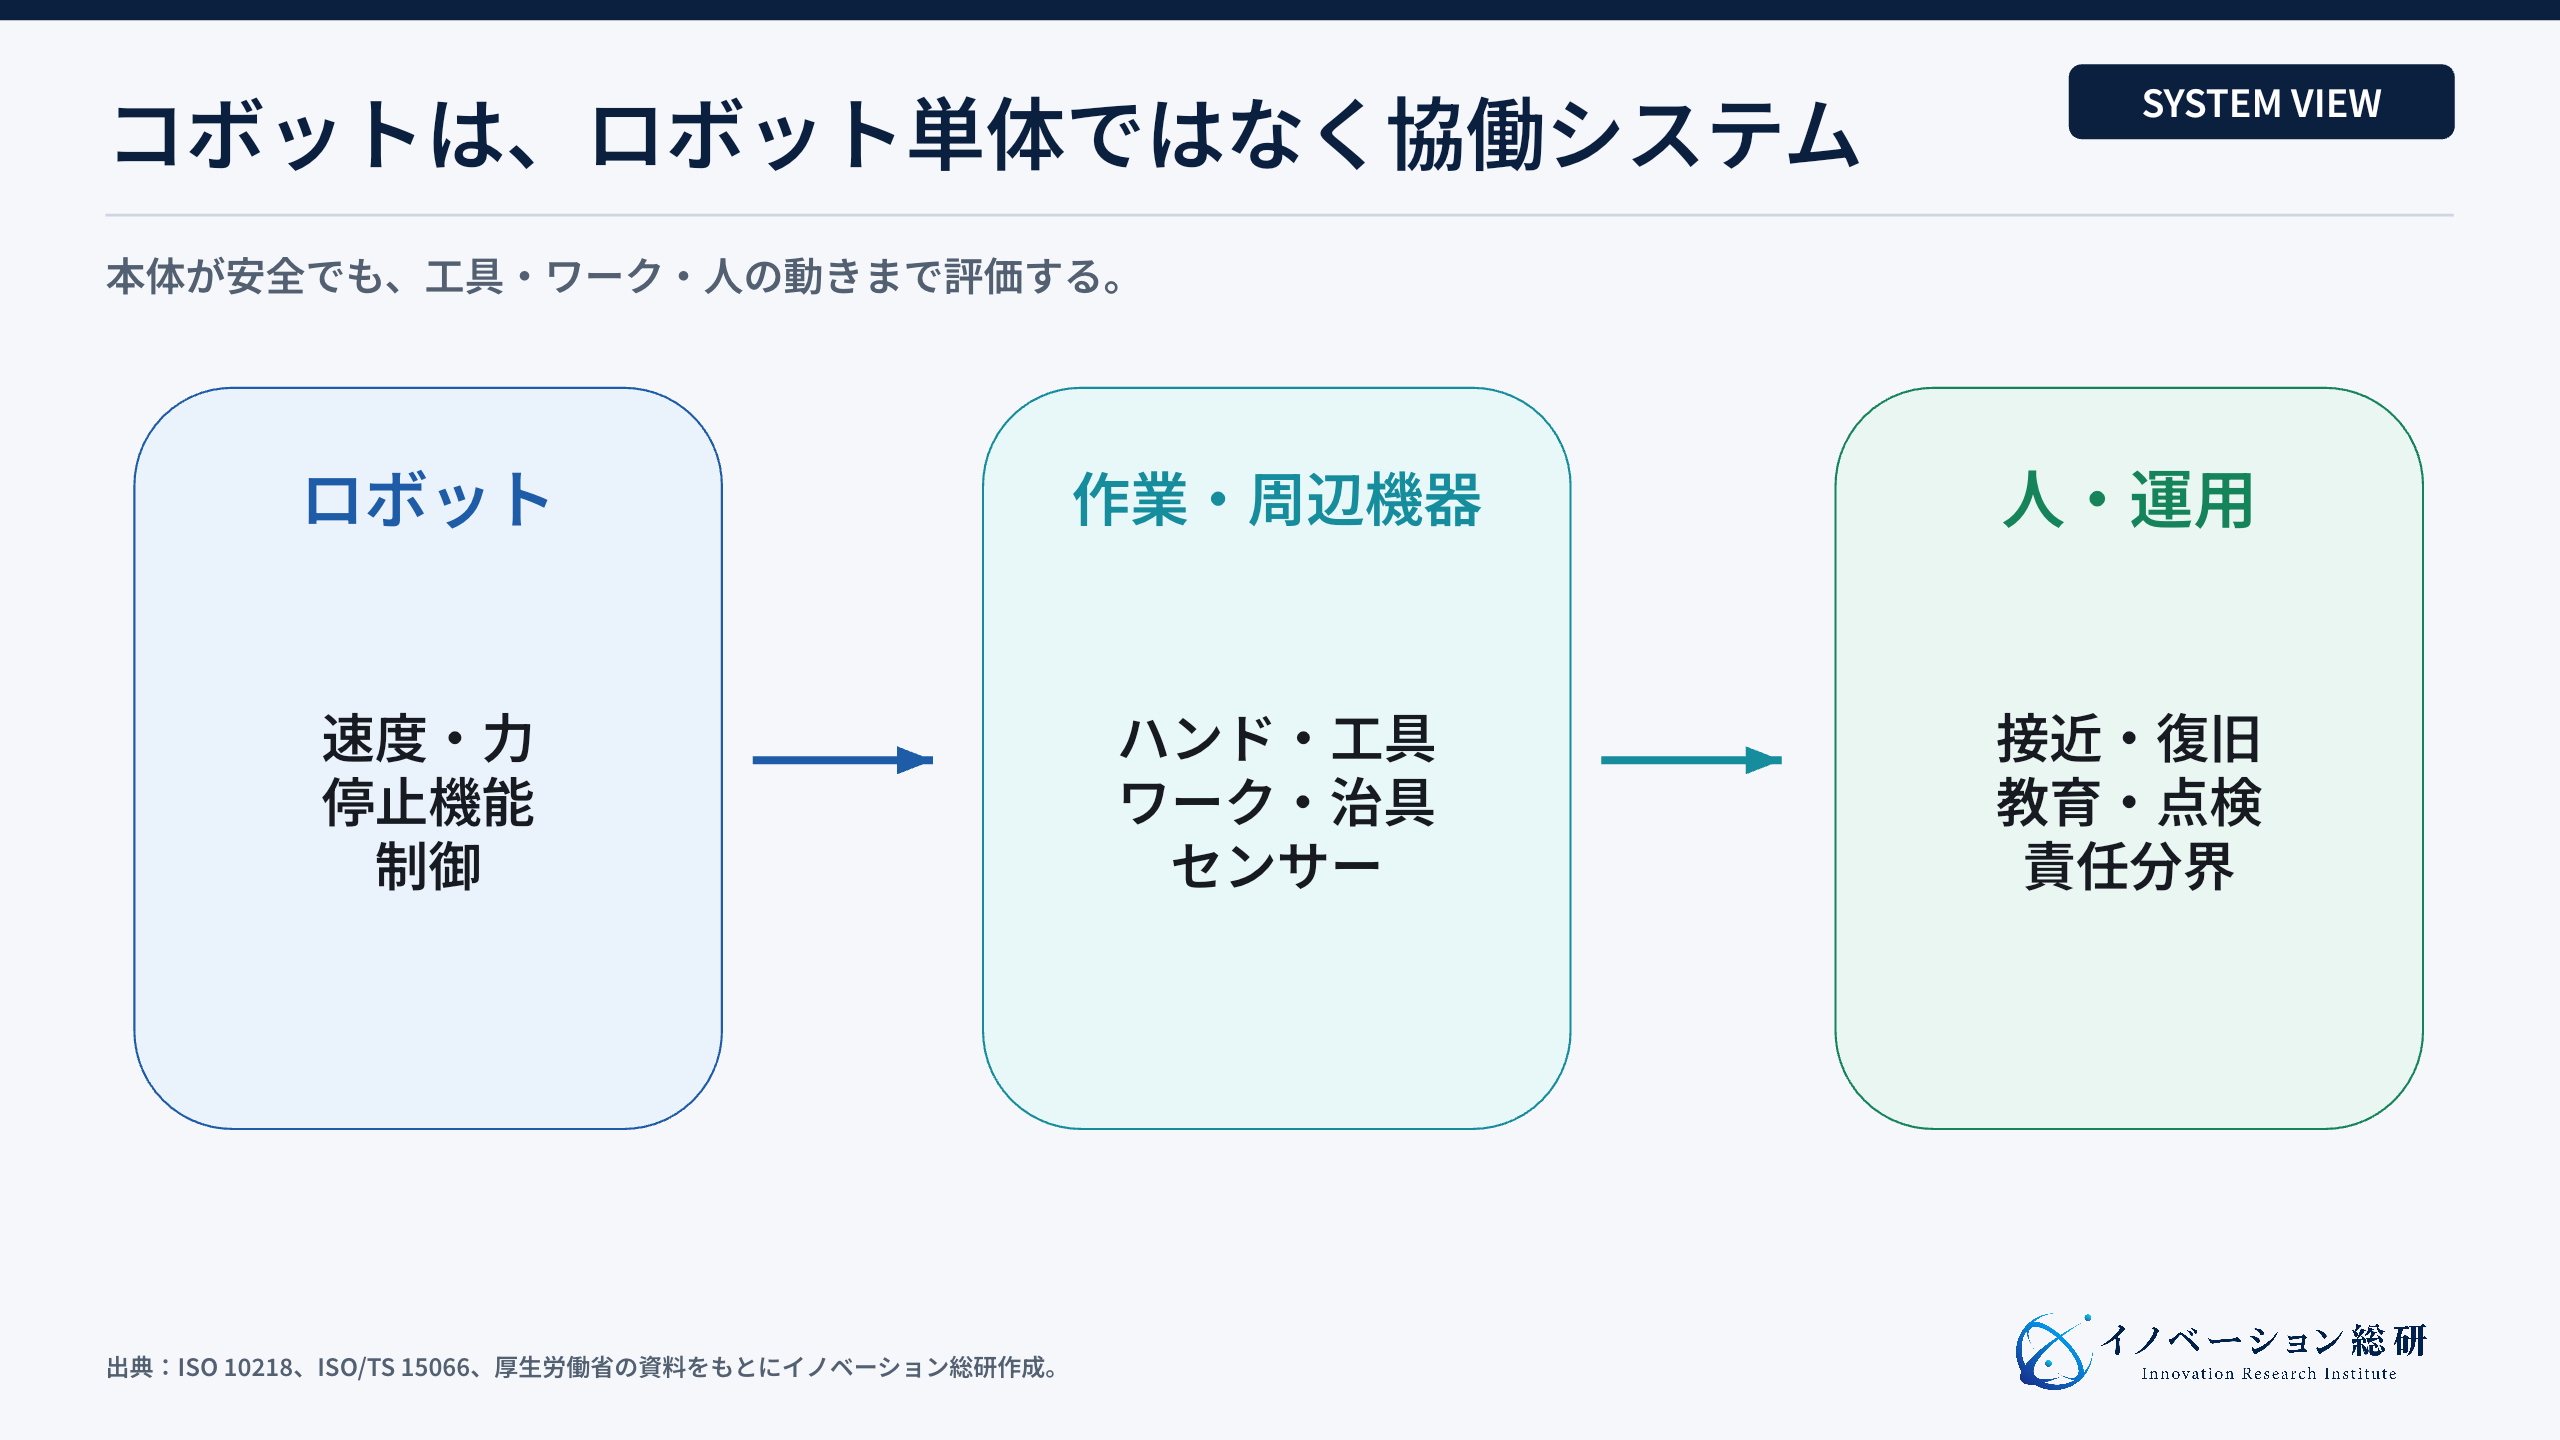
協働ロボットと従来型ロボットの違いは、速さより変化への強さにある
従来型の産業用ロボットは、安全柵で人と作業空間を分け、高い速度で同じ作業を繰り返すことが得意です。生産量が多く、製品や部品が変わりにくい工程では、今も有力な選択肢です。
協働ロボットは、人の近くで使うため、通常は速度や力に制約があります。その代わり、設置場所を小さくしやすく、作業の変更を教えやすい特徴があります。多品種少量生産や、繁閑差のある工程と相性がよい理由です。
手作業にも強みがあります。柔らかい物を傷つけずに扱う、突然のずれに気づく、例外に対応する仕事は、人の方が効率的な場合があります。すべてを自動化するより、単純な反復作業だけをコボットへ渡す方が、費用と立ち上げ時間を抑えられます。
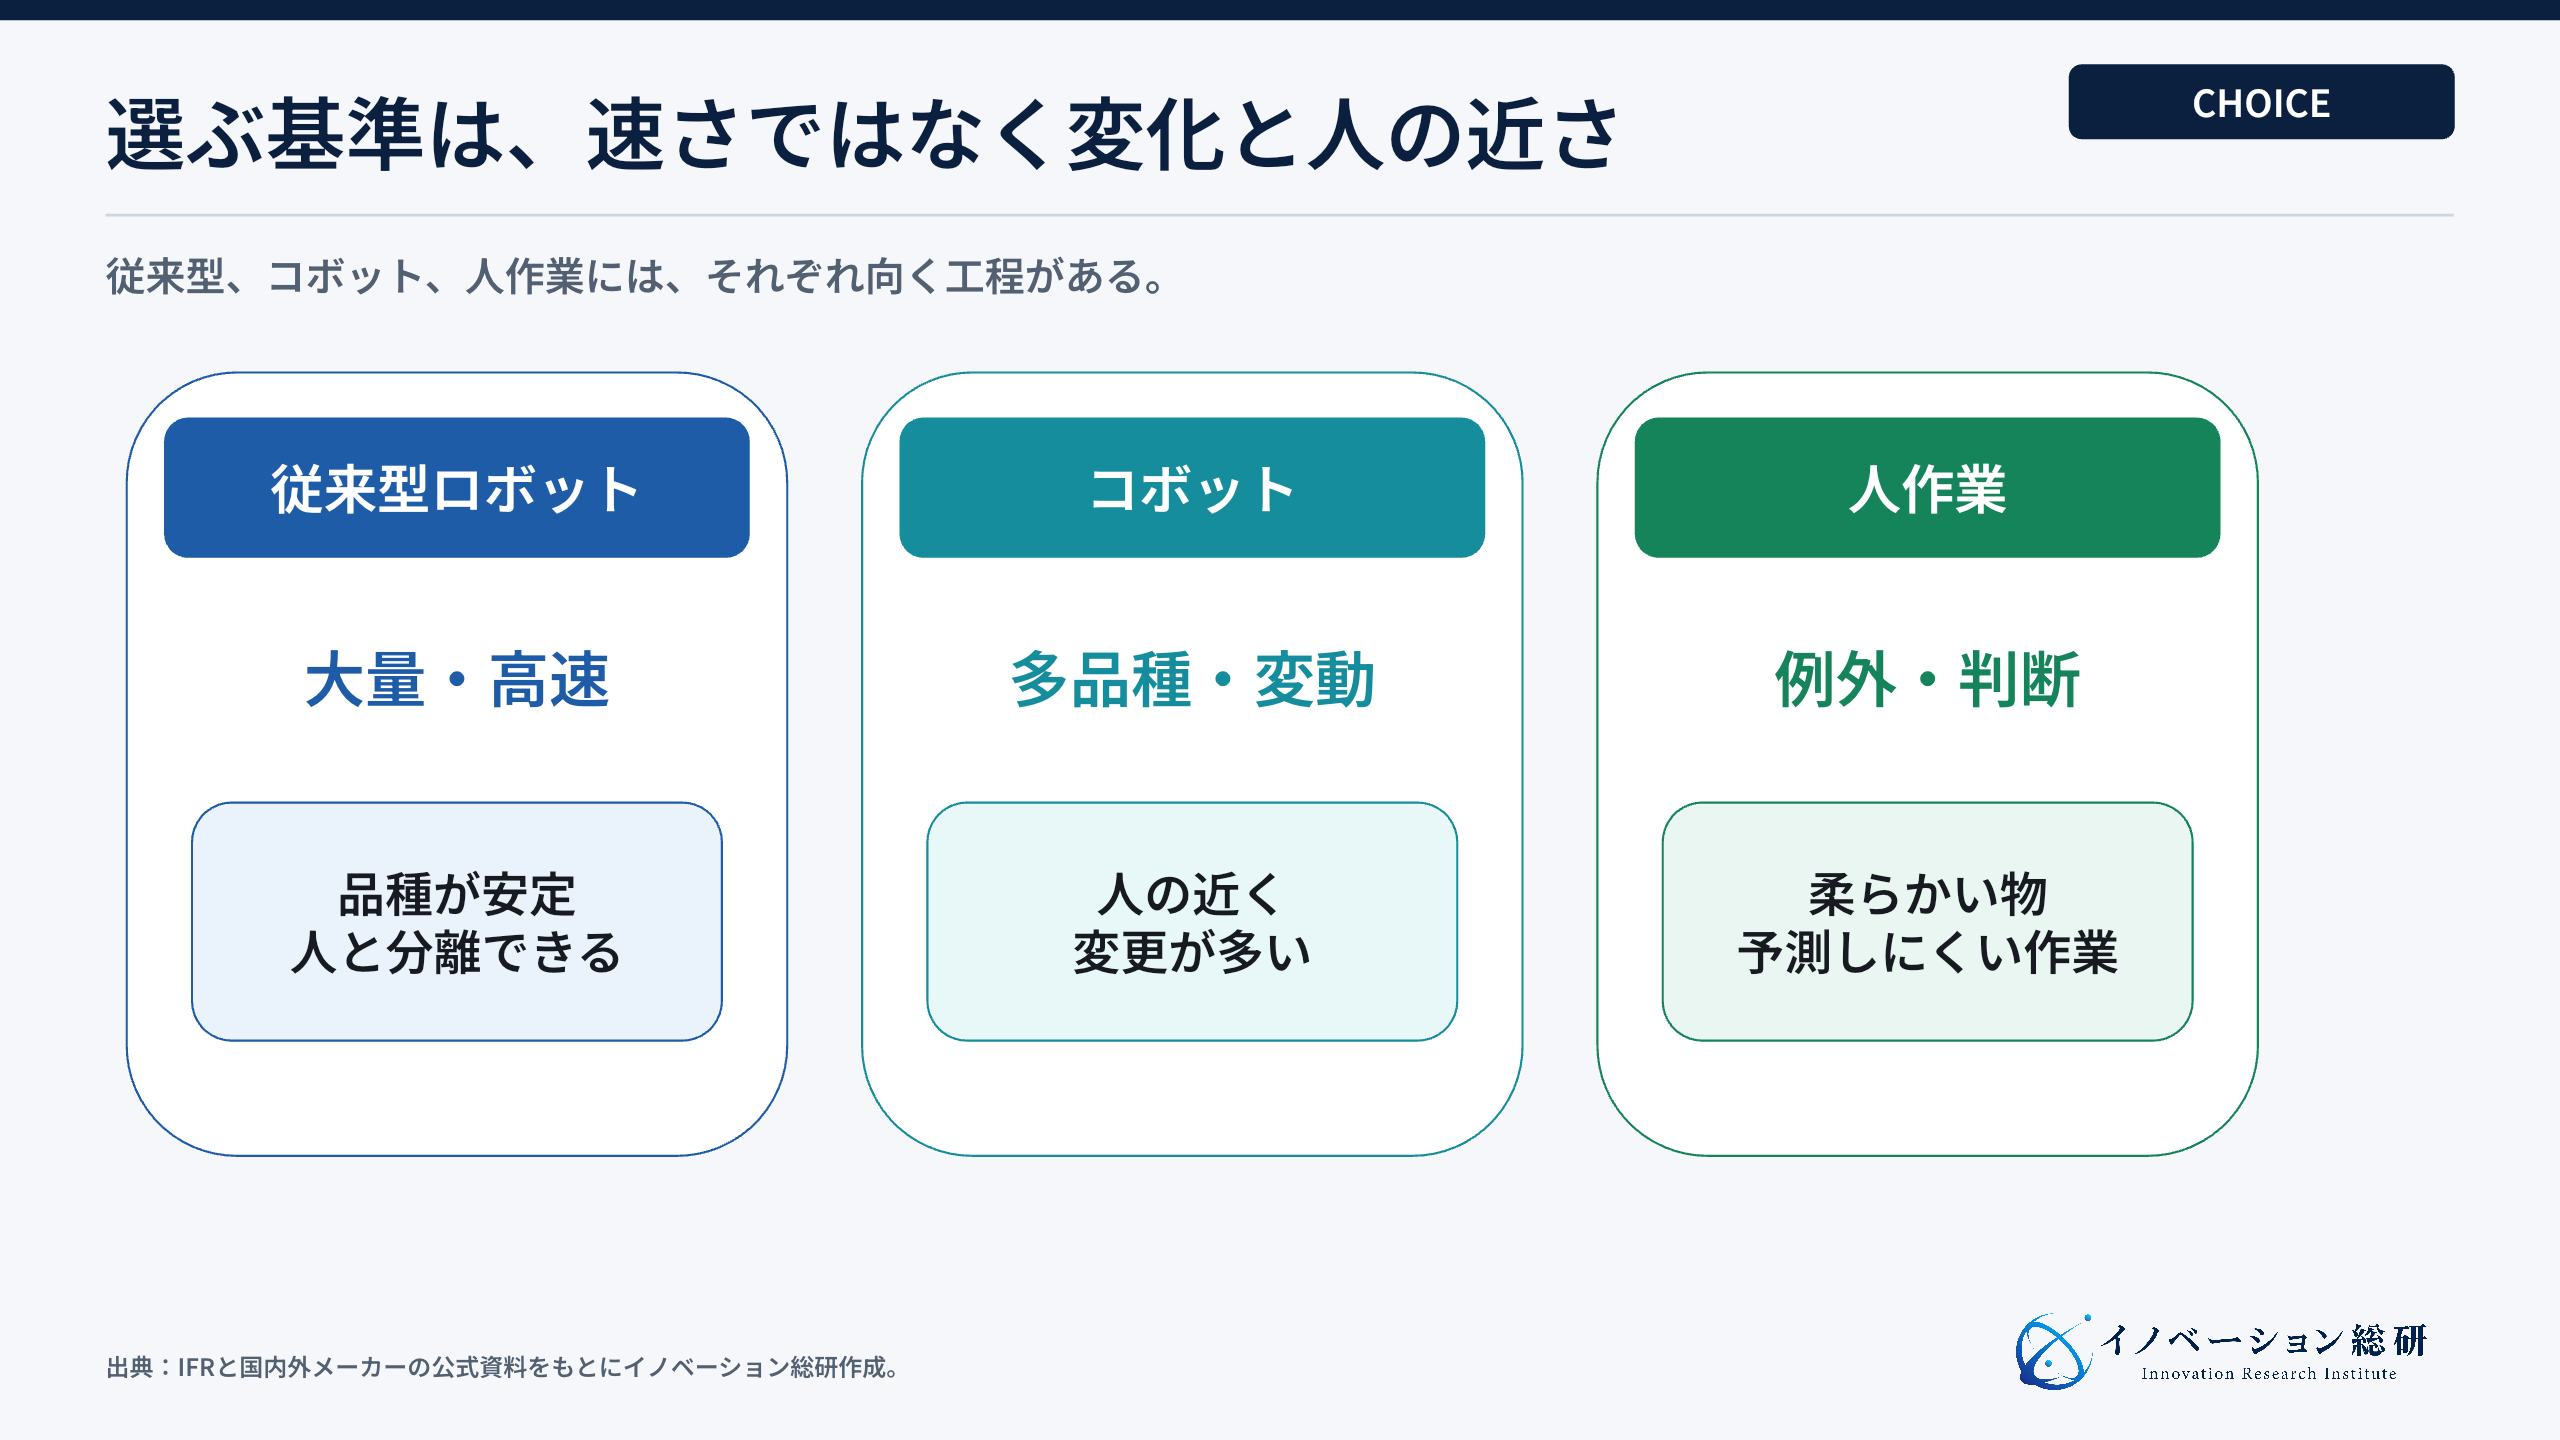
選ぶ基準は、ロボットの新しさではありません。作業量、品種の変化、人が近づく必要、求める速度、例外の多さから決めます。大量生産で最高速度が重要なら従来型が向きます。変化が多く、人の判断を残したいならコボットが候補になります。
コボットが選ばれるのは、多品種・人手不足・工程変更が重なる現場
国際ロボット連盟の2023年の集計では、世界の産業用ロボット新規導入の10.5%を協働ロボットが占めました。主流がすべて置き換わったわけではありません。一方で、一定の用途として定着していることが分かります。
導入候補になりやすいのは、次のような工程です。
- 工作機械へ材料を入れ、加工後の部品を取り出す
- 部品をねじ締め、接着、圧入で組み立てる
- 溶接や研磨を、決めた軌道で繰り返す
- カメラで外観を撮影し、不良候補を記録する
- 箱を持ち上げ、パレットへ積み付ける
- 研究室や食品工程で、同じ量の試料や容器を扱う
共通するのは、人が工程から完全に消えないことです。材料の補給、品種の切り替え、例外の処理、品質判断を人が担います。コボットは、これらの間にある反復作業を引き受けます。
費用対効果は、人件費だけで判断しません。夜間運転の追加時間、品質のばらつき、採用できない人数、労災リスク、段取り替えの時間も含めます。反対に、部品の置き直しや停止復旧に人手が残るなら、その時間も計算に入れます。
コボット導入は本体より、ハンド・治具・安全・保守で決まる
ロボットアームは、現場で仕事をするための一部にすぎません。製造ラインで価値を出すまでには、少なくとも5つの層があります。
第一はロボット本体です。可搬重量、届く距離、速度、繰り返し精度、保護等級が選定条件になります。
第二は、ハンド、吸着具、溶接機、ねじ締め機などの先端工具です。形が違う部品を安定してつかめるか。接触したときに鋭い部分が危険にならないか。ここで工程の成否が分かれます。
第三は、カメラ、力覚、触覚などの認識です。部品の位置ずれや向きを補正し、異常を見つけます。隣接するソフトロボティクスの調査でも、柔らかいハンドと触覚センサーが、不定形物や傷つきやすい物の取り扱いを広げています。
第四は、PLC、工作機械、MES、WMSとの接続です。扉を開ける、加工完了を受け取る、品種情報を切り替える、実績を記録する処理が必要です。
第五は、安全と運用です。リスクアセスメント、教育、点検、停止原因の記録、復旧手順、部品交換を含みます。故障していないのに現場で使われなくなる問題は、この層で起きます。
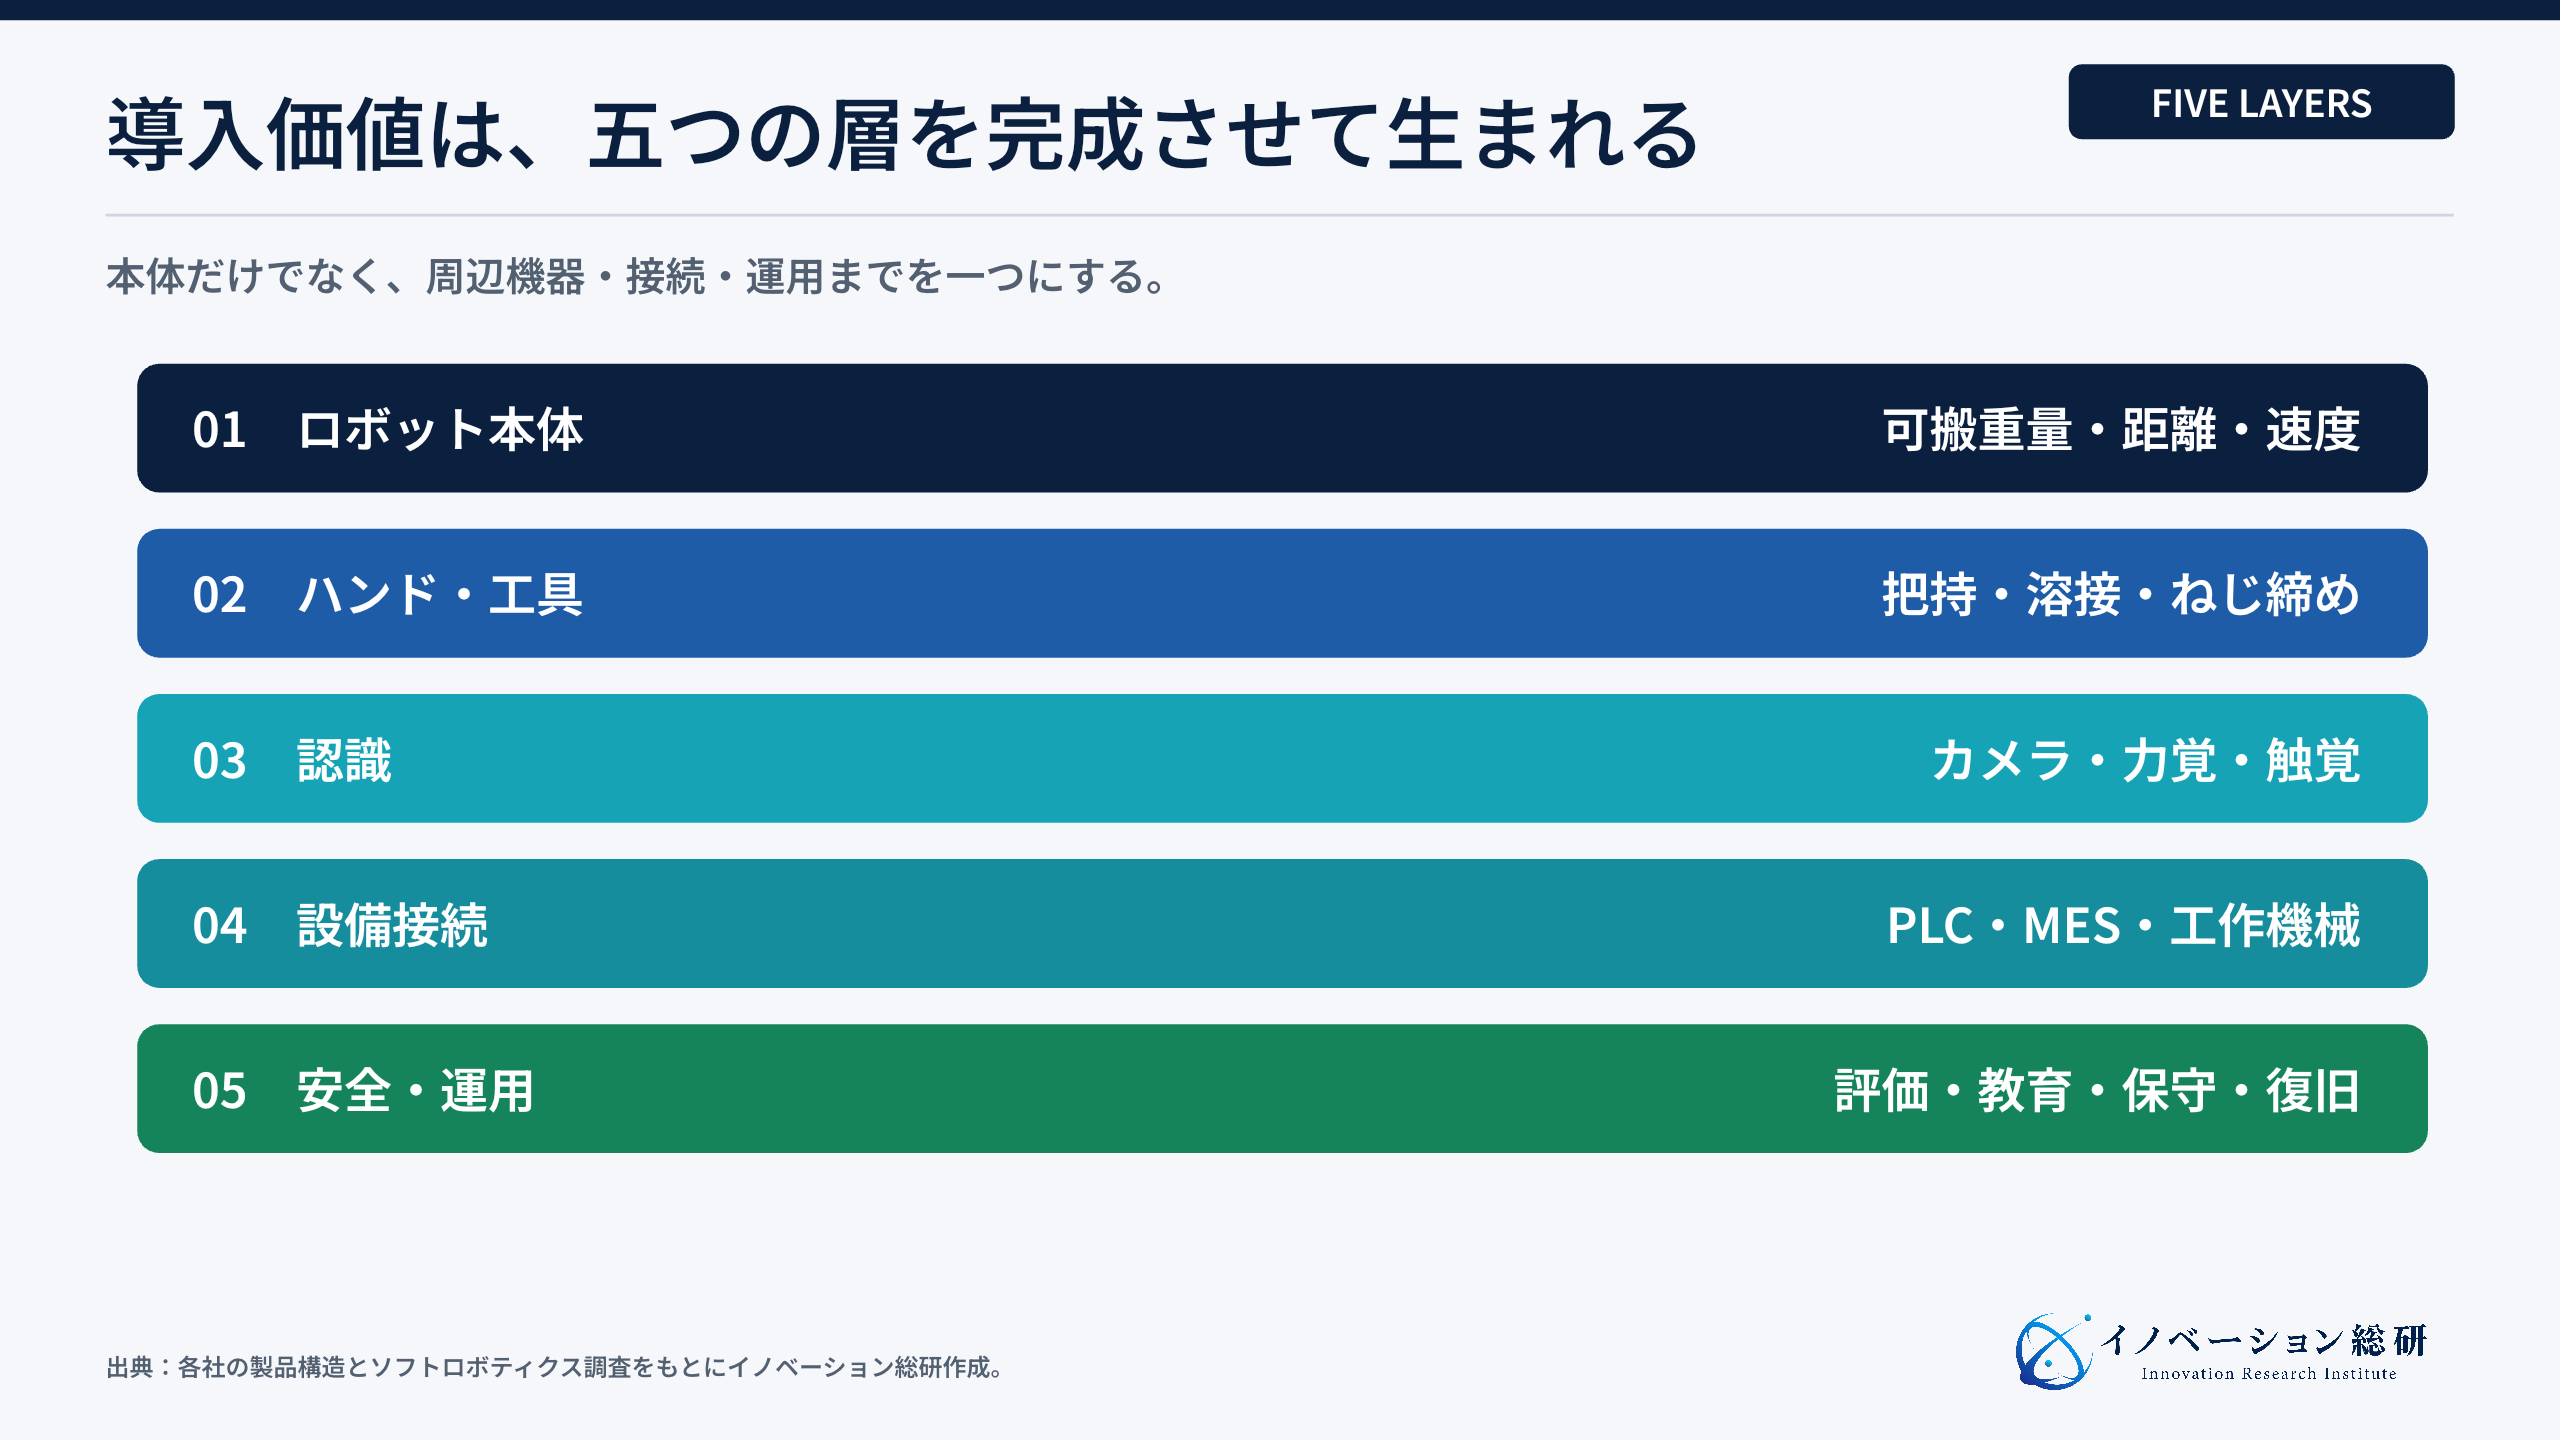
したがって、調達時に本体価格だけを比べると判断を誤ります。対象工程を動かすために必要な周辺機器、立ち上げ、教育、保守を含む総額で比較する必要があります。
国内外9社のコボットは、何を強みにしているか
主要9社は、同じ「協働ロボット」でも狙う現場が異なります。扱える重さや届く距離だけでなく、教え方、周辺機器、既存設備とのつながり、導入後の支援を比べると違いが見えます。
| 企業・ブランド | 主な特徴 | 想定する工程 | 事業上の注目点 |
|---|---|---|---|
| Universal Robots | 幅広い本体とUR+周辺機器 | 機械加工、溶接、搬送、検査 | 周辺機器と導入会社の生態系 |
| FANUC | CRXと工場向け制御資産 | 溶接、機械投入、組立、搬送 | 既存工場への接続と教育 |
| ABB | GoFaとRobotStudio | 組立、ねじ締め、研磨、パレタイズ | シミュレーションを含む統合 |
| 安川電機 | MOTOMAN-HCシリーズ | 組立、搬送、食品、重量物 | 工程別仕様と大型可搬 |
| KUKA | LBR iisyと産業制御 | 組立、検査、機械加工 | 協働と産業速度の使い分け |
| デンソーウェーブ | COBOTTAとCOBOTTA PRO | 小物作業、研究、教育、生産 | 小型から生産用までの二層 |
| 川崎重工業 | 双腕型duAro | 電子部品、組立、検査 | 人の両腕作業を置き換える構造 |
| Doosan Robotics | 複数シリーズと食品仕様 | 食品、接客、溶接、パレタイズ | 用途別モデルと衛生対応 |
| Techman Robot | カメラ一体型TM AI Cobot | 検査、ピッキング、組立 | 視覚AIを一つの操作環境へ統合 |
比較すると、各社の違いは腕の基本機能より、周辺機器、既存設備との接続、用途別の支援に表れます。導入先は、対象工程を完成させるために不足する要素から候補を絞ると判断しやすくなります。
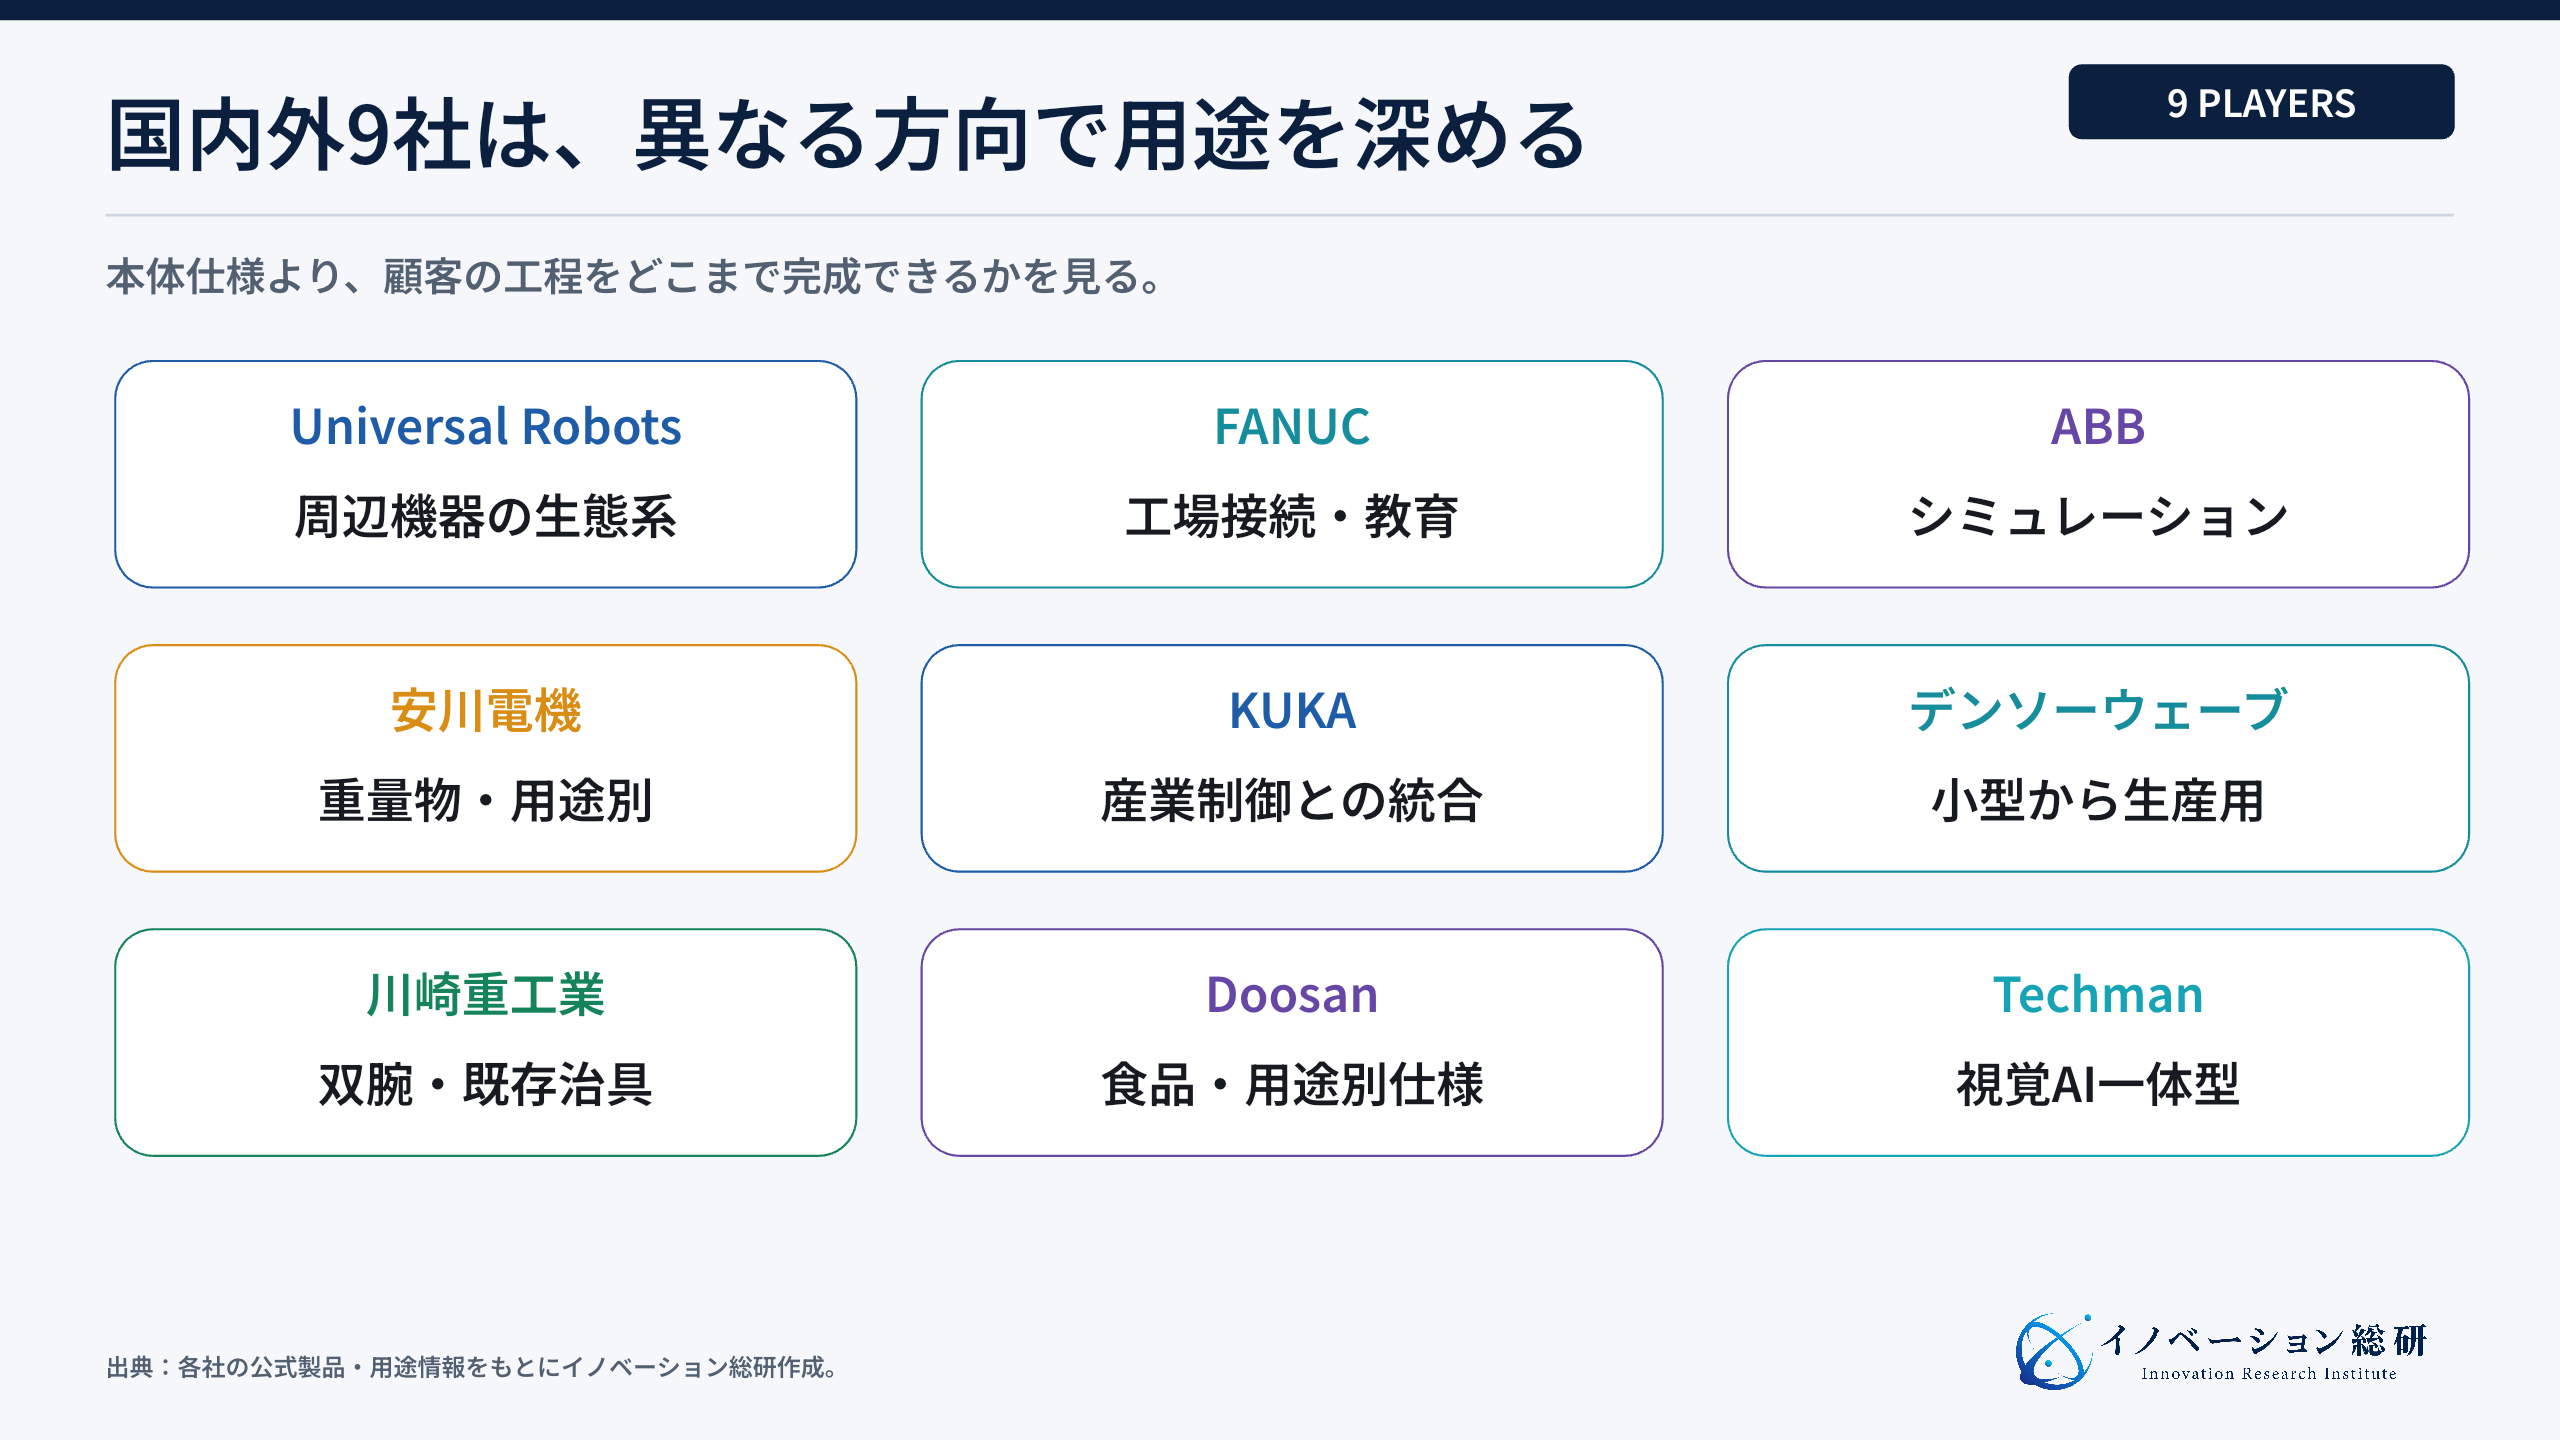
一覧だけでは、現場での意味が分かりにくいため、代表的な取り組みを詳しく見ます。
Universal Robotsは、周辺機器まで選べる市場をつくった
Universal Robotsは、コボットを機械加工、溶接、組立、搬送、検査などへ広げてきました。同社は10万台を超える販売実績を公表しています。
特徴は、本体だけで市場をつくらなかったことです。UR+という仕組みで、ハンド、カメラ、溶接、研磨、ソフトウェアなどの認定製品をそろえています。利用企業は、ゼロから周辺機器を探す負担を減らせます。導入会社も、工程別の標準パッケージをつくりやすくなります。
この事例から分かるのは、機種の多さより「組み合わせの不確実性」を減らす価値です。後発企業が参入するなら、万能なロボット本体より、特定工程を短く立ち上げられる部品やソフトに余地があります。
FANUCは、工場で使い続けられる接続と教育を重視する
FANUCのCRXシリーズは、直感的な操作と、工場での扱いやすさを前面に出しています。プラグイン対応の周辺機器を用意し、オンライン学習で操作を学べるようにしています。
工場では、ロボット単体の簡単さだけでは足りません。既存の工作機械、PLC、品質管理、保全体制へ接続できることが重要です。FANUCは産業用ロボットやCNCを長く提供しており、工場の既存資産へつなぎやすい位置にいます。
新規参入企業が学ぶべき点は、購入前のデモより、導入後の停止を減らす仕組みです。操作教育、予備部品、遠隔支援、保守記録まで含めると、顧客が継続利用しやすくなります。
ABBは、シミュレーションから実機までを一つにつなぐ
ABBのGoFaは、組立、ねじ締め、溶接、研磨、機械投入、パレタイズなどを対象にしています。関節のトルクセンサーで接触を検知し、人と近い場所での利用を支えます。
同社の強みは、RobotStudioによるシミュレーションです。実機を止めずに動作や配置を検討し、立ち上げ前に届かない場所や干渉を確認できます。製品変更が多い現場では、実機上で試行錯誤する時間を減らせます。
これは、コボット市場がハードウェア販売だけではないことを示します。設備レイアウト、仮想検証、プログラム管理、実績データをつなぐソフトウェアにも収益機会があります。
デンソーウェーブと川崎重工業は、人の作業に近い形から考える
デンソーウェーブは、小型のCOBOTTAと、生産用途のCOBOTTA PROを展開しています。COBOTTAは本体が軽く、小さな部品の仕分け、研究作業、教育に使いやすい設計です。COBOTTA PROは、より広い作業範囲と速度を持ち、工場の生産工程を狙います。
同じブランドでも、研究室の机上作業と工場の生産では必要条件が違います。前者は持ち運びやすさ、後者は稼働率、周辺設備、安全設計が重要です。顧客を分け、製品と支援を変える考え方が参考になります。
川崎重工業のduAroは、二本の腕を持つ水平多関節型です。人が両手で行っていた組立や部品の受け渡しを再現しやすく、台車と制御装置を一体にして移動もしやすくしています。
duAroの発想は、一台の腕をどこへ置くかではありません。人の作業台と治具をできるだけ生かし、両腕の仕事をどう移すかです。自動化のために工場全体を作り直せない企業に向く考え方です。
安川電機・KUKA・Doosan・Techmanは、用途別の深さで差をつける
安川電機はMOTOMAN-HCシリーズを展開し、小型部品から重量物まで協働用途を広げています。2026年には可搬35kgのHC35を発売しました。人と同じ場所で大型ワークを扱う需要へ対応する動きです。
KUKAのLBR iisyは、力覚を使う協働機能と、PLC、画像処理、シミュレーションへ接続する産業向け制御を組み合わせます。小規模な試作だけでなく、生産設備の一部として運用することを想定しています。
Doosan Roboticsは、可搬重量や用途の異なる複数シリーズをそろえています。食品向けのE-SERIESは、衛生や防水への対応を明確にしています。食品工程では、力や届く距離だけでなく、洗浄と異物混入対策が選定条件になります。
Techman Robotは、カメラを組み込んだTM AI Cobotを展開しています。画像の収集、正解付け、学習、検査を一つの操作環境で扱う考え方です。部品の位置が毎回そろわない工程や、外観検査を同時に行う工程で、カメラ統合の手間を減らします。
4社に共通するのは、「協働できる腕」だけでは差がつきにくくなった点です。重量物、工場システム、衛生、画像AIなど、特定用途の条件へ深く入ることで選ばれています。
コボット市場の空白は、ロボット本体より工程の完成にある
9社を比べると、本体の選択肢は既に多くあります。可搬重量、届く距離、速度も広がっています。新規参入企業が同じ仕様のアームを追加しても、価格と販売網で不利になりやすい市場です。
一方、現場には未完成の仕事が残ります。滑りやすい食品をつかむ。ばら積み部品を見つける。既存の工作機械と安全に信号をやり取りする。停止した理由を現場の担当者へ説明する。品種が変わっても短時間で再設定する。これらは顧客ごとに条件が違います。
事業機会は、次の4領域にあります。
- 業界と工程を絞った導入済みパッケージ
- ハンド、治具、視覚、触覚などの周辺機器
- 安全評価、設備接続、立ち上げを担うシステム統合
- 稼働監視、保守、再設定を継続提供する運用サービス
特に中小製造業では、専任のロボット技術者を置けない企業が少なくありません。導入時だけ支援して終わると、担当者の異動や製品変更で使われなくなります。月額で設定変更と保守を受け持つ形は、顧客の運用負担を下げ、供給側には継続収益を生みます。
自社はコボット事業のどこへ入れるか
顧客、周辺機器、設備接続、運用から近い入口を確認します。
NEXT STEP
次のステップ
ロボットを、現場で使い続けられる事業へ。
対象工程、周辺機器、安全、設備接続、停止復旧、保守責任を一つの事業構造に整理します。
コボットの新規事業は、四つの入口から考える
第一は、工程特化型の自動化パッケージです。例えば、旋盤への投入、少量多品種の溶接、弁当の盛り付け、検体の移し替えなど、一つの工程を完成品として提供します。本体、ハンド、治具、安全、設置をまとめ、導入期間と総額を示します。
第二は、エンドエフェクタと認識です。柔らかい物をつかむハンド、工具を自動交換する装置、力覚・触覚センサー、ばら積み部品を見つけるカメラが対象です。幅広いロボット本体と接続できれば、メーカーをまたぐ市場を狙えます。
第三は、統合と安全です。工程分析、リスクアセスメント、PLC連携、レイアウト設計、作業者教育を提供します。顧客の既存設備を理解できる企業ほど有利です。機械商社、設備会社、制御盤メーカーにも近い入口です。
第四は、運用サービスです。稼働率を監視し、停止原因を分析し、品種変更の設定と保守を受け持ちます。ロボットを販売せず、月額や作業量に応じて提供するRaaSも選択肢です。ただし、現場ごとの例外が多いと保守費が膨らむため、対象工程を絞る必要があります。
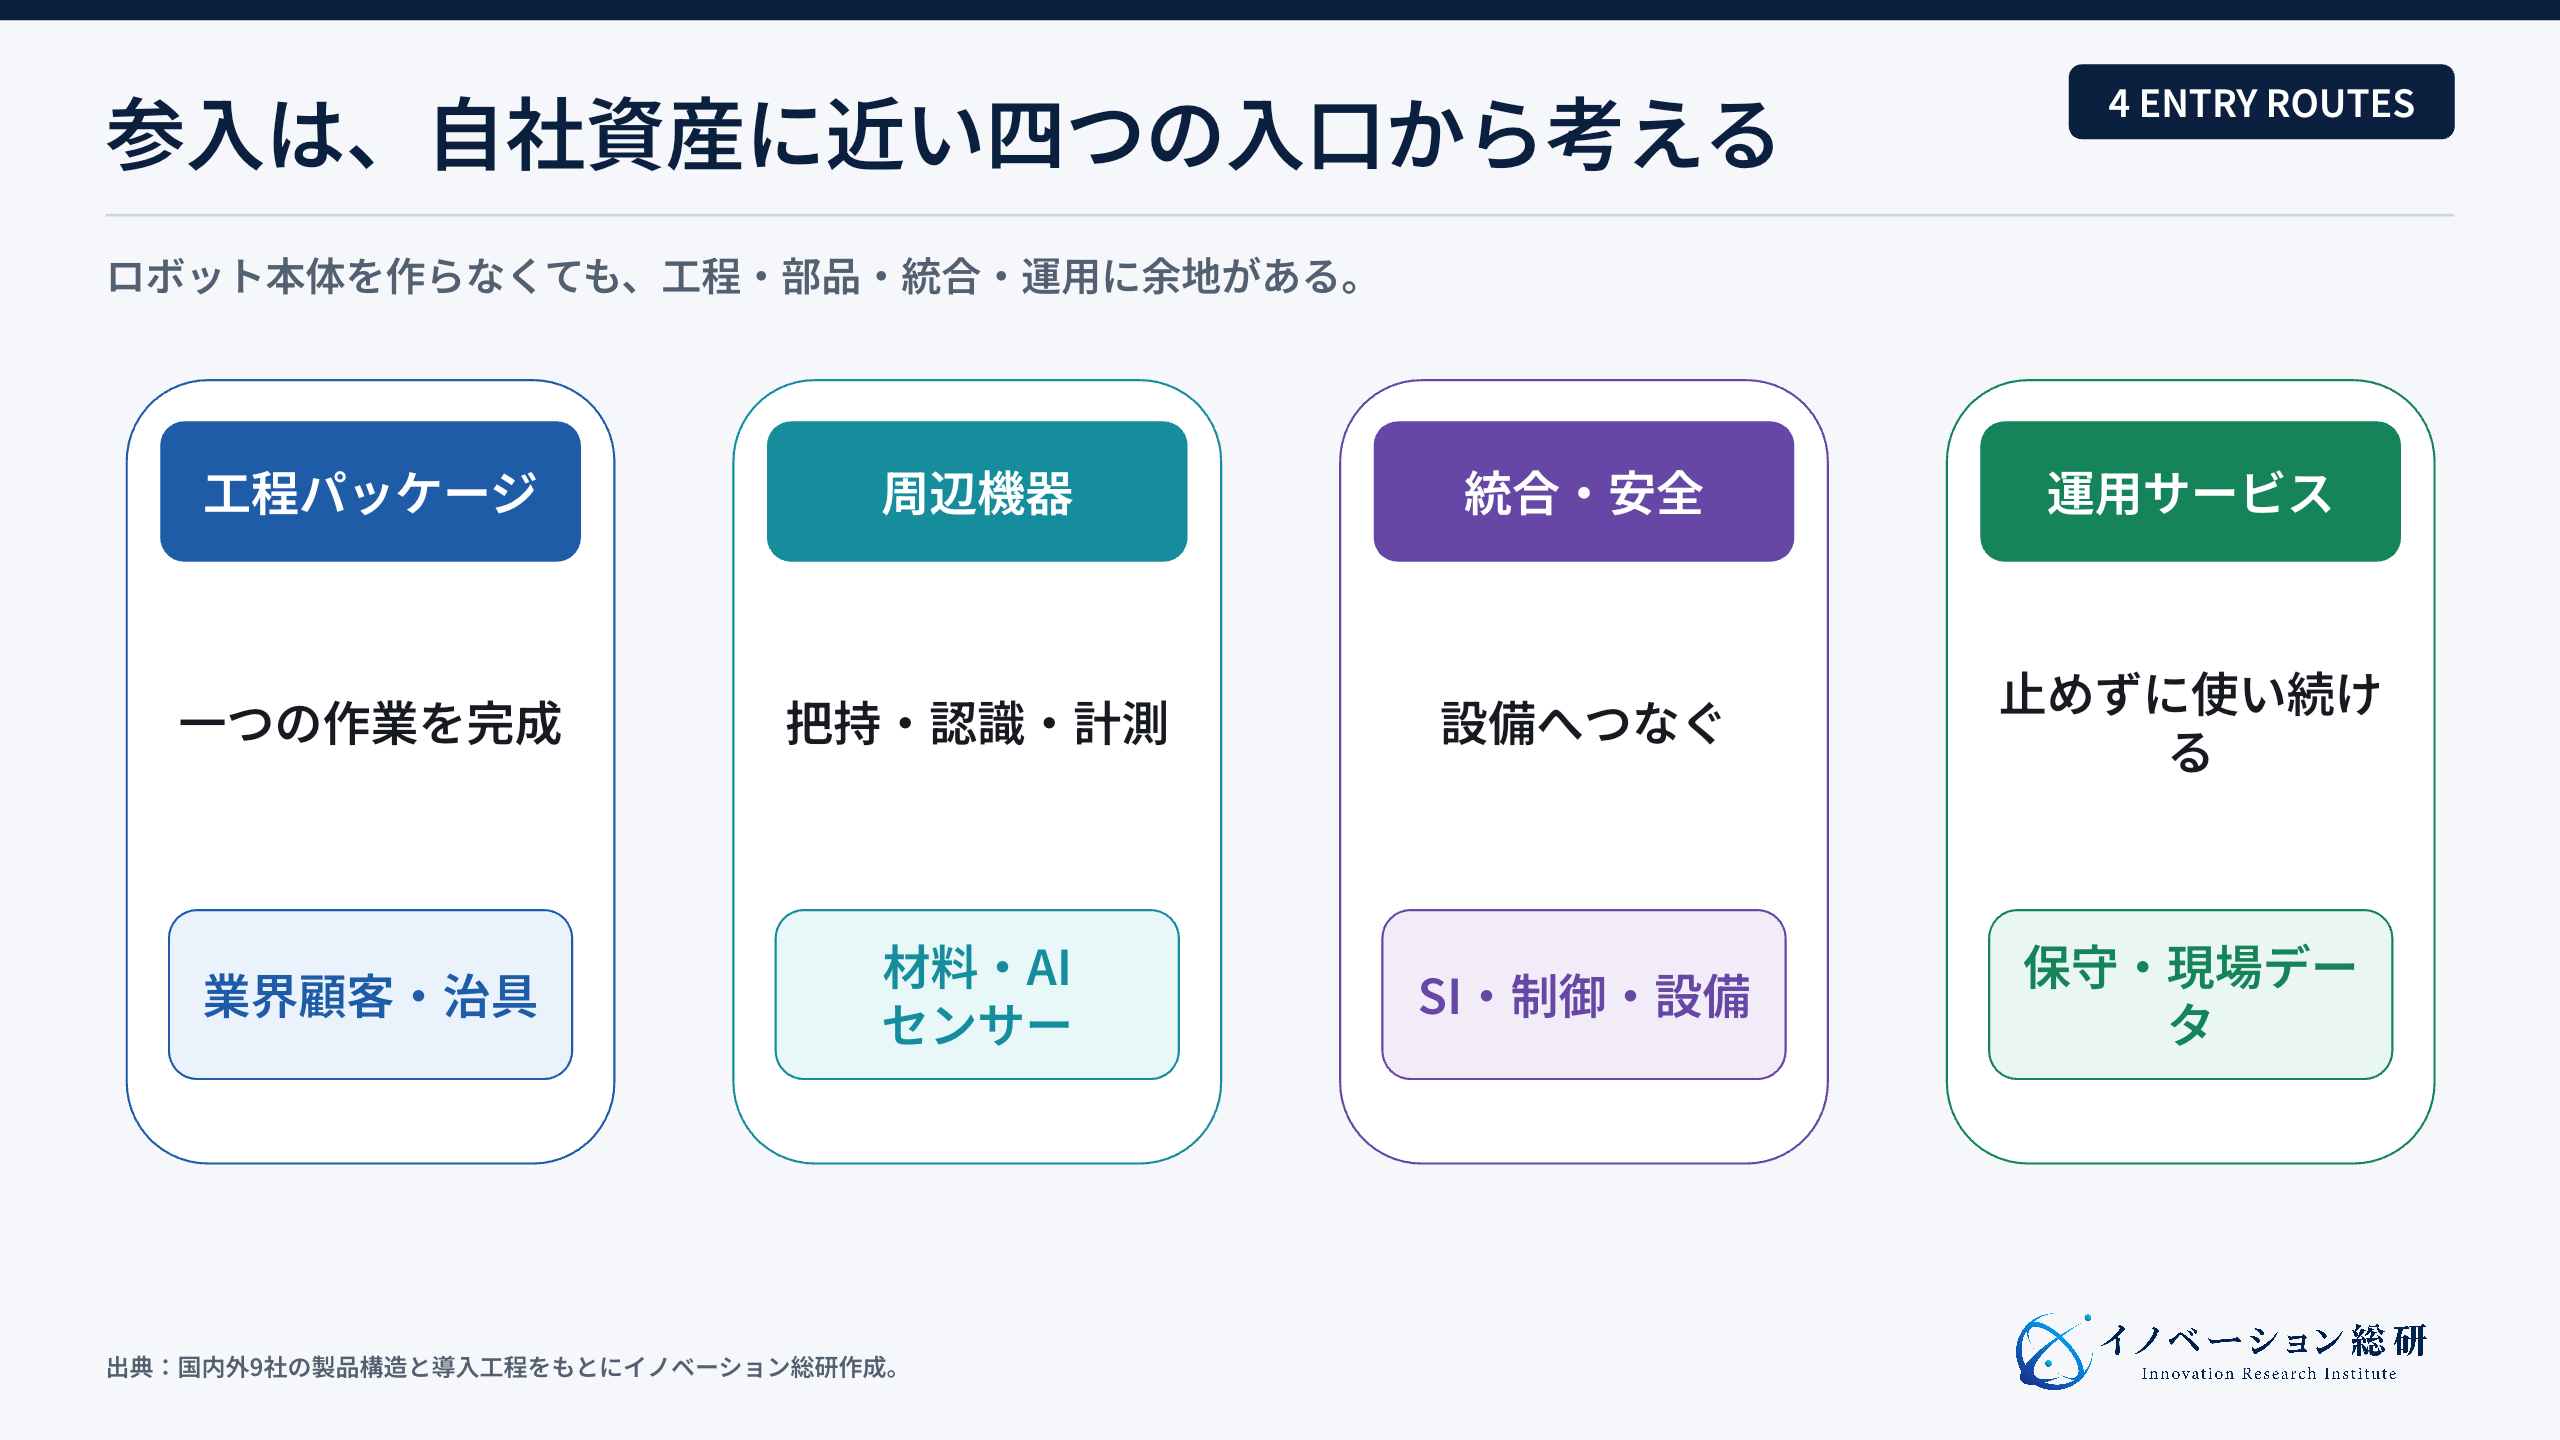
参入方法を選ぶときは、自社が既に持つ資産から考えます。食品顧客と衛生設計を持つなら食品工程、工作機械の顧客を持つなら機械投入、AI画像検査を持つならカメラ統合が近い入口です。
協働ロボット事業の懸念は、速度・安全責任・保守に集まる
要点:協働ロボット事業の懸念は、速度・安全責任・保守に集まる
第一の懸念は、生産速度です。人が近くにいる状態では、速度や力を抑える必要があります。大量生産でサイクルタイムを最優先する工程では、安全柵内の従来型ロボットが合理的な場合があります。
第二は、安全責任です。厚生労働省の産業用ロボットに関する通達でも、危険性の評価と低減が前提です。ロボット本体が安全規格に対応していても、鋭い工具、落下物、挟み込みがあれば追加対策が必要です。
第三は、周辺機器の費用です。カメラ、ハンド、治具、安全センサー、設備連携、設置工事を加えると、本体価格より総額が大きくなることがあります。見積もりでは、初期費用と年間保守を分けて示します。
第四は、例外処理です。部品が斜めに置かれた、箱がつぶれた、扉が閉まらないといった小さな例外が停止を生みます。停止回数と復旧時間を記録し、誰が直すかを決めます。
第五は、社内人材です。導入会社へ任せ切ると、製品変更のたびに費用と時間がかかります。現場に一人は、教示、日常点検、一次復旧を行える担当者が必要です。
第六は、責任分界です。本体、ハンド、カメラ、制御、設置を別会社が担当すると、停止原因が境界に生まれます。顧客の窓口を一本化し、部品交換と再設定の範囲を契約で決めます。
参入・提携・待機・見送りは、顧客工程と責任範囲で判断する
参入が向くのは、対象工程を一つに絞り、顧客の現場で停止と復旧のデータを集められる企業です。導入前の性能だけでなく、導入後の稼働率を改善できることが条件です。
提携が向くのは、顧客と工程知識はあるものの、ロボット、安全、周辺機器の一部が足りない企業です。本体メーカーやシステムインテグレーターと組み、自社は業界設計と顧客接点を持ちます。
待機が向くのは、作業は見えているものの、生産量や品種が大きく変わり、投資回収を計算できない場合です。手作業の時間、停止、品質不良を測り、固定した工程ができてから判断します。
見送りが妥当なのは、最高速度が必要で人が近づく理由がない工程です。従来型ロボットの方が適する可能性があります。例外が多すぎ、部品の置き方も標準化できない工程は、先に工程改善を行うべきです。
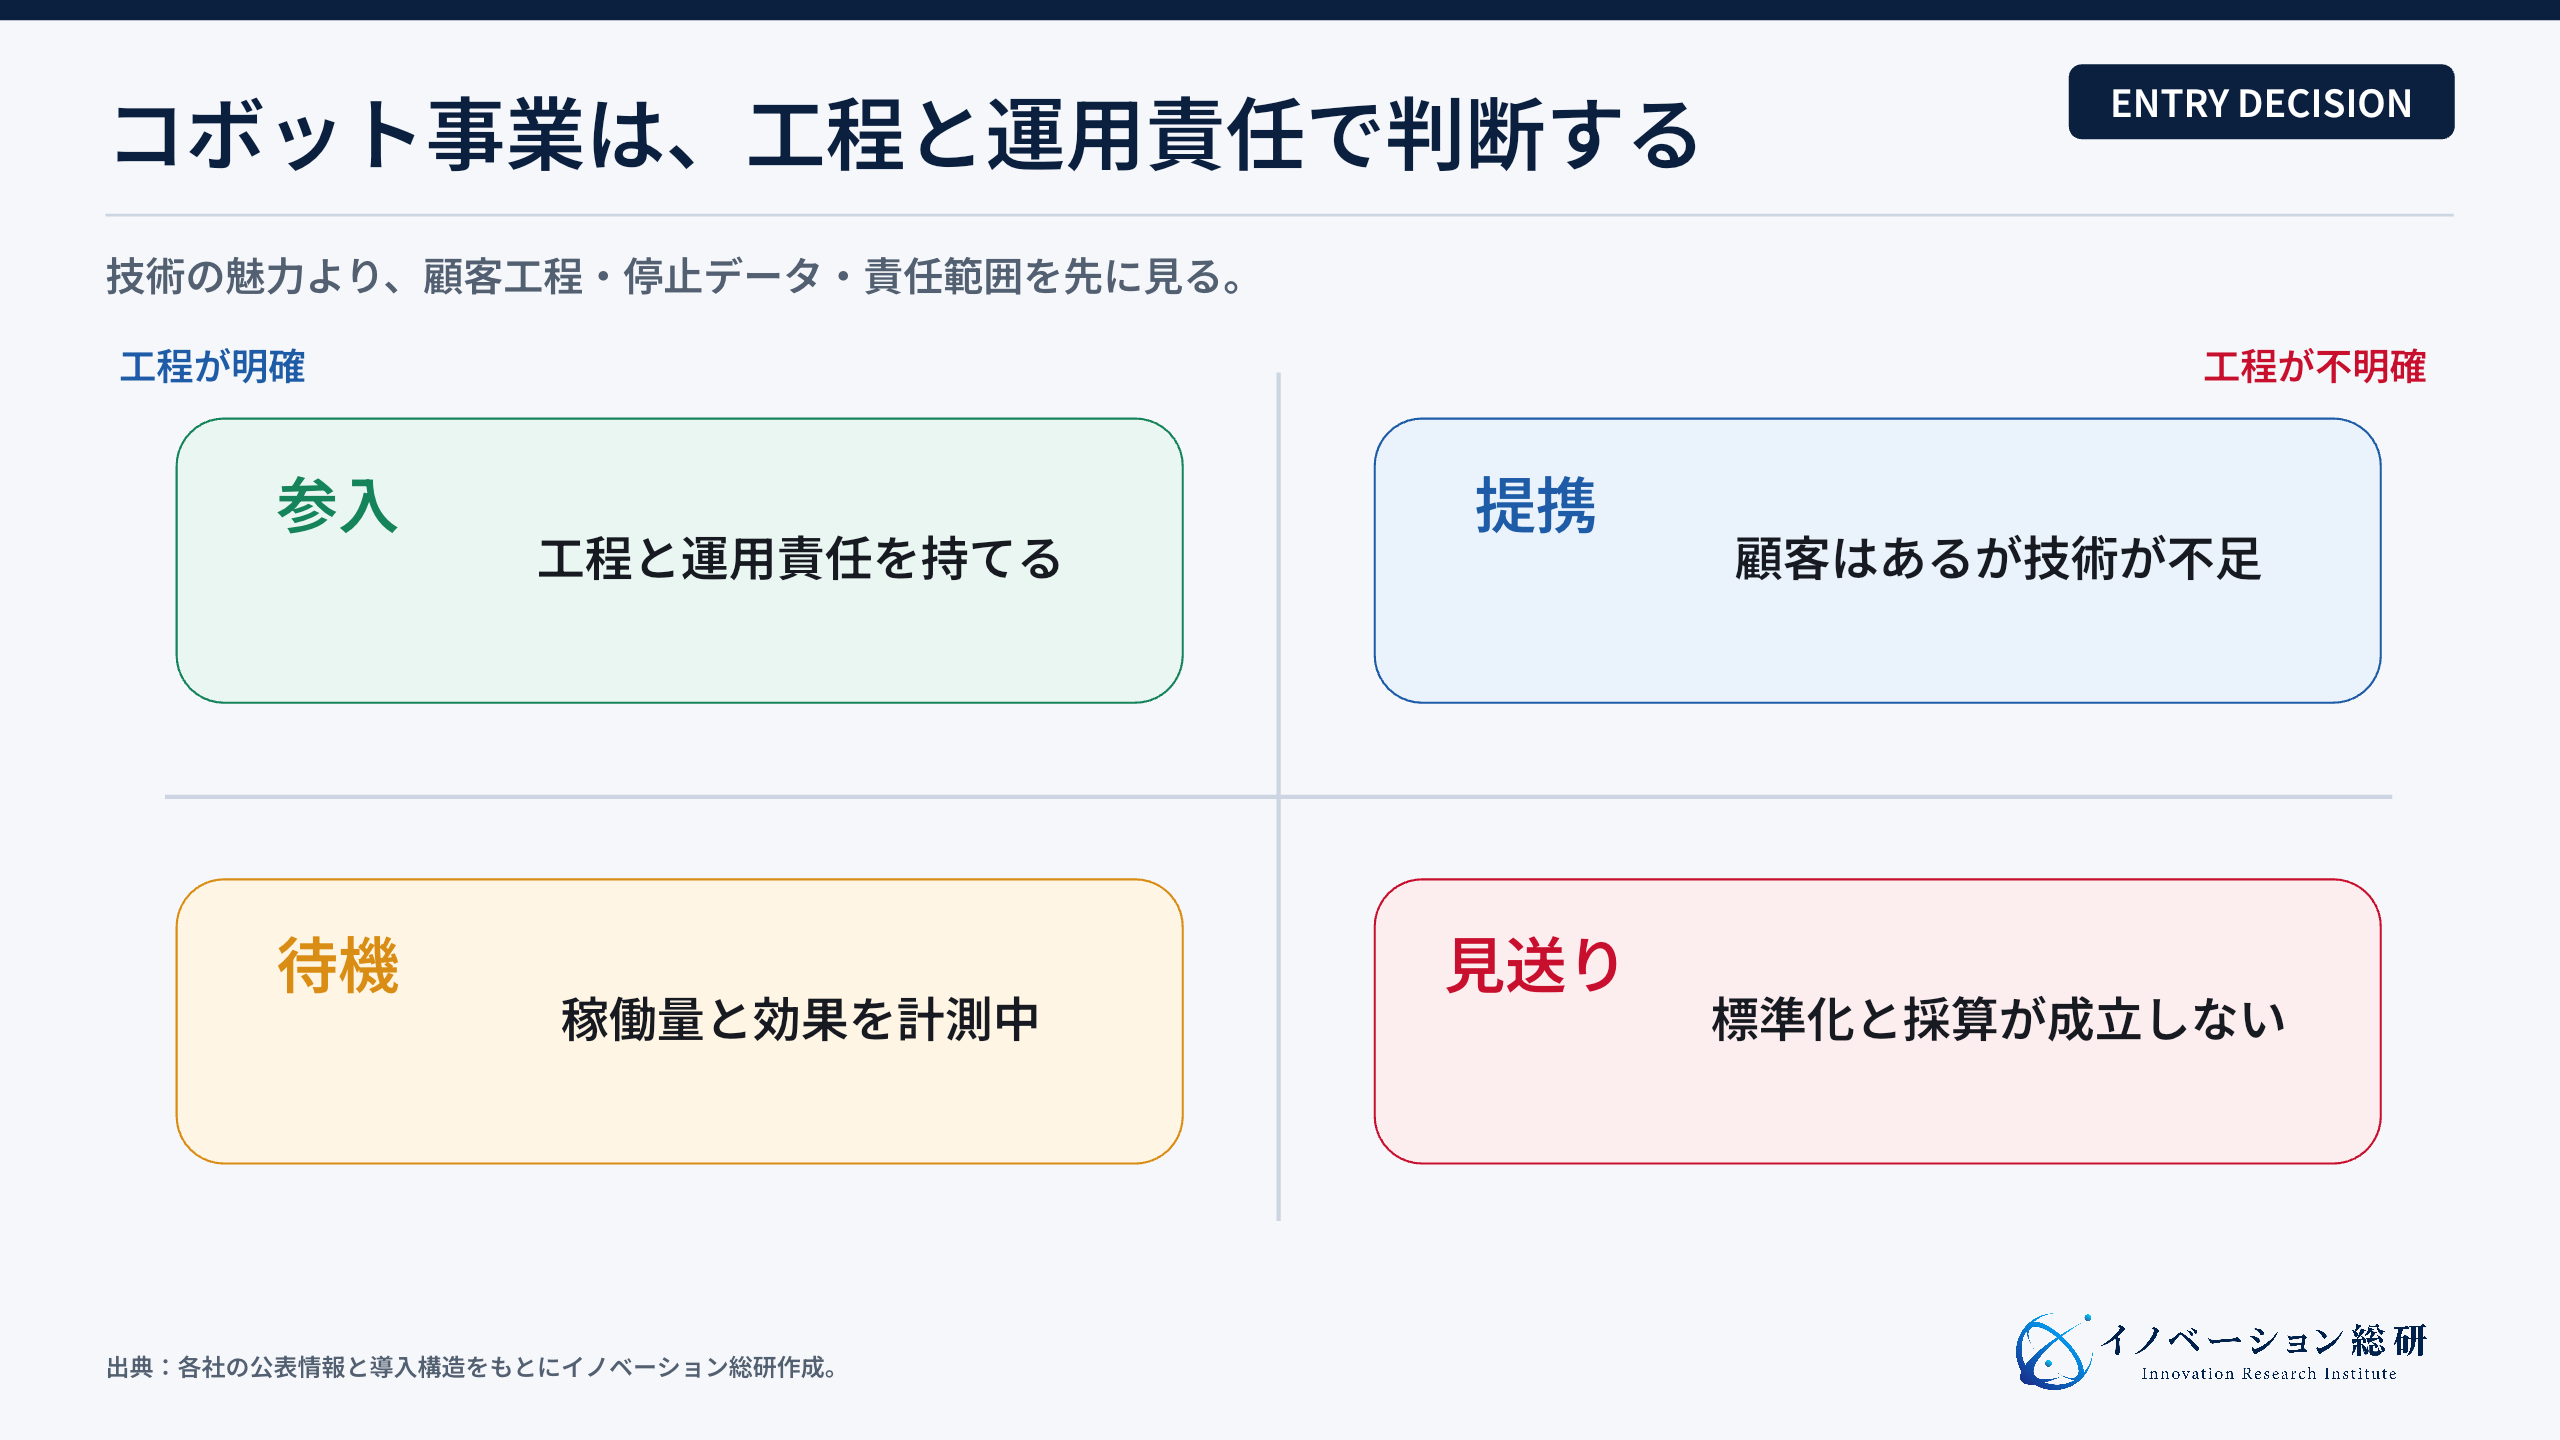
判断前に、次の六点を確認します。
- 最初に費用を払う顧客と対象工程を一つに絞れているか
- 手作業時間、停止時間、品質不良を測れているか
- 本体以外のハンド、治具、接続、安全を見積もっているか
- 作業者が近づく理由と、安全な動作を説明できるか
- 停止時の一次対応と、供給側の保守範囲を決めているか
- 品種変更後も粗利を残して運用できるか
ロボットをより自律的に動かす構想は、AIエージェントの記事と共通する課題があります。権限を広げるほど、例外と責任の設計が重要になります。人型ロボットを比較する場合は、ヒューマノイドロボットの記事も参考になります。
コボットに関するよくある質問
導入や新規事業の検討で生じやすい疑問を、短く整理します。
まとめ|コボットは、人と機械の仕事を分け直して価値を生む
コボットは、安全柵を外すためだけの小型ロボットではありません。人の判断と柔軟さを残しながら、反復、重量、精度が必要な仕事を機械へ移す協働システムです。
国内外9社を見ると、本体の選択肢は既に幅広くあります。競争は、ハンド、カメラ、シミュレーション、工場接続、衛生対応、保守へ広がっています。顧客が選ぶのはロボットの腕ではなく、自社の工程を安定して動かせる仕組みです。
新規事業では、工程特化パッケージ、周辺機器、統合・安全、運用サービスの4つが入口になります。最初の顧客と工程を絞り、停止と復旧のデータを蓄積し、責任の窓口を持てるかが判断の分かれ目です。
参照した主な資料
定義、安全、企業の取り組みは、次の公式資料を中心に確認しました。
- ISO「Robots and robotic devices — Collaborative robots」「ISO 10218-1:2025」「ISO 10218-2:2025」
- 厚生労働省「産業用ロボットに係る労働安全衛生規則第150条の4の施行通達」
- International Federation of Robotics「How Robots Work Alongside Humans」
- Universal Robots「Applications」「Material Handling」
- FANUC「CRXシリーズ」
- ABB「GoFa collaborative robots」
- 安川電機「MOTOMAN-HCシリーズ」「人協働ロボットMOTOMAN-HC35」
- KUKA「LBR iisy cobot」
- デンソーウェーブ「COBOTTA」「COBOTTA PRO」
- 川崎重工業「duAro」
- Doosan Robotics「E-SERIES」
- Techman Robot「TM AI Cobot」
- 記事参照資料「ソフトロボティクス」「フィジカルAI市場調査分析」
CONTACT
お問い合わせ
コボットの構想を、契約できる事業へ。
最初の顧客と対象工程、周辺機器、安全、停止復旧、保守責任、提携先を整理し、参入・提携・待機・見送りを支援します。


