
投稿日:2026.09.08 最終更新日:2026.09.30
介護ロボットは現場をどう変える?国内8社と事業化の条件
介護ロボットや見守り機器は、現場の何を変えられるのでしょうか。遠州鉄道が運営する「ラクラス」の公表事例では、睡眠日誌を活用した業務の見直しにより、夜間の巡視回数が平均6回から3.2回になったと報告されています。
機器を置くだけでなく、得られた情報をケアの手順へ反映した例です。
介護ロボットは、職員の負担軽減と、利用者の安全・自立・尊厳を一緒に評価します。移乗を支える機器、ベッドの状態を知らせるセンサー、排泄の検知、移動の支援など、変える仕事は製品ごとに異なります。
準備、清掃、通知確認といった新たな作業も含めて考えます。
国内8社の製品の用途と、施設が公表した導入成果を整理し、導入・事業参入の判断に使う方法を解説します。情報確認日:2026年9月28日。
メーカーによる機能説明、利用施設の報告、当研究所の考察を区別しています。個別の利用可否や介助手順は、製品の説明書と専門職の評価に基づいて決めてください。
この記事の結論
介護ロボットは、用途に合う機能と運用を選び、負担・安全・ケアの質を合わせて評価します。
- 介護テクノロジーは、身体支援、見守り、自立移動、業務連携まで広がっています。
- 国内8社の事例から、製品ごとに対象者、動線、通知、記録の設計が必要だと分かります。
- 参入余地は、後付けセンシング、システム連携、定着支援、効果測定にあります。
目次
介護ロボットとは?人型ではなく「現場を支える技術」で考える
介護ロボットとICTを含む介護テクノロジーを区別し、変えたい仕事から対象機器を選びます。 介護ロボットは、介護する人の負担軽減や、利用者の自立した生活の支援にロボット技術を用いる機器です。
本記事では、隣接する見守り・記録・移動の技術も含め、介護現場で利用するテクノロジーを広く比較します。
「介護テクノロジー」は、介護ロボットに加え、ICTやデータ連携も含む広い呼び方です。記録ソフトや電動車椅子を、すべて同じ種類のロボットとして扱うわけではありません。
厚生労働省と経済産業省の2024年6月発表は、重点分野の名称を「介護テクノロジー利用の重点分野」へ変更し、機能訓練、食事・栄養管理、認知症生活・ケア支援を追加しました。現行の制度案内でも、2025年4月以降は9分野16項目として整理されています。
9分野は、次の通りです。
- 移乗支援
- 移動支援
- 排泄支援
- 見守り・コミュニケーション
- 入浴支援
- 介護業務支援
- 機能訓練支援
- 食事・栄養管理支援
- 認知症生活支援・認知症ケア支援
この変更からも、介護ロボットが単体の機械から、データと業務を含む仕組みへ広がったことが分かります。したがって、導入を考えるときは「どの機器を買うか」より先に、「どの仕事を変えるか」を決める必要があります。
フィジカルAIの記事では、AIが身体を通じて現実世界へ働きかける技術を解説しています。介護分野では、安全性に加え、職員が迷わず使えること、利用者が不安なく受け入れられることまでが製品価値になります。
なぜ介護ロボットが必要なのか|2040年に向けた人材需要
必要人数の推計は機器の市場規模ではなく、人材確保と業務改善を並行するための背景です。 介護ロボットが必要とされる背景には、介護を必要とする人が増える一方、働き手を確保しにくいという問題があります。
厚生労働省が2024年7月12日に公表した第9期介護保険事業計画に基づく推計では、必要な介護職員数は2026年度約240万人、2040年度約272万人です。2022年度の約215万人と比較すると、それぞれ約25万人、約57万人多い水準になります。
これは将来のサービス見込み量に応じた必要数で、現時点の欠員数ではありません。
一方、同省が掲載する介護職員数の推移では、2024年度の実人員は約212.6万人です。常勤・非常勤を含む10月1日時点の人数で、必要数の推計と混同しないようにします。
人材確保と業務改善を並行して考える背景ですが、人数の差をそのままロボットの必要台数や市場規模へ置き換えることはできません。
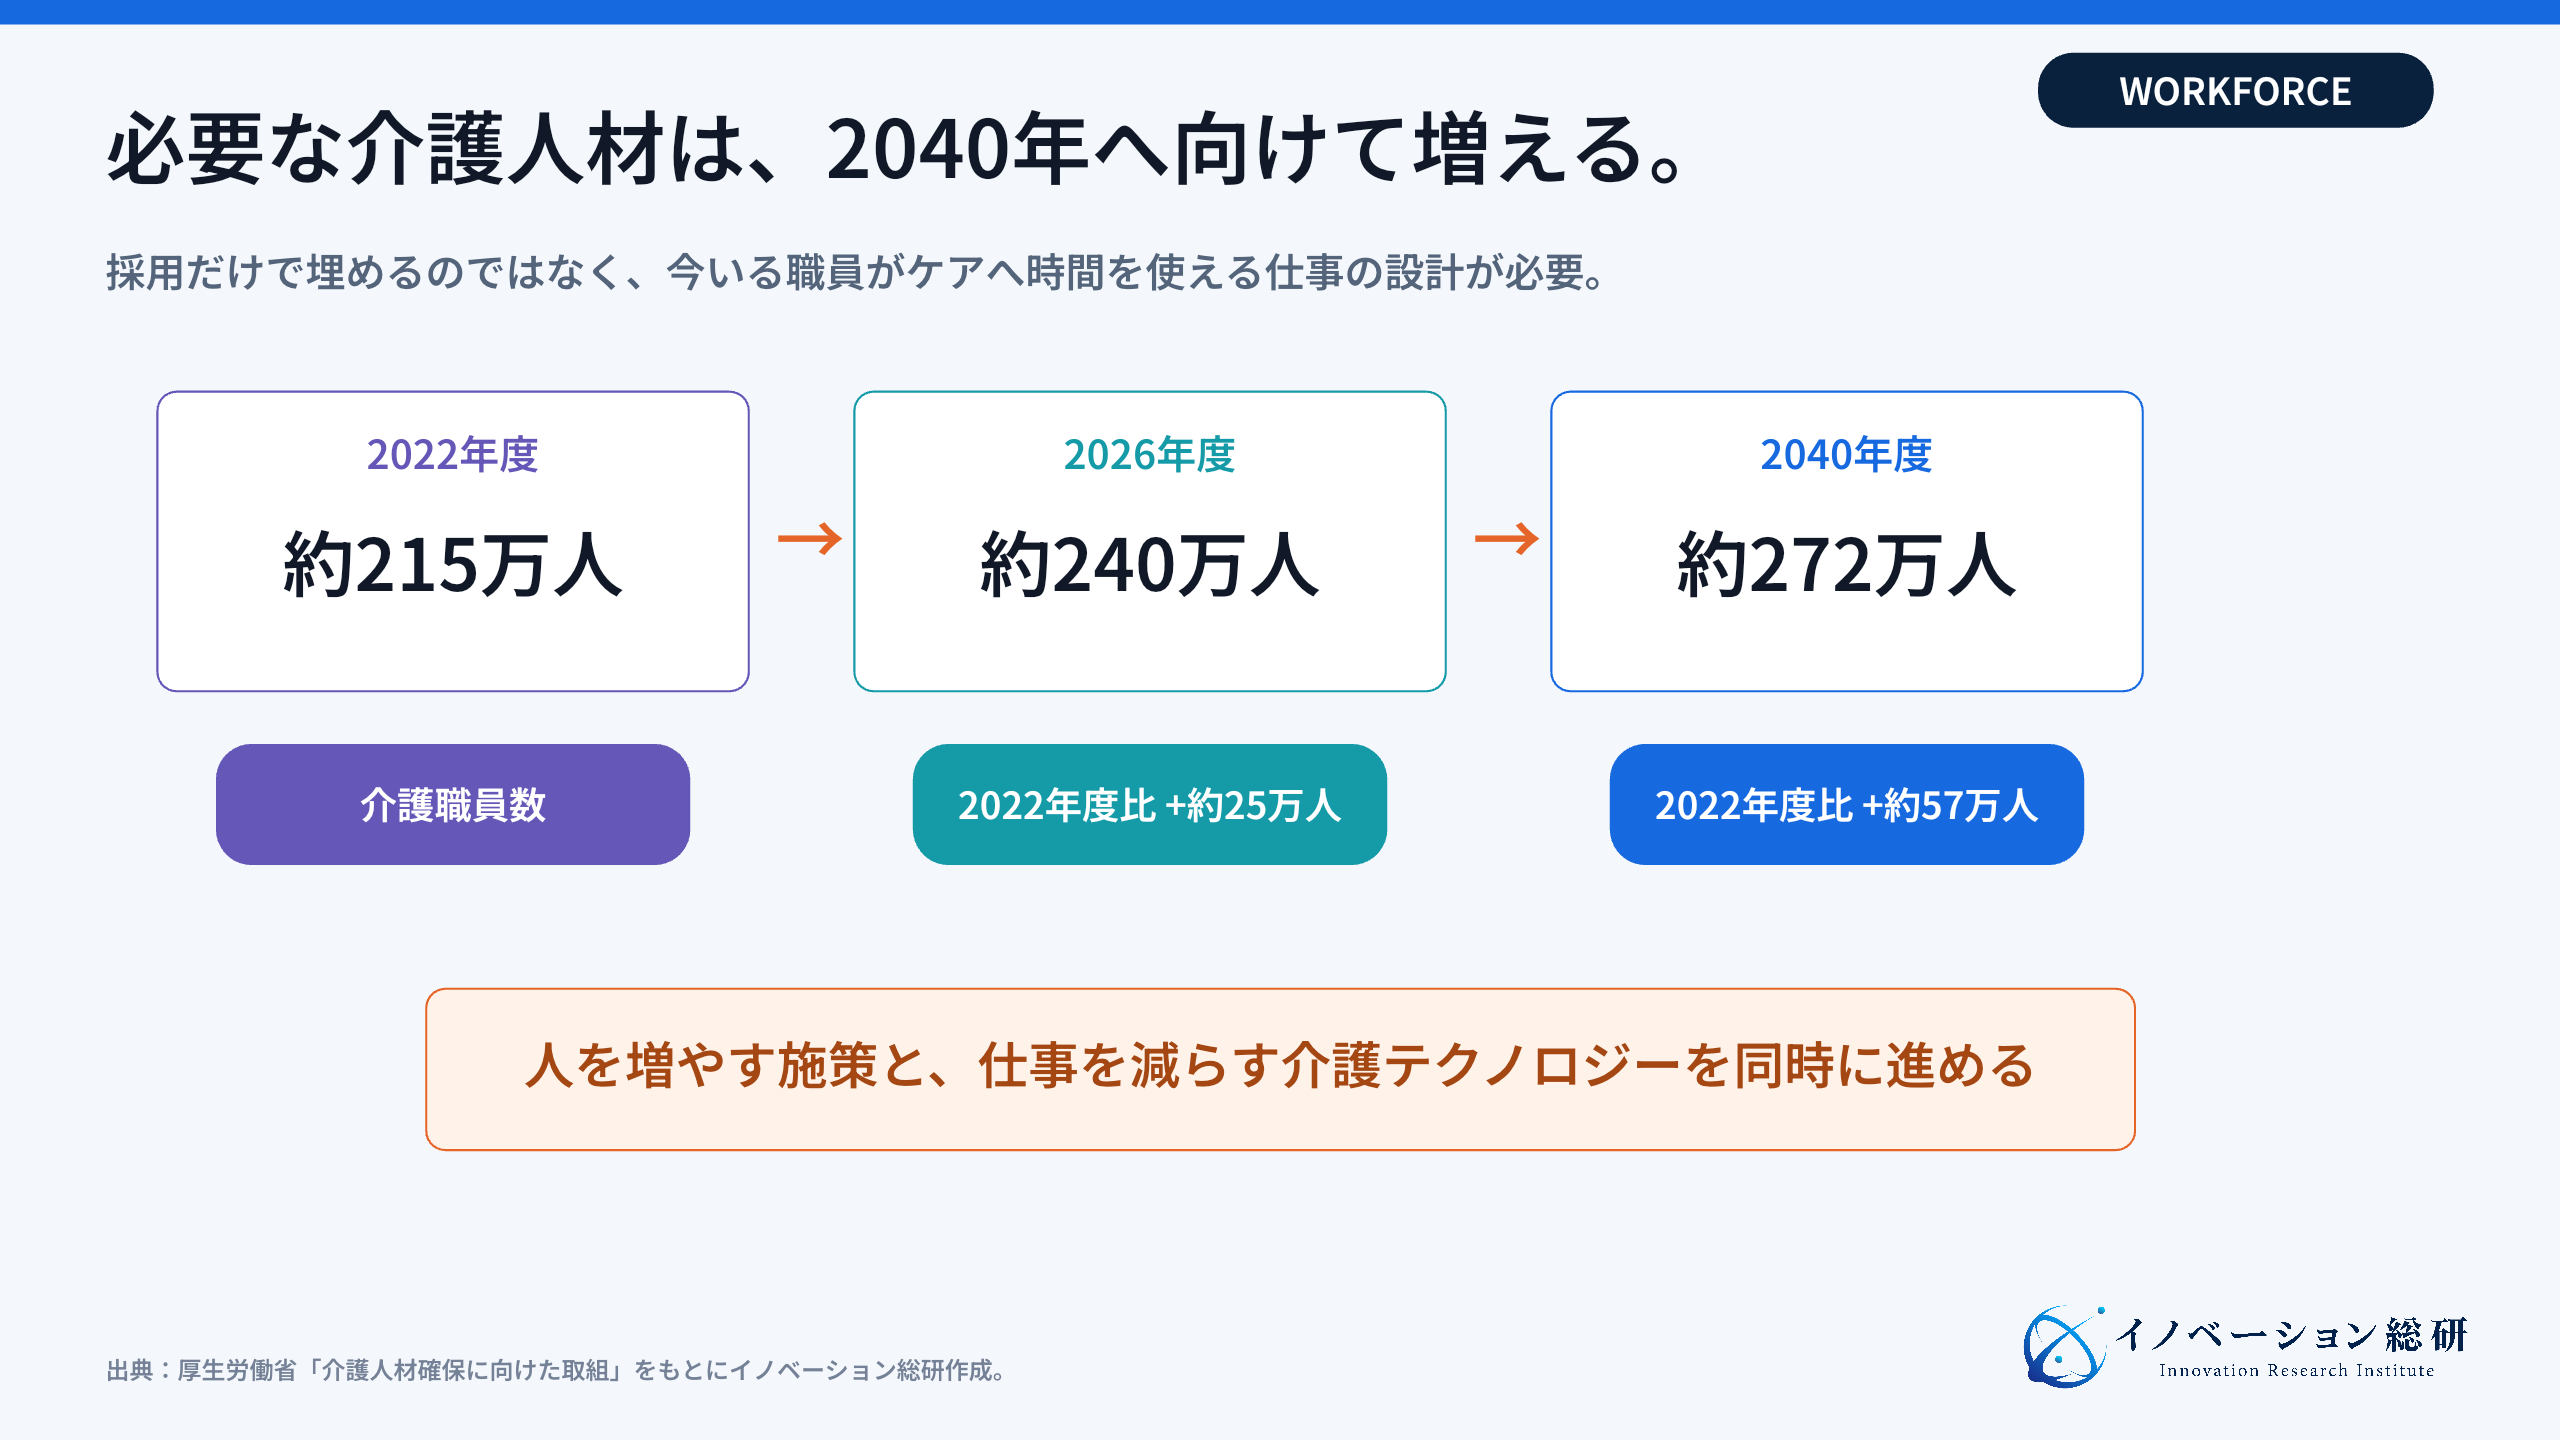
人材不足への対応は、採用・定着・労働環境の改善と、テクノロジーの活用を組み合わせて考えます。身体の状態や本人の希望に応じた判断を保ちながら、機器に任せる作業と、職員が確認する場面を明確にすることが重要です。
機器は、力の補助、状態検知、移動、情報整理などを支援します。そこで生まれた時間を、観察、対話、個別ケア、休憩、教育のどこへ振り向けるかまで決めると、単なる機器導入から働き方の改善へつながります。
したがって、見るべき指標は「何人減らせたか」だけではありません。腰への負担、夜間の不要な訪室、事故につながる兆候、記録の重複、利用者が自分でできる行動も一緒に見ます。
四つの仕事で見ると、種類の違いが分かりやすい
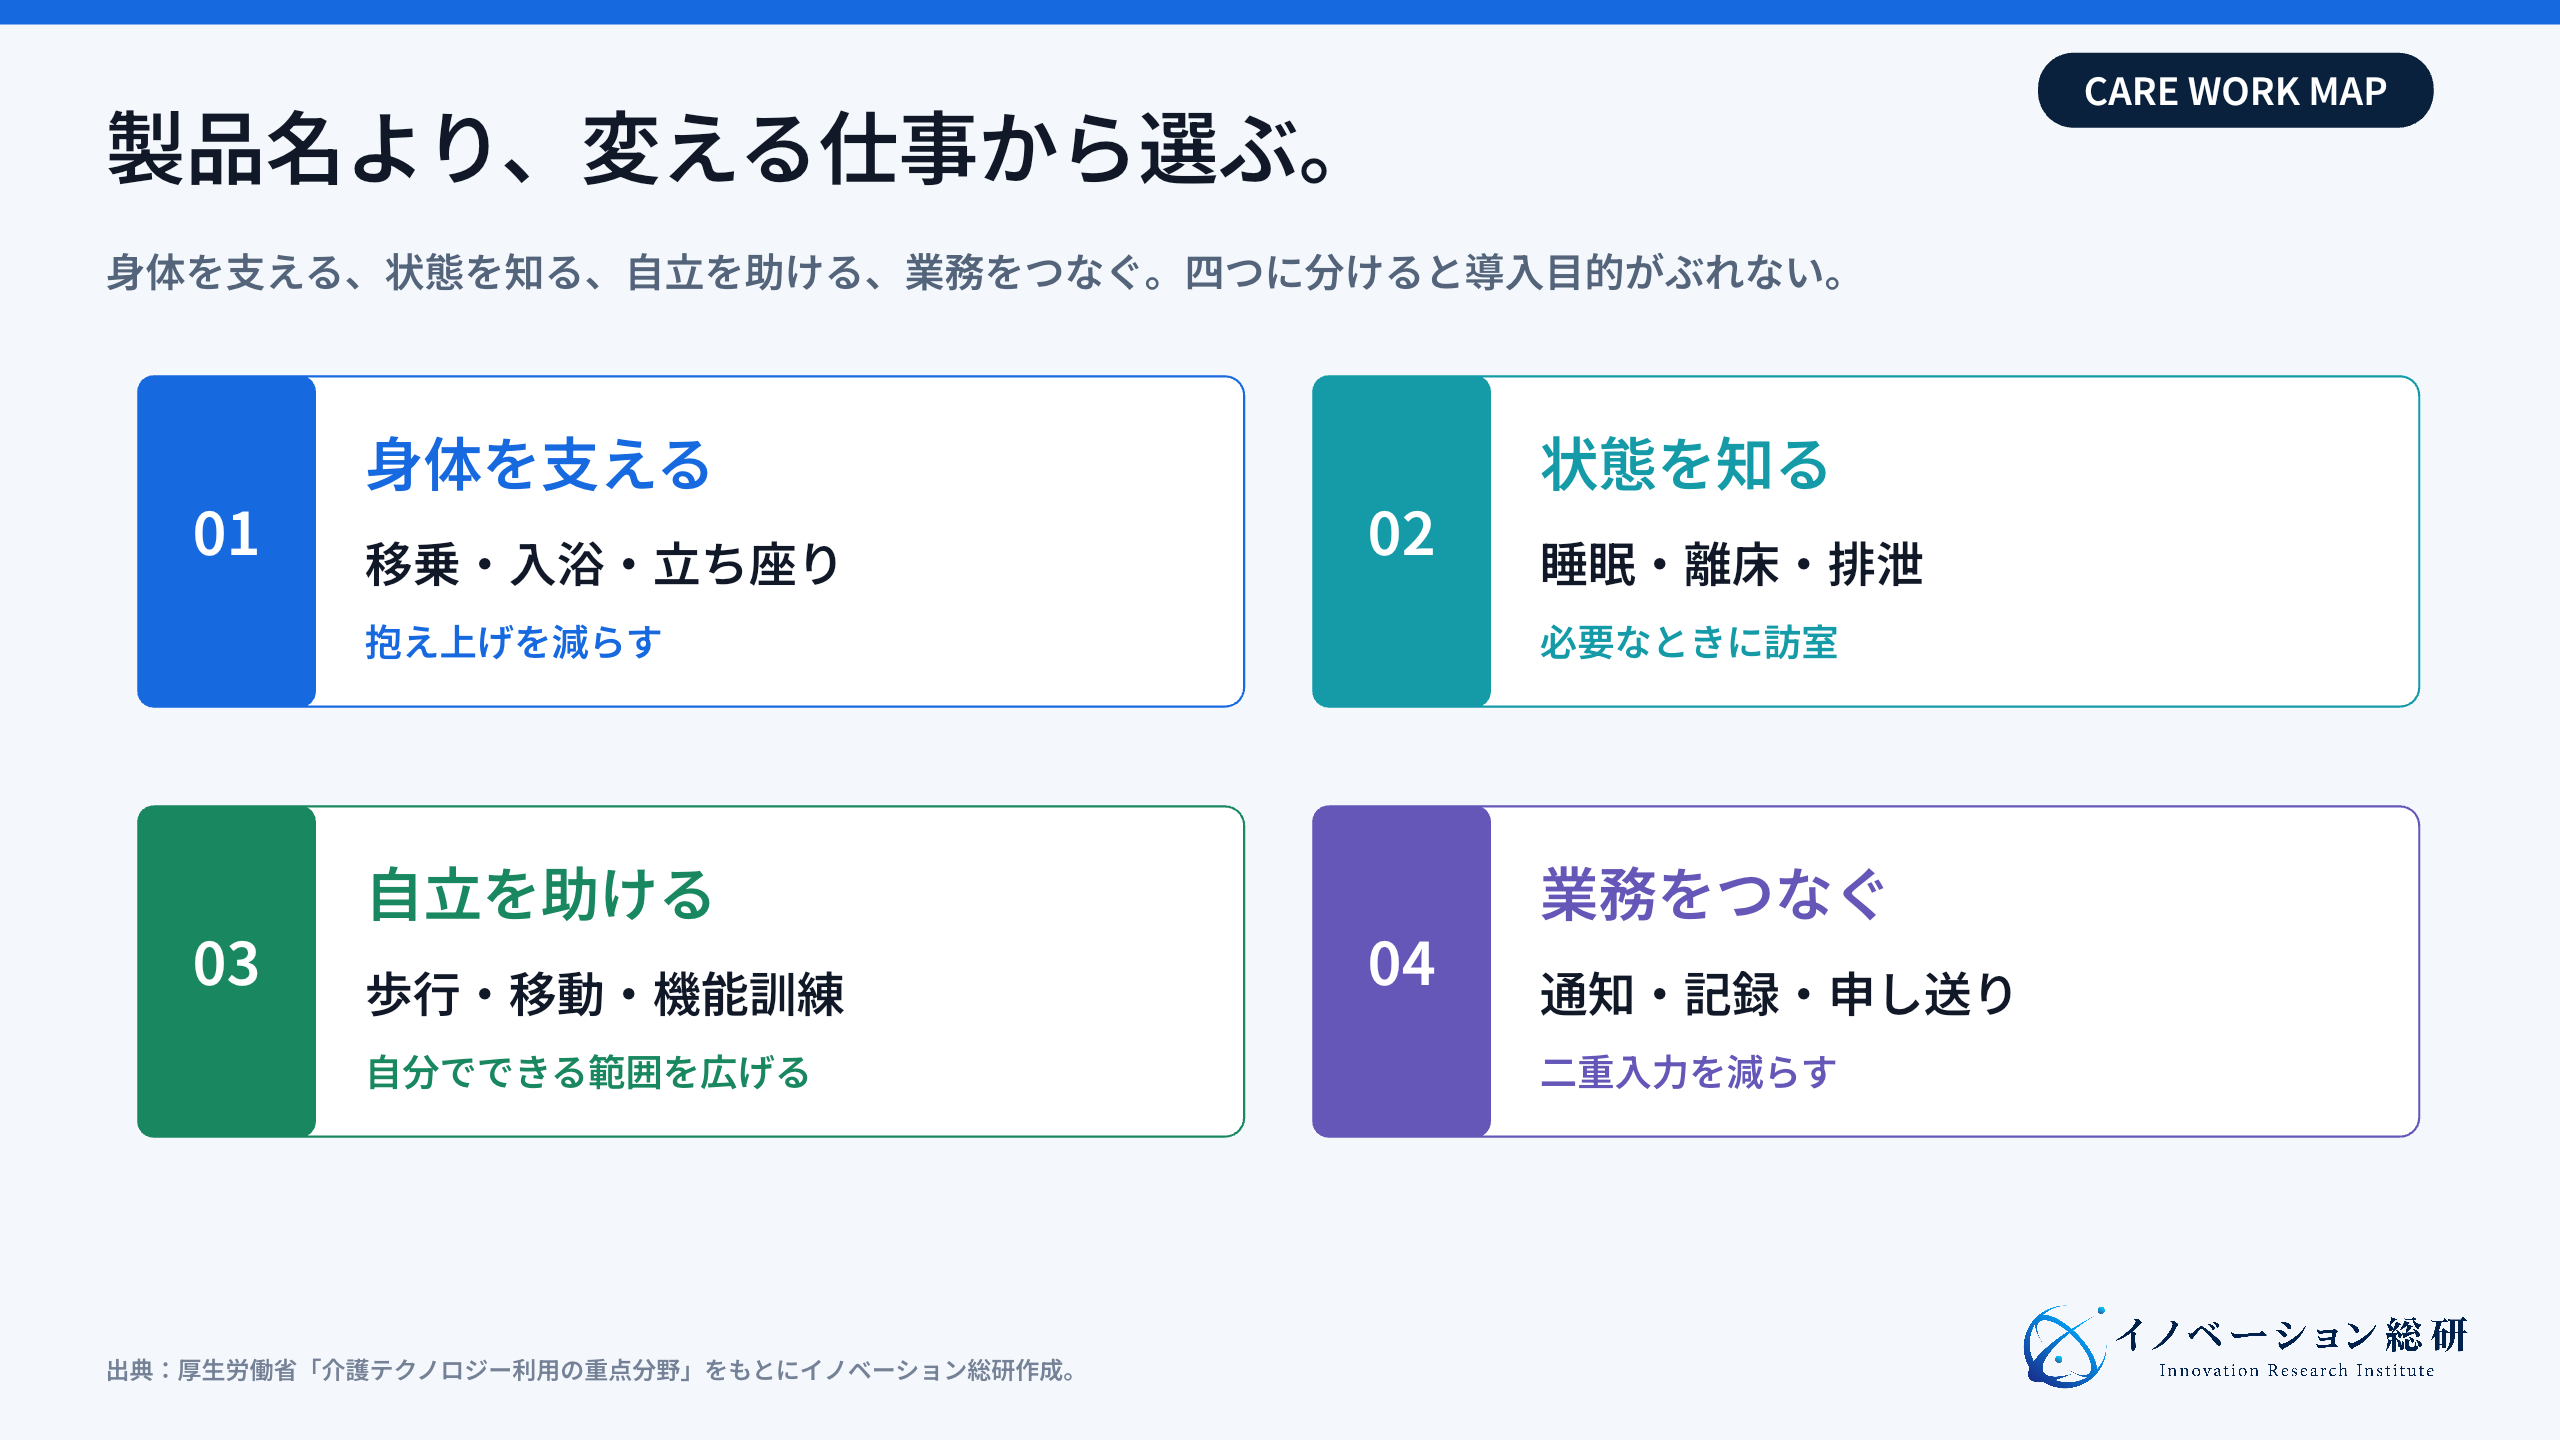
身体支援、状態把握、自立移動、業務連携の四つで、減る作業と増える作業を整理します。 以下の四つは、当研究所が現場の仕事で整理した分類です。
国の9分野16項目の代わりとなる制度区分ではなく、導入目的を考えるために使います。
| 現場の仕事 | 主な技術 | 期待する変化 | 導入時の注意 |
|---|---|---|---|
| 身体を支える | 装着型支援、移乗支援、入浴支援 | 腰への負担を減らし、安全な介助を助ける | 対象者、動線、装着・清掃時間を確かめる |
| 状態を知る | ベッドセンサー、カメラ、排泄検知 | 必要なときに訪室し、変化を早く捉える | 誤通知、通知先、プライバシーを決める |
| 自立を助ける | 歩行器、電動車椅子、機能訓練 | 利用者が自分で動ける範囲を広げる | 身体状態、道路・床、保管、充電を確認する |
| 業務をつなぐ | 記録連携、音声入力、データ分析 | 二重入力を減らし、申し送りを早くする | 既存ソフトとの連携と責任範囲を決める |
以下では、具体的な機能や運用と、導入前に確認する条件を説明します。
この分け方には、導入後の仕事を想像しやすい利点があります。たとえば、見守りセンサーを導入すると、定時の巡回は減るかもしれません。
一方で、アラートを受け、画面を確認し、必要なら訪室し、記録する仕事は残ります。
新しい作業まで含めて比べなければ、本当の効果は分かりません。導入前後の仕事を一つずつ書き出し、減る作業、増える作業、人が続ける作業を分けることが出発点です。
国内8社の介護ロボット事例|現場の何を変えているか
機能説明と導入成果を分け、誰に何を使い、業務をどう変えたかまで確認します。 8社の製品について、どの業務を支えるかを比較します。
まず機能と適用条件を確認し、次に導入施設の公表事例から運用と結果を見ます。仕様上できることと、実際の導入効果は同じではありません。
| 企業 | 製品・サービス | 主な対象 | 現場で変える仕事 |
|---|---|---|---|
| CYBERDYNE | HAL腰タイプ 介護・自立支援用 | 移乗・立ち座り | 装着者の動作を支え、腰への負担軽減を目指す |
| FUJI | Hug | 移乗・立位 | 座位から立位、移乗までを支援する |
| マッスル | ROBOHELPER SASUKE | ベッドと車椅子の移乗 | 抱え上げる移乗を機器で支える |
| パラマウントベッド | 眠りSCAN | 睡眠・起き上がり・離床 | 夜間の状態確認と訪室判断を助ける |
| コニカミノルタ | HitomeQ ケアサポート | 居室見守り・記録 | 映像と通知で訪室の判断を支える |
| aba | ヘルプパッド | 排泄ケア | 排泄の把握とケアのタイミングを支える |
| RT.ワークス | ロボットアシストウォーカー RT.2 | 歩行・外出 | 坂道や下り坂を含む歩行を支援する |
| WHILL | WHILL Model C2など | 近距離移動 | 屋内外で自分で移動できる範囲を広げる |
以下では、具体的な機能や運用と、導入前に確認する条件を説明します。
CYBERDYNEは、身体の動きを読み取り腰部を支える
CYBERDYNEの「HAL腰タイプ 介護・自立支援用」は、装着者の生体電位信号などを基に動きを支援します。介助者の移乗・体位変換時の腰部負荷の軽減と、利用者自身の立ち座りなどの運動支援という二つの用途があります。
誰が装着し、どの動作で使うかを分けて検討します。
メーカーは腰部負荷を軽減する機能を説明していますが、装着によって抱え上げ介助が不要になるわけではありません。腰痛の治療効果や負傷ゼロを保証するものと扱わず、適用条件と作業姿勢を専門職と確認します。
一方、装着すれば誰でも同じ効果を得られるわけではありません。たとえば、体格、作業内容、装着時間、教育が合わなければ、忙しい時間帯に使われなくなります。
そのため導入企業には、対象業務の選定と装着訓練まで支える役割が求められます。
FUJIのHugは、立ち上がりから移乗までを支援する
FUJIの「Hug」は、座った状態からの立ち上がり、移乗、排泄・更衣などを支援する製品群です。コンパクトなL1、身体保持部の高さ調整が可能なT1、入浴介助向けの防水型L1WPなど、用途に違いがあります。
通常のL1・T1と防水型を混同せず、対象者と使用場所に合う機種を選びます。
移乗支援は、製品性能だけで決まりません。たとえば、ベッドの高さ、車椅子の位置、居室の広さ、トイレへの動線が合わなければ使いにくくなります。
また、利用者が機器を怖がらないよう、声かけや説明も必要です。
販売時には、施設の図面や写真から適用場所を選び、職員と一緒に介助手順を作る方が定着しやすくなります。機器販売に運用設計を加える典型例です。
マッスルは、ROBOHELPER SASUKEで移乗の負担を変える
マッスルの「ROBOHELPER SASUKE」は、ベッドと車椅子の間などで利用者を移乗させる機器です。介助者が抱え上げる代わりに、機器が身体を支えて移動を助けます。
メーカーの案内では、SASUKEの適用体重は120kgまでで、防水機能はありません。体重の条件を満たすだけで安全に使えると判断せず、身体状態、姿勢、使用する車椅子なども確認します。
移乗回数と介助負担を把握し、説明を受けたうえで試用することが出発点です。
導入前に、対象となる利用者数、1日の移乗回数、保管場所、充電、清掃を確認します。この確認を省くと、必要な場面ですぐ取り出せず、従来の介助へ戻りやすくなります。
パラマウントベッドは、眠りSCANで夜間の訪室を選べるようにする
パラマウントベッドの「眠りSCAN」は、マットレスの下に置く体動センサーです。見守りシステムの機能説明では、睡眠・覚醒、起き上がり、離床などを端末で確認し、状態の変化を通知します。
表示される心拍数や呼吸数は体動からの推定値で、職員の観察や医療上の判断を置き換えるものではありません。
たとえば夜勤では、すべての居室を同じ間隔で回ると、職員の移動が増えます。しかも、利用者を起こしてしまうこともあります。
そこで、状態を画面で確認できれば、必要な人へ先に訪室する判断ができます。
ただし、通知を増やしすぎると、職員は画面確認に追われます。そのため、「起き上がりで通知する人」「離床で通知する人」など、利用者ごとのルールを決める必要があります。
つまり、見守り機器の導入は、夜勤の仕事を組み直すプロジェクトです。
パラマウントベッドが2025年5月30日に公開した「ラクラス」の事例では、夜勤職員の休憩確保や居室の見守りが課題でした。睡眠日誌で利用者の傾向を調べ、通知と訪室の手順を見直した結果、夜間の巡視が平均6回から3.2回となり、30分ずつ2回だった休憩を連続1時間にできたと報告しています。
報告のポイントは、機器だけでなく業務の組み方を変えたことです。巡視回数の平均を算出した人数や期間の詳細は本文にないため、全施設で同じ割合だけ削減できるとは扱いません。
自施設では必要な観察を維持し、通知への対応と休憩中の体制も含めて検証します。
コニカミノルタは、HitomeQで居室確認と記録をつなぐ
コニカミノルタの「HitomeQ ケアサポート」は、カメラとAIを使い、居室の状態確認や通知、記録を支えるシステムです。職員は、アラートの内容を確認してから訪室の優先順位を判断できます。
映像を使う利点は、センサーの反応だけでなく、その場の様子を確かめられることです。転倒につながりそうな動きなのか、通常の寝返りなのかを判断しやすくなります。
一方、映像はプライバシーへの配慮が欠かせません。たとえば、誰が、いつ、どの映像を見られるのか、保存するのか、家族と利用者へどう説明するのかを決める必要があります。
そのため導入企業は、機能と同じ重さで運用ルールを設計する必要があります。
コニカミノルタが公表した特別養護老人ホーム「きいと」の事例は、2026年1月時点の情報です。現場の負担と事故分析にかかる手間を課題として、2025年5月に19床へ導入。
日中の様子確認の訪室は、5月と11月の比較で800回減ったと報告しています。元の回数や対象日数が本文に示されていないため、削減率や全施設平均には換算しません。
さらに、毎月の訪室データから、22時台に洗濯物を片付けていたことや、遅出職員と夜勤職員の巡回が重複していたことを発見しました。自施設への示唆は、アラート対応を減らすだけでなく、時間帯別の記録から不要な重複作業を探すことです。
abaは、ヘルプパッドで排泄ケアのタイミングを支える
abaの「ヘルプパッド」は、においをセンサーで捉え、AIで尿や便を検知する排泄見守り機器です。利用者ごとの通知や蓄積データを使って、排泄ケアのタイミングを検討します。
排泄前の予測や診断を、検知機能と混同しないことが大切です。
あそか苑(ウパラ館)の導入事例では、職員の感覚に頼っていた確認と、大きめのパッドを選びがちな運用を見直すことが目的でした。5名に使用して3名がパッドのサイズ変更に至り、尿漏れの減少や、1カ月約2,750円の資材費削減につながった例が報告されています。
約2,750円は一例で、5名全員の平均ではありません。年間約3万3,000円は月額からの見込みであり、機器や運用の費用を差し引いた利益とも違います。
専門資格を持つ職員による研修も併せて行っており、センサーだけの効果として切り離さないようにします。
ただし、センサーを置くだけでは終わりません。むしろ、通知を受けた後の優先順位、交換、清掃、記録まで決める必要があります。
また、排泄は個人差が大きいため、利用者ごとに運用を調整できることが重要です。
RT.ワークスは、RT.2で歩く力を補う
RT.ワークスの「ロボットアシストウォーカー RT.2」は、電動アシスト機能を備えた歩行器です。上り坂では進む力を補い、下り坂では速度を抑え、歩行を支えます。
移乗支援が介助者の負担を減らす機器だとすれば、RT.2は利用者が自分で歩ける範囲を広げる機器です。外出の回数や行き先が増えれば、生活の質にも関わります。
事業として見ると、福祉用具貸与、試用、身体状態の確認、保守のネットワークが重要です。売り切りではなく、使い続けられる状態を地域で支える必要があります。
WHILLは、近距離モビリティで自立移動を広げる
WHILLは、Model C2などの電動の近距離モビリティを提供しています。ここで扱うC2は利用者が操作する移動手段で、空港等で使う自動運転サービスとは区別します。
他の電動車椅子より一律に優れていると決めず、身体と生活環境への適合を確認します。
WHILLの公式ページでは、2019年1月〜2020年5月にWebで継続実施した介護保険レンタル利用者76人のアンケートで、約75%が歩行可能と紹介しています。すべての高齢者の割合でも、機器の導入で歩けるようになった割合でもありません。
歩けるかどうかの二択だけでなく、疲労や距離、行きたい場所に応じた移動手段を考える参考になります。
公式の導入支援では、自宅周辺や日常の経路で試乗し、福祉用具専門相談員が安全な利用を確認する方法を示しています。操作が難しい場合は貸し出さない判断もあり、利用後も変化を点検します。
段差、傾斜、エレベーター、保管・充電まで含め、本人の希望を安全に実現できるか検討します。
AIコンパニオンの記事では、対話や見守りに使う技術を扱っています。身体支援、状態把握、対話、記録を連携する提案も考えられますが、利用者の同意・希望と現場の必要性を確認し、不要な情報収集を増やさないことが重要です。
介護ロボットが定着しにくい四つの理由
機器の準備、通知、記録、故障時対応を現場の手順に組み込み、安全に使い続ける体制を作ります。 介護ロボットは、導入台数が増えても、毎日の仕事で使われなければ価値を生みません。
定着しにくい理由は、技術不足だけではありません。
理由1:忙しい時間ほど、準備する余裕がない
移乗支援機器を使うには、保管場所から運び、位置を合わせ、必要なら装着し、使用後に清掃・充電します。1回の介助だけを見ると安全でも、準備が長いと、職員は従来の方法へ戻ります。
導入前には、機器を使う時間だけでなく、取り出して戻すまでを測ります。保管場所を変えるだけで使いやすくなる場合もあります。
理由2:通知が増え、かえって仕事が増える
見守りセンサーは、状態の変化を知らせます。しかし、すべての通知に同じ対応が必要なわけではありません。
誤通知や優先度の低い通知が多いと、職員はアラートに慣れ、本当に必要な通知を見落とします。
通知条件は、利用者の状態とケア計画、機器の説明書に基づいて設定します。通知先、確認する担当、不在時の引き継ぎ、複数件が重なった場合の対応を決め、通知の見逃しや検知できない状態も試験します。
数を減らすことだけを目的に、安全上必要な通知を切らないようにします。
理由3:記録システムとつながらず、二重入力になる
機器が集めたデータを、職員が紙や別の介護記録ソフトへ転記すると、仕事は減りません。製品ごとに画面やIDが分かれると、夜勤者は複数の端末を見ることになります。
介護ロボット単体の精度だけでなく、利用者情報、ケア記録、ナースコールなどとの連携を確認します。連携できない場合は、どの情報だけを転記し、何を残さないかを決めます。
理由4:安全と尊厳の責任が曖昧になる
たとえば、機器が通知しなかったとき誰が確認するのか、カメラ映像を誰が見られるのか、移乗中に停止したらどう介助を続けるのかを決めておきます。というのも、責任が曖昧だと、現場は使うことをためらうからです。
正常時と併せて、故障、通信断、停電、誤通知が起きたときの手順を作ります。機器が止まっても利用者を安全に支えられる方法、必要な人員、連絡先を専門職と確認し、試用で痛み・不安・危険が生じた場合は中止して見直します。
緊急性のある状態では機器の通知を待たず、施設の救急対応手順に従います。
導入効果は、削減時間とケアの質を一緒に測る
時間削減だけでなく、職員の負担、利用者の安全・希望、追加費用を合わせて測ります。 導入前には、「人手不足対策」「負担軽減」といった大きな目的を、測れる指標へ変えます。
製品ごとに数字を増やすのではなく、現場が毎月確認できるものへ絞ります。
| 目的 | 確認する指標 | 測り方の例 | 注意点 |
|---|---|---|---|
| 身体負担を減らす | 抱え上げ回数、痛み、二人介助回数 | 導入前後で同じ業務を記録 | 利用者の状態変化と分けて見る |
| 夜勤を変える | 訪室回数、移動時間、通知対応時間 | 夜勤帯の行動を1週間測る | 安全確認を減らしすぎない |
| 事故を防ぐ | ヒヤリハット、転倒、対応までの時間 | 発生場所と理由も残す | 件数が少ない場合は長く見る |
| 自立を支える | 自分でできた移乗・歩行・外出 | 本人の希望と達成状況を記録 | 介助削減だけを目的にしない |
| 記録を減らす | 入力時間、転記回数、確認画面数 | 1勤務の総作業時間を測る | 新しい入力作業も含める |
加算、補助、福祉用具貸与の対象や手続きは、それぞれ別です。重点分野に該当する、あるいは機器を購入するだけで、加算や補助を受けられるとは限りません。
現場の目的と予算を先に整理し、厚生労働省の制度案内や自治体の当該年度の要件を確認します。
予防医療の記事と同じく、データを集めるだけでは価値になりません。誰が変化を見つけ、どの行動へつなげるかまで決める必要があります。
導入成果は、何を変えた結果なのかを確認する
公表事例から学べるのは、数字の大きさだけではありません。目的、使った情報、変更した業務をひと続きにすると、自施設で再現を試す条件が分かります。
| 施設・サービス | 公表内容 | 自施設で確認すること |
|---|---|---|
| ラクラス/眠りSCAN | 夜間巡視の平均6回→3.2回、連続1時間の休憩 | 睡眠日誌に基づく訪室、休憩中の体制、通知への対応 |
| きいと/HitomeQ | 19床導入、5月と11月比較で日中訪室800回減 | 巡回の重複、作業の時間帯、利用者の状態と日数 |
| あそか苑/ヘルプパッド2 | 5名中3名がパッドのサイズ変更、資材費削減の例 | 研修、個別の排泄状況、消耗品費と機器・運用費 |
いずれもメーカーが紹介する施設の報告で、同じ条件の対照群と比較した共通試験ではありません。平均値を横並びで製品ランキングに使わず、自施設では対象者・床数・職員配置・測定期間を明示し、通知確認や清掃など増えた作業も測ります。
例えば訪室時間が減った場合でも、残業や外注費が実際に減ったのか、個別ケアや休憩へ振り向けたのかで経営上の意味は変わります。事故・ヒヤリハットは、観察しやすくなって報告が増える場合もあるため、件数だけで良否を決めず、対象人数と利用日数、内容、重症度を併せて点検します。
NEXT STEP
次のステップ
「介護ロボットを入れたい」を、続く現場運用へ。
対象業務、利用者、導入後の作業、データ連携、提携先を整理し、参入・提携・待機・見送りの条件を明確にします。
介護ロボット市場への新規事業参入は四つの入口がある
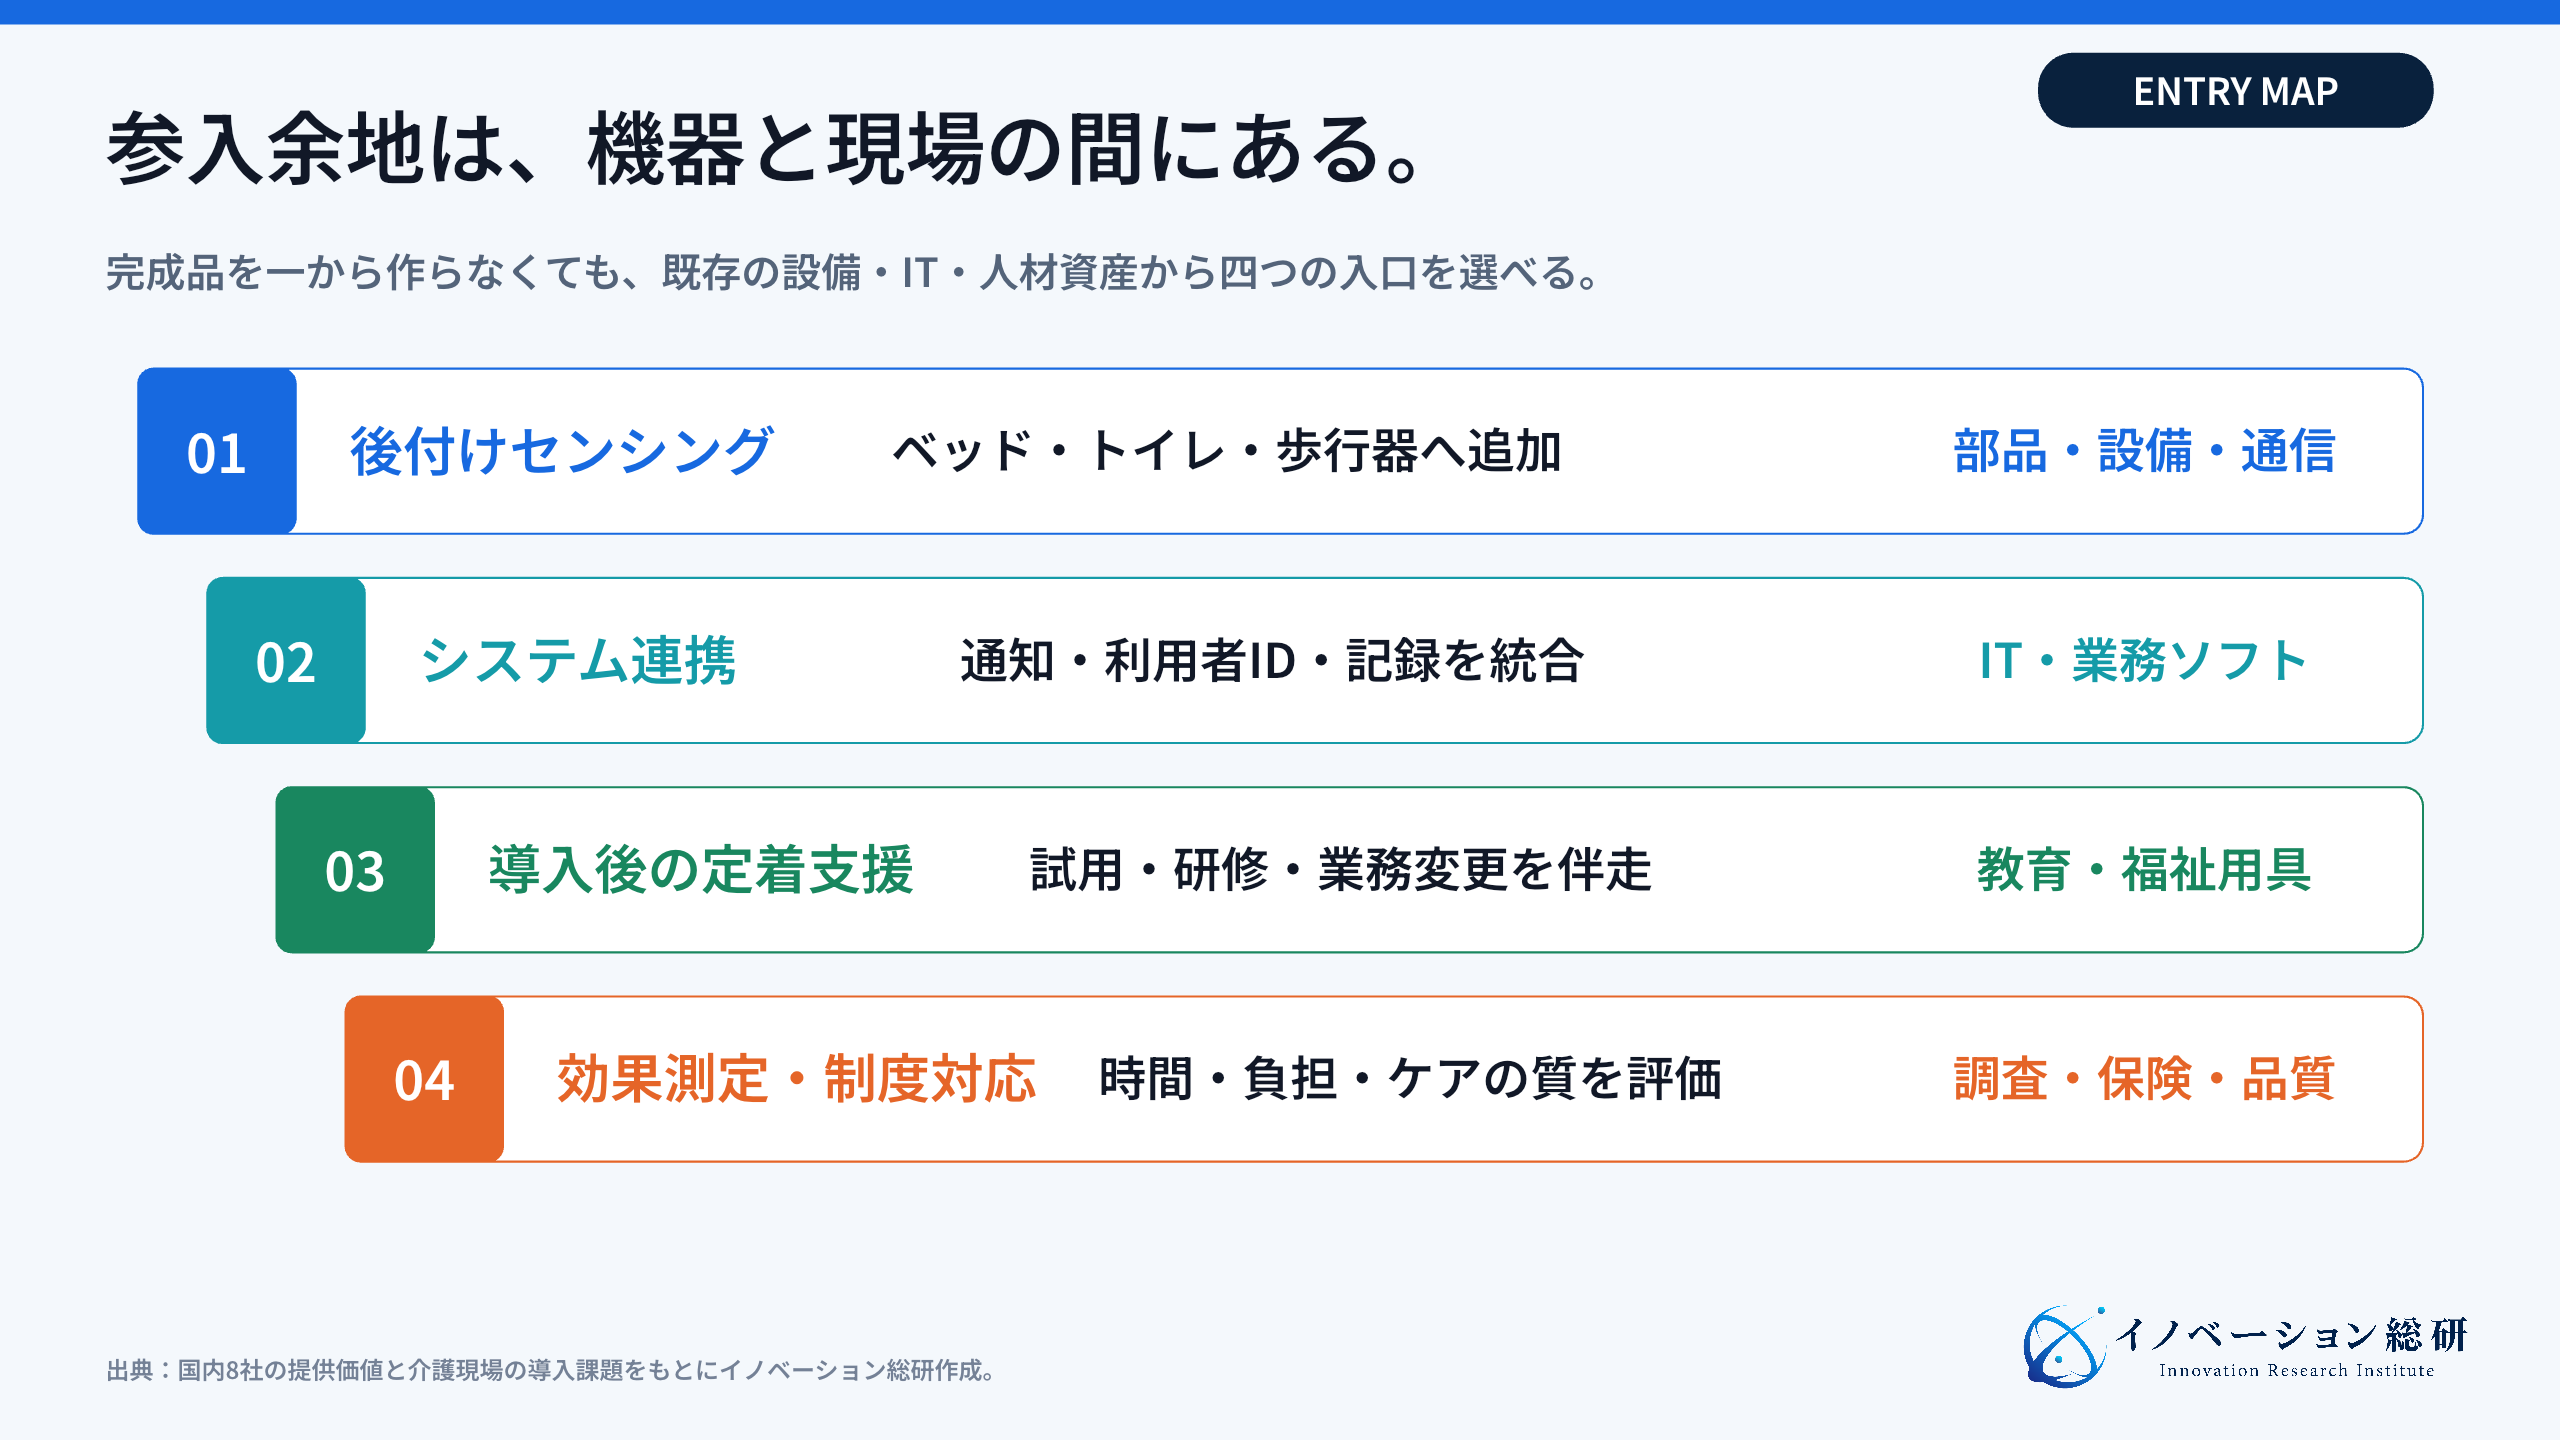
後付け機器、連携、定着支援、効果測定から、自社が提供できて顧客が費用を払う仕事を選びます。 以下の四つは、当研究所による事業機会の仮説です。
製品販売が容易という意味ではなく、施設の困りごと、メーカーとの契約条件、最初の支払者を確かめる入口として使います。
参入方法1:既存設備へ後付けできるセンサーを提供する
ベッド、トイレ、歩行器、浴室など、すでに施設にある設備へセンサーを加える方法です。設備を丸ごと交換せずに始められるため、導入の負担を下げやすくなります。
電機、部品、住宅設備、通信機器の技術を生かせる候補です。後付けが機器の安全性や保証に影響しないかも確認します。
ただし、介護現場では、水、汚れ、衝撃、電池切れ、通信の弱さに耐える必要があります。検知精度だけでなく、清掃と交換のしやすさが競争力になります。
参入方法2:機器と介護記録をつなぐ
複数の介護ロボットからデータを受け取り、職員が一つの画面で見られるようにする事業です。通知、利用者ID、介護記録、家族連絡をつなげます。
システム開発、業務ソフト、医療・介護データの経験がある企業に機会があります。ただし課題は、製品ごとにデータ形式や更新頻度が違うことです。
そのため、単なる画面統合ではなく、誰が何を判断するかに合わせて情報を絞る必要があります。
参入方法3:導入後の定着をサービスとして売る
製品選定、現場観察、試用、研修、通知設定、業務手順の変更、定着確認を一つのサービスにします。機器メーカー、福祉用具事業者、介護コンサルティング、人材教育会社が組めます。
単発研修では、職員が入れ替わると使い方が崩れます。新任者教育、設定変更、利用者の入れ替わり、故障対応を継続的に提供する契約も候補です。
毎月必要な作業量と施設側の予算を確かめ、対応コストを含めて採算を見積もります。
参入方法4:効果測定と制度対応を支援する
導入前後の作業時間、身体負担、事故、ケアの質を測り、経営判断や制度申請に使える形へまとめる事業です。調査、保険、品質管理、コンサルティングの経験を生かせます。
注意点は、効果を大きく見せないことです。というのも、利用者の状態、職員配置、施設の構造が違えば、結果も変わるからです。
そのため、どの条件で、どの指標が、どれだけ変わったかを説明できる設計が必要です。
| 参入方法 | 最初の顧客 | 生かせる既存資産 | 主な提携先 | 収益の作り方 | 主な懸念 |
|---|---|---|---|---|---|
| 後付けセンシング | 介護施設、福祉用具事業者 | センサー、通信、設備顧客網 | ベッド・住宅設備、販売会社 | 機器、保守、通信 | 清掃、電池、誤検知 |
| システム連携 | 施設本部、介護ソフト会社 | API、ID管理、業務ソフト | 機器メーカー、ナースコール | 初期連携、月額利用 | 個別開発、個人情報 |
| 定着支援 | 施設本部、自治体 | 研修、業務設計、地域拠点 | メーカー、福祉用具事業者 | 導入支援、月額伴走 | 現場工数、成果のばらつき |
| 効果測定・制度対応 | 施設本部、メーカー | 調査、分析、制度知識 | 研究機関、保険会社 | 評価設計、レポート | 因果関係、制度変更 |
厚生労働省委託のCARISOは、事業計画、法規制、知財、資金調達などについて専門家へ相談できる支援です。国立長寿医療研究センターのリビングラボは、動作分析、介護動作の評価、実証の相談などを案内しています。
事業面の相談と、現場での性能・運用の検証を分けて活用し、支援を受けたこと自体を製品の有効性の証明としないようにします。
参入前に決める責任分界と見送り条件
利用者への説明と希望の確認、適用判断、設定、データ管理、故障時の担当を導入前に決めます。 介護分野では、便利そうだから始めるだけでは不十分です。
利用者の身体と生活に関わるため、事故や故障が起きたときの責任を先に決めます。
次の担当を決め、本人への説明、同意が必要な範囲、閲覧権限、保存期間、委託先のアクセス、削除と事故時の連絡まで確認します。家族への説明だけで本人の希望を省略せず、拒否があった場合の代替方法も検討します。
- 対象となる利用者を誰が判断するか
- 設定値と通知条件を誰が決め、見直すか
- 故障、停電、通信断のとき、誰が従来業務へ戻すか
- データを誰が見て、どこまで保存するか
- 事故やヒヤリハットを誰へ報告するか
- ソフト更新後の再確認を誰が行うか
次の状態では、導入や参入をいったん見送る判断も必要です。
- 解決したい業務を一つに絞れない
- 導入前の作業時間や事故状況を測っていない
- 現場の変更要望を受け、権限のある担当者が安全に設定を見直す体制がない
- 二重入力を含む追加作業が大きく、見込む便益を上回る
- 故障時に従来業務へ戻る手順がない
- 利用者と家族へ説明する方法が決まっていない
- 1施設ごとの個別開発が大きく、横展開できない
新規事業では、「導入できるか」より「二つ目の施設でも同じ仕組みを使えるか」を見ます。現場ごとに違う部分と、共通化する部分を分けることが、継続的な事業の条件です。
介護ロボットについてよくある質問
種類、導入効果、使い分け、事業参入について、よくある疑問を整理します。
まとめ|介護ロボットは機器と運用を合わせて評価する
介護ロボットは、個別のケアに適合する機能と運用を試し、負担軽減とケアの質を両立できるか評価します。 介護ロボットは、人の姿をした機械だけではありません。
身体を支える、状態を知る、自立を助ける、業務をつなぐ技術の総称です。
8社の製品は対象業務が異なり、公表された施設の成果も条件が違います。対象者と業務を絞って試し、準備から記録までの変化と、利用者の安全・自立・尊厳を合わせて点検します。
新規事業の機会も、機器そのものだけにあるわけではありません。既存設備への後付け、システム連携、定着支援、効果測定のように、製品を現場で使い続けるための支援も候補になります。
参入を考える企業は、「どのロボットを作るか」ではなく、「誰のどの仕事を、どの条件なら減らせるか」から始める必要があります。その問いに答えられれば、介護職員の負担軽減と利用者の自立を両立する事業へ近づきます。
主な参考情報
行政の統計・制度案内、メーカーの仕様と施設の導入事例を参照しています。個別の事例を全施設の効果へ一般化せず、対象と時点が分かる範囲で記載しています。
- 厚生労働省「介護テクノロジー利用の重点分野」改訂
- 厚生労働省「介護人材確保に向けた取組」
- 厚生労働省「介護テクノロジーの利用促進」
- 厚生労働省 CARISO
- 国立長寿医療研究センター リビングラボ
- CYBERDYNE「HAL腰タイプ 介護・自立支援用」
- FUJI「Hug」
- マッスル「ROBOHELPER SASUKE」
- パラマウントベッド「眠りSCAN」
- コニカミノルタ「HitomeQ ケアサポート」
- aba
- RT.ワークス「ロボットアシストウォーカー RT.2」
- WHILL「医療・介護従事者向けページ」
CONTACT
お問い合わせ
介護ロボットの事業機会を、自社の資産から具体化する。
設備、センサー、IT、研修、地域の販売・保守網を整理し、誰が支払い、何を自社で持ち、誰と組むかを設計します。


