
投稿日:2026.09.09 最終更新日:2026.09.30
コボットは「人の代わり」ではない|国内外9社と導入・参入の判断軸
コボットは、本当に安全柵をなくすためのロボットなのか。
ロボット本体を作らない企業は、どこから参入できるのか。
結論は、人と機械の仕事を分け直し、工程全体を完成させることです。国内外9社と4つの参入方法から、導入と事業化の条件を整理します。
この記事の結論
コボットの価値は、安全柵ではなく工程全体の設計で決まります。
- 人と機械の得意な仕事を分けると、多品種の現場でも使いやすくなります。
- 国内外9社は、周辺機器、工場接続、シミュレーション、用途別仕様で差をつけています。
- 参入企業は、顧客工程、停止データ、保守責任を先に定めます。
コボットは、人と同じ空間で働けるように設計された協働ロボットです。人が部品を置いてロボットがねじを締める、作業者が段取りを変えてロボットが検査を繰り返す、というように、人と機械の得意な仕事を組み合わせます。
「安全柵がいらない小型ロボット」と説明されることもあります。しかし、安全柵を外せるかどうかは、ロボットの製品名だけでは決まりません。
工具、速度、部品の形、人が近づく頻度まで含め、作業ごとに危険を評価する必要があります。
導入効果も、本体を買えば自動的に生まれるわけではありません。部品をつかむハンド、置き位置を合わせる治具、周囲を見るカメラ、停止後の復旧、保守までを一つの運用として設計して初めて、現場で使い続けられます。
本記事では、コボットの基礎、国内外9社の違い、導入に向く工程を整理します。そのうえで、新規事業として参入できる4つの入口と、参入・提携・待機・見送りを分ける判断軸を考えます。
目次
コボットとは?協働ロボットの定義と安全設計
コボットは産業用ロボットの一種です。安全性は本体だけでなく、工具・部品・人の動きを含む工程全体で確認します。
コボットは「collaborative robot」の略で、日本語では協働ロボットと呼びます。産業用ロボットの一種で、人との協働を想定した機能を持ちます。
ただし、本体の機能だけで安全な工程が完成するわけではありません。
ISO 10218-1:2025はロボット本体、ISO 10218-2:2025はロボットの用途・セルへの組み込みを扱います。工具、運ぶ部品、周囲の設備、人の動きまで含めて危険を評価し、必要な対策を選びます。
対策の例は、人が近づいたときの停止、距離に応じた速度の制限、接触時の力の制限などです。手でロボットを動かして動作を教える「ダイレクト教示」は、設定を助ける機能であり、その工程を安全に協働運転できることとは別に確認します。
例えば、アームが接触を検知して止まっても、鋭い刃物、熱い部品、落下する荷物の危険が残る場合があります。安全柵をなくすことを目的にせず、工程ごとのリスクアセスメントと対策の妥当性確認を行います。
協働ロボットと隔離型の使い方は、工程・速度・変更頻度で比べる
協働型を先に決めず、必要な処理速度、人が近づく理由、品種変更の頻度から方式を選びます。
比較するのは、ロボットを安全柵などで人から隔離して使う方式と、人との協働を想定する方式です。いずれも産業用ロボットであり、生産量、品種、必要な速度、人が近づく理由から選びます。
製品や部品が変わりにくく、連続した高速処理が必要なら、隔離した方式が有力です。
協働ロボットには、小さな設置面積、手で動かして教える機能、品種変更のしやすさを重視した製品があります。一方、安全を確保する動作条件によって速度は変わります。
小型だから低リスク、協働型だから常に低速とは決めず、実際の工程で必要な処理量を満たせるか確かめます。
手作業にも強みがあります。たとえば、柔らかい物を傷つけずに扱う、突然のずれに気づく、例外に対応する仕事は、人の方が効率的な場合があります。
そのため、すべてを自動化するより、単純な反復作業だけをコボットへ渡す方が、費用と立ち上げ時間を抑えられます。
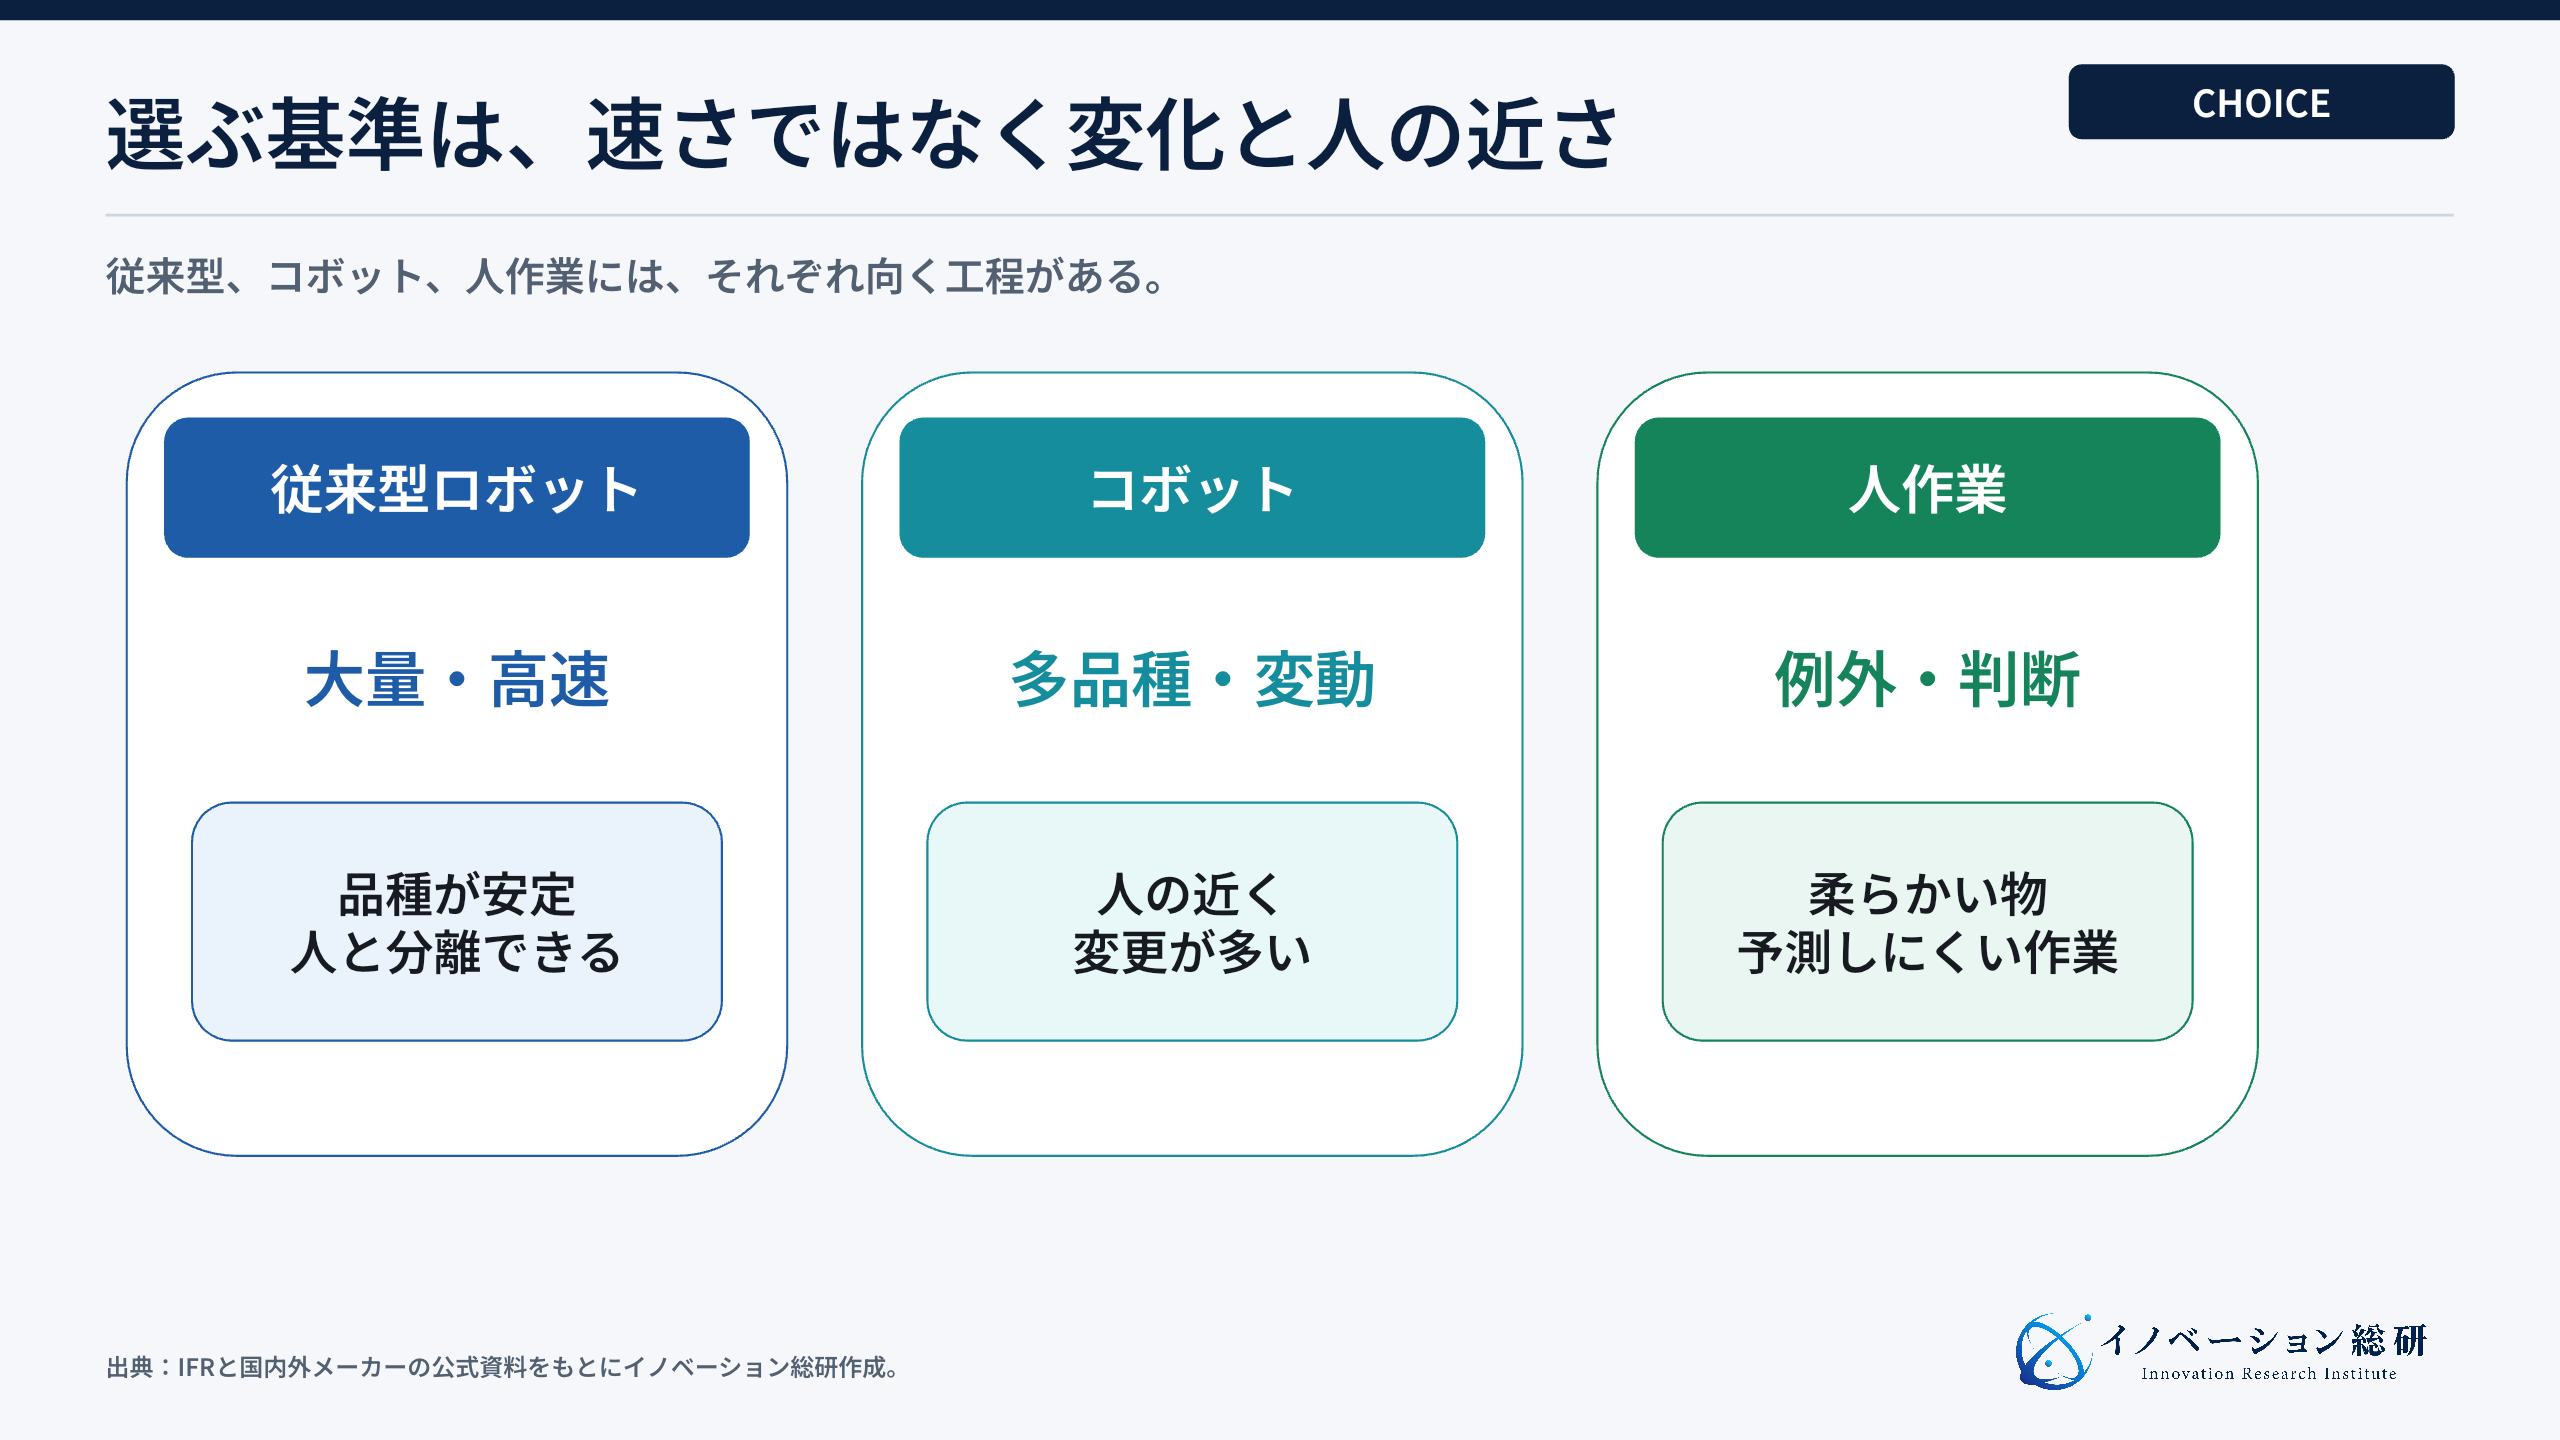
選ぶ基準は、ロボットの新しさではありません。むしろ、作業量、品種の変化、人が近づく必要、求める速度、例外の多さから決めます。
たとえば、大量生産で最高速度が重要なら従来型が向きます。一方、変化が多く、人の判断を残したいならコボットが候補になります。
コボットが選ばれるのは、多品種・人手不足・工程変更が重なる現場
導入効果はロボットの速さだけでなく、停止・復旧・段取り替えを含む処理量と総費用で比べます。
国際ロボット連盟が2024年12月に公表した2023年の集計では、世界の産業用ロボット新規導入54万1,302台のうち、10.5%が協働ロボットでした。10.5%は新規導入台数に占める比率で、導入企業の割合や2026年の市場シェアではありません。
用途を確立しつつあることは分かりますが、この普及規模だけで個別工程の採算は判断できません。
導入候補になりやすいのは、次のような工程です。
- 工作機械へ材料を入れ、加工後の部品を取り出す
- 部品をねじ締め、接着、圧入で組み立てる
- 溶接や研磨を、決めた軌道で繰り返す
- カメラで外観を撮影し、不良候補を記録する
- 箱を持ち上げ、パレットへ積み付ける
- 研究室や食品工程で、同じ量の試料や容器を扱う
共通するのは、人が工程から完全に消えないことです。具体的には、材料の補給、品種の切り替え、例外の処理、品質判断を人が担います。
そしてコボットは、これらの間にある反復作業を引き受けます。
費用対効果は、人件費だけで判断しません。夜間運転の追加時間、品質のばらつき、採用できない人数、労災リスク、段取り替えの時間も含めます。
反対に、部品の置き直しや停止復旧に人手が残るなら、その時間も計算に入れます。
導入費用の試算例|稼働の見込みが変わると回収期間も変わる
以下は計算方法を示す架空例です。ロボット、ハンド、治具、安全対策、設備接続、教育を含む初期投資を600万円と仮定します。
導入によって実際に減る外注費・残業代などを年間300万円、追加の保守・消耗品などを年間100万円とすると、年間の差額は200万円、単純回収期間は3年です。
| 確認項目 | 計画どおり | 削減効果が半分 |
|---|---|---|
| 年間に減る支出 | 300万円 | 150万円 |
| 年間の追加運用費 | 100万円 | 100万円 |
| 年間の差額 | 200万円 | 50万円 |
| 単純回収期間 | 600÷200=3年 | 600÷50=12年 |
この例は税金、資金調達費、時間価値、更新費を省いた比較です。空いた時間を別作業へ振り向けても給与の支出が変わらなければ、その時間を現金の削減額には数えません。
増産効果を使う場合も、増えた売上そのものではなく、追加の材料費などを差し引いた利益で見ます。実機テストでは、計画どおりに稼働しない条件を探すことが重要です。
試験で動くことと、本番の予算・体制を承認できることは別です。進め方はPoCから事業化へ進めるための設計で詳しく整理しています。
コボット導入は本体より、ハンド・治具・安全・保守で決まる
本体、ハンド・治具、認識、設備接続、安全・保守までそろえて工程が動きます。
ロボットアームは、現場で仕事をするための一部にすぎません。製造ラインで価値を出すまでには、少なくとも5つの層があります。
第一はロボット本体です。可搬重量、届く距離、速度、繰り返し精度、保護等級が選定条件になります。
第二は、ハンド、吸着具、溶接機、ねじ締め機などの先端工具です。形が違う部品を安定してつかめるか、接触したときに鋭い部分が危険にならないかで、工程の成否が分かれます。
第三は、カメラ、力覚、触覚などの認識です。部品の位置や向きを調べ、異常を検出します。
柔らかいハンドや触覚センサーを使う場合も、つかめる形状・重さ・表面の状態を実物で試します。検査用のカメラと、人を保護するための安全機能は区別して選定します。
第四は、PLC、工作機械、MES、WMSとの接続です。扉を開ける、加工完了を受け取る、品種情報を切り替える、実績を記録する処理が必要です。
第五は安全と運用です。リスクアセスメント、教育、点検、停止原因の記録、復旧手順、部品交換を含みます。
導入後に使われなくなる理由は需要の変化などもありますが、停止を直せない、品種変更ができないといった運用上の問題も確認します。
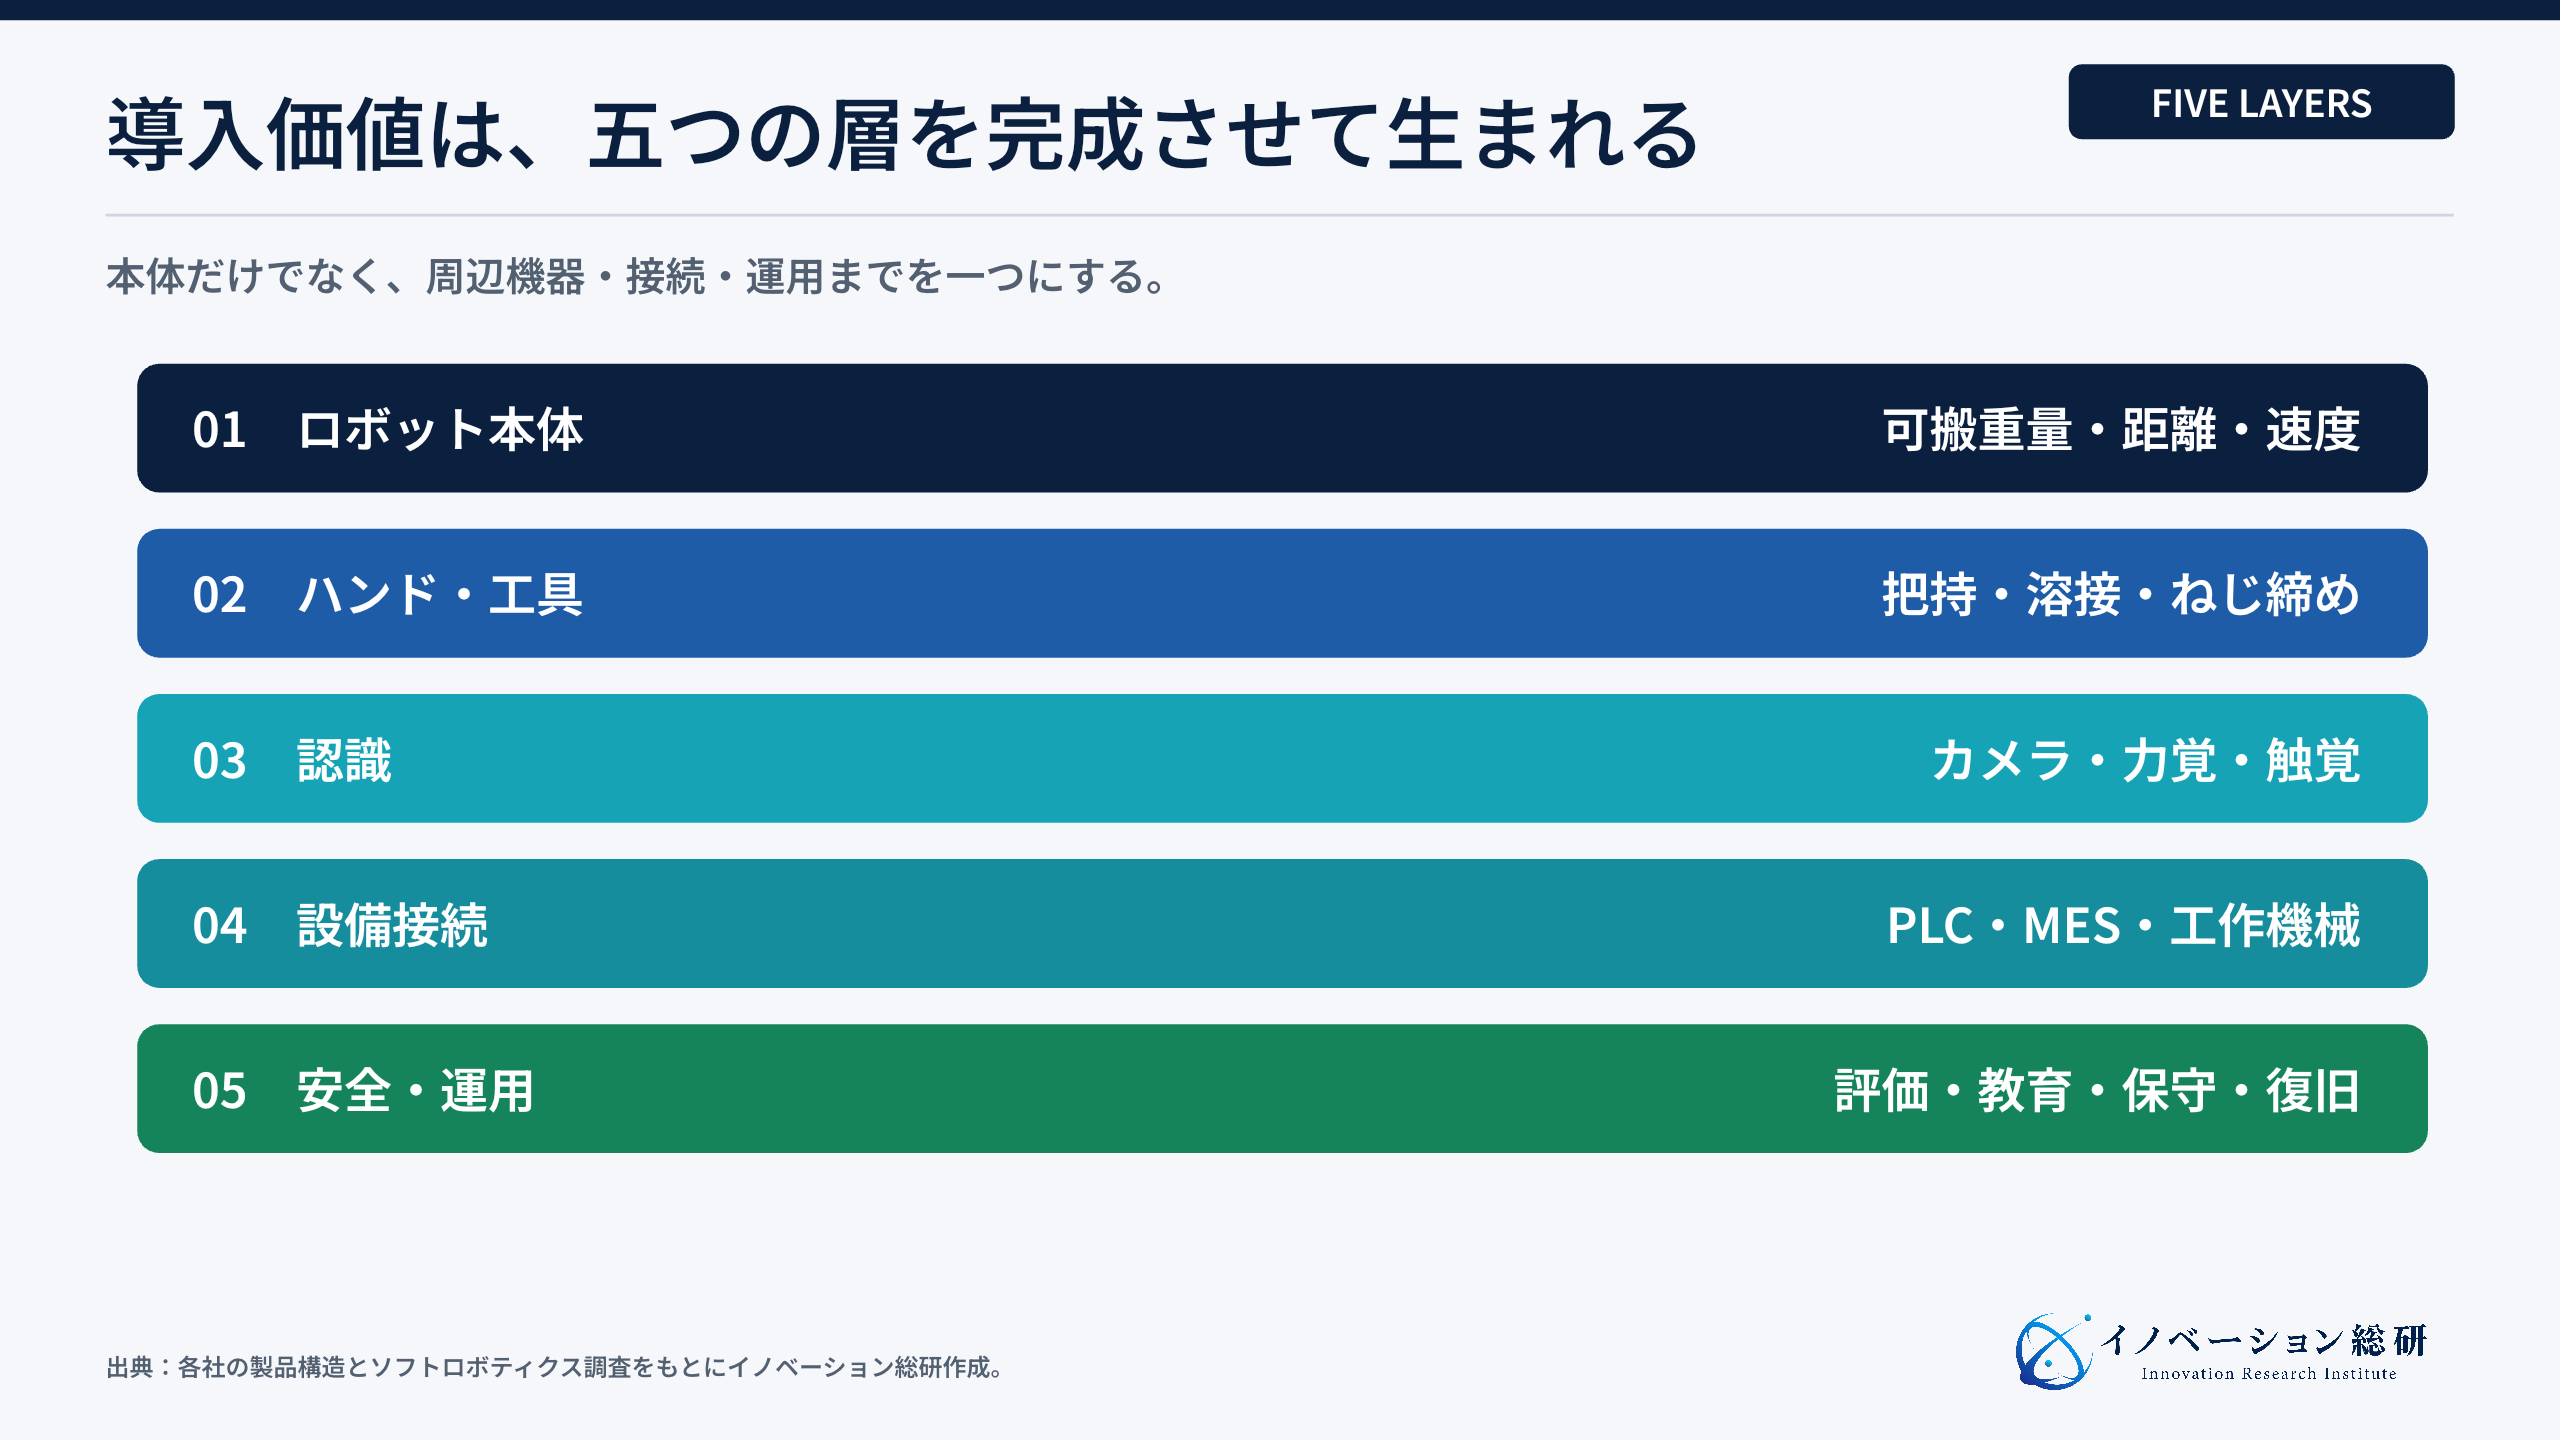
したがって、調達時に本体価格だけを比べると判断を誤ります。対象工程を動かすために必要な周辺機器、立ち上げ、教育、保守を含む総額で比較する必要があります。
国内外9社のコボットの特徴と、導入効果が分かる事例
9社は機能で比較し、導入効果は条件付きの事例として読むと、自社で試すべき点が分かります。
主要9社は、同じ「協働ロボット」でも狙う現場が異なります。扱える重さや届く距離だけでなく、教え方、周辺機器、既存設備とのつながり、導入後の支援を比べると違いが見えます。
| 企業・ブランド | 主な特徴 | 想定する工程 | 事業上の注目点 |
|---|---|---|---|
| Universal Robots | 幅広い本体とUR+周辺機器 | 機械加工、溶接、搬送、検査 | 周辺機器と導入会社の生態系 |
| FANUC | CRXと工場向け制御資産 | 溶接、機械投入、組立、搬送 | 既存工場への接続と教育 |
| ABB | GoFaとRobotStudio | 組立、ねじ締め、研磨、パレタイズ | シミュレーションを含む統合 |
| 安川電機 | MOTOMAN-HCシリーズ | 組立、搬送、食品、重量物 | 工程別仕様と大型可搬 |
| KUKA | LBR iisyと産業制御 | 組立、検査、機械加工 | 協働と産業速度の使い分け |
| デンソーウェーブ | COBOTTAとCOBOTTA PRO | 小物作業、研究、教育、生産 | 小型から生産用までの二層 |
| 川崎重工業 | 双腕型duAro | 電子部品、組立、検査 | 人の両腕作業を置き換える構造 |
| Doosan Robotics | 複数シリーズと食品仕様 | 食品、接客、溶接、パレタイズ | 用途別モデルと衛生対応 |
| Techman Robot | カメラ一体型TM AI Cobot | 検査、ピッキング、組立 | 視覚AIを一つの操作環境へ統合 |
比較すると、各社の違いは腕の基本機能より、周辺機器、既存設備との接続、用途別の支援に表れます。導入先は、対象工程を完成させるために不足する要素から候補を絞ると判断しやすくなります。
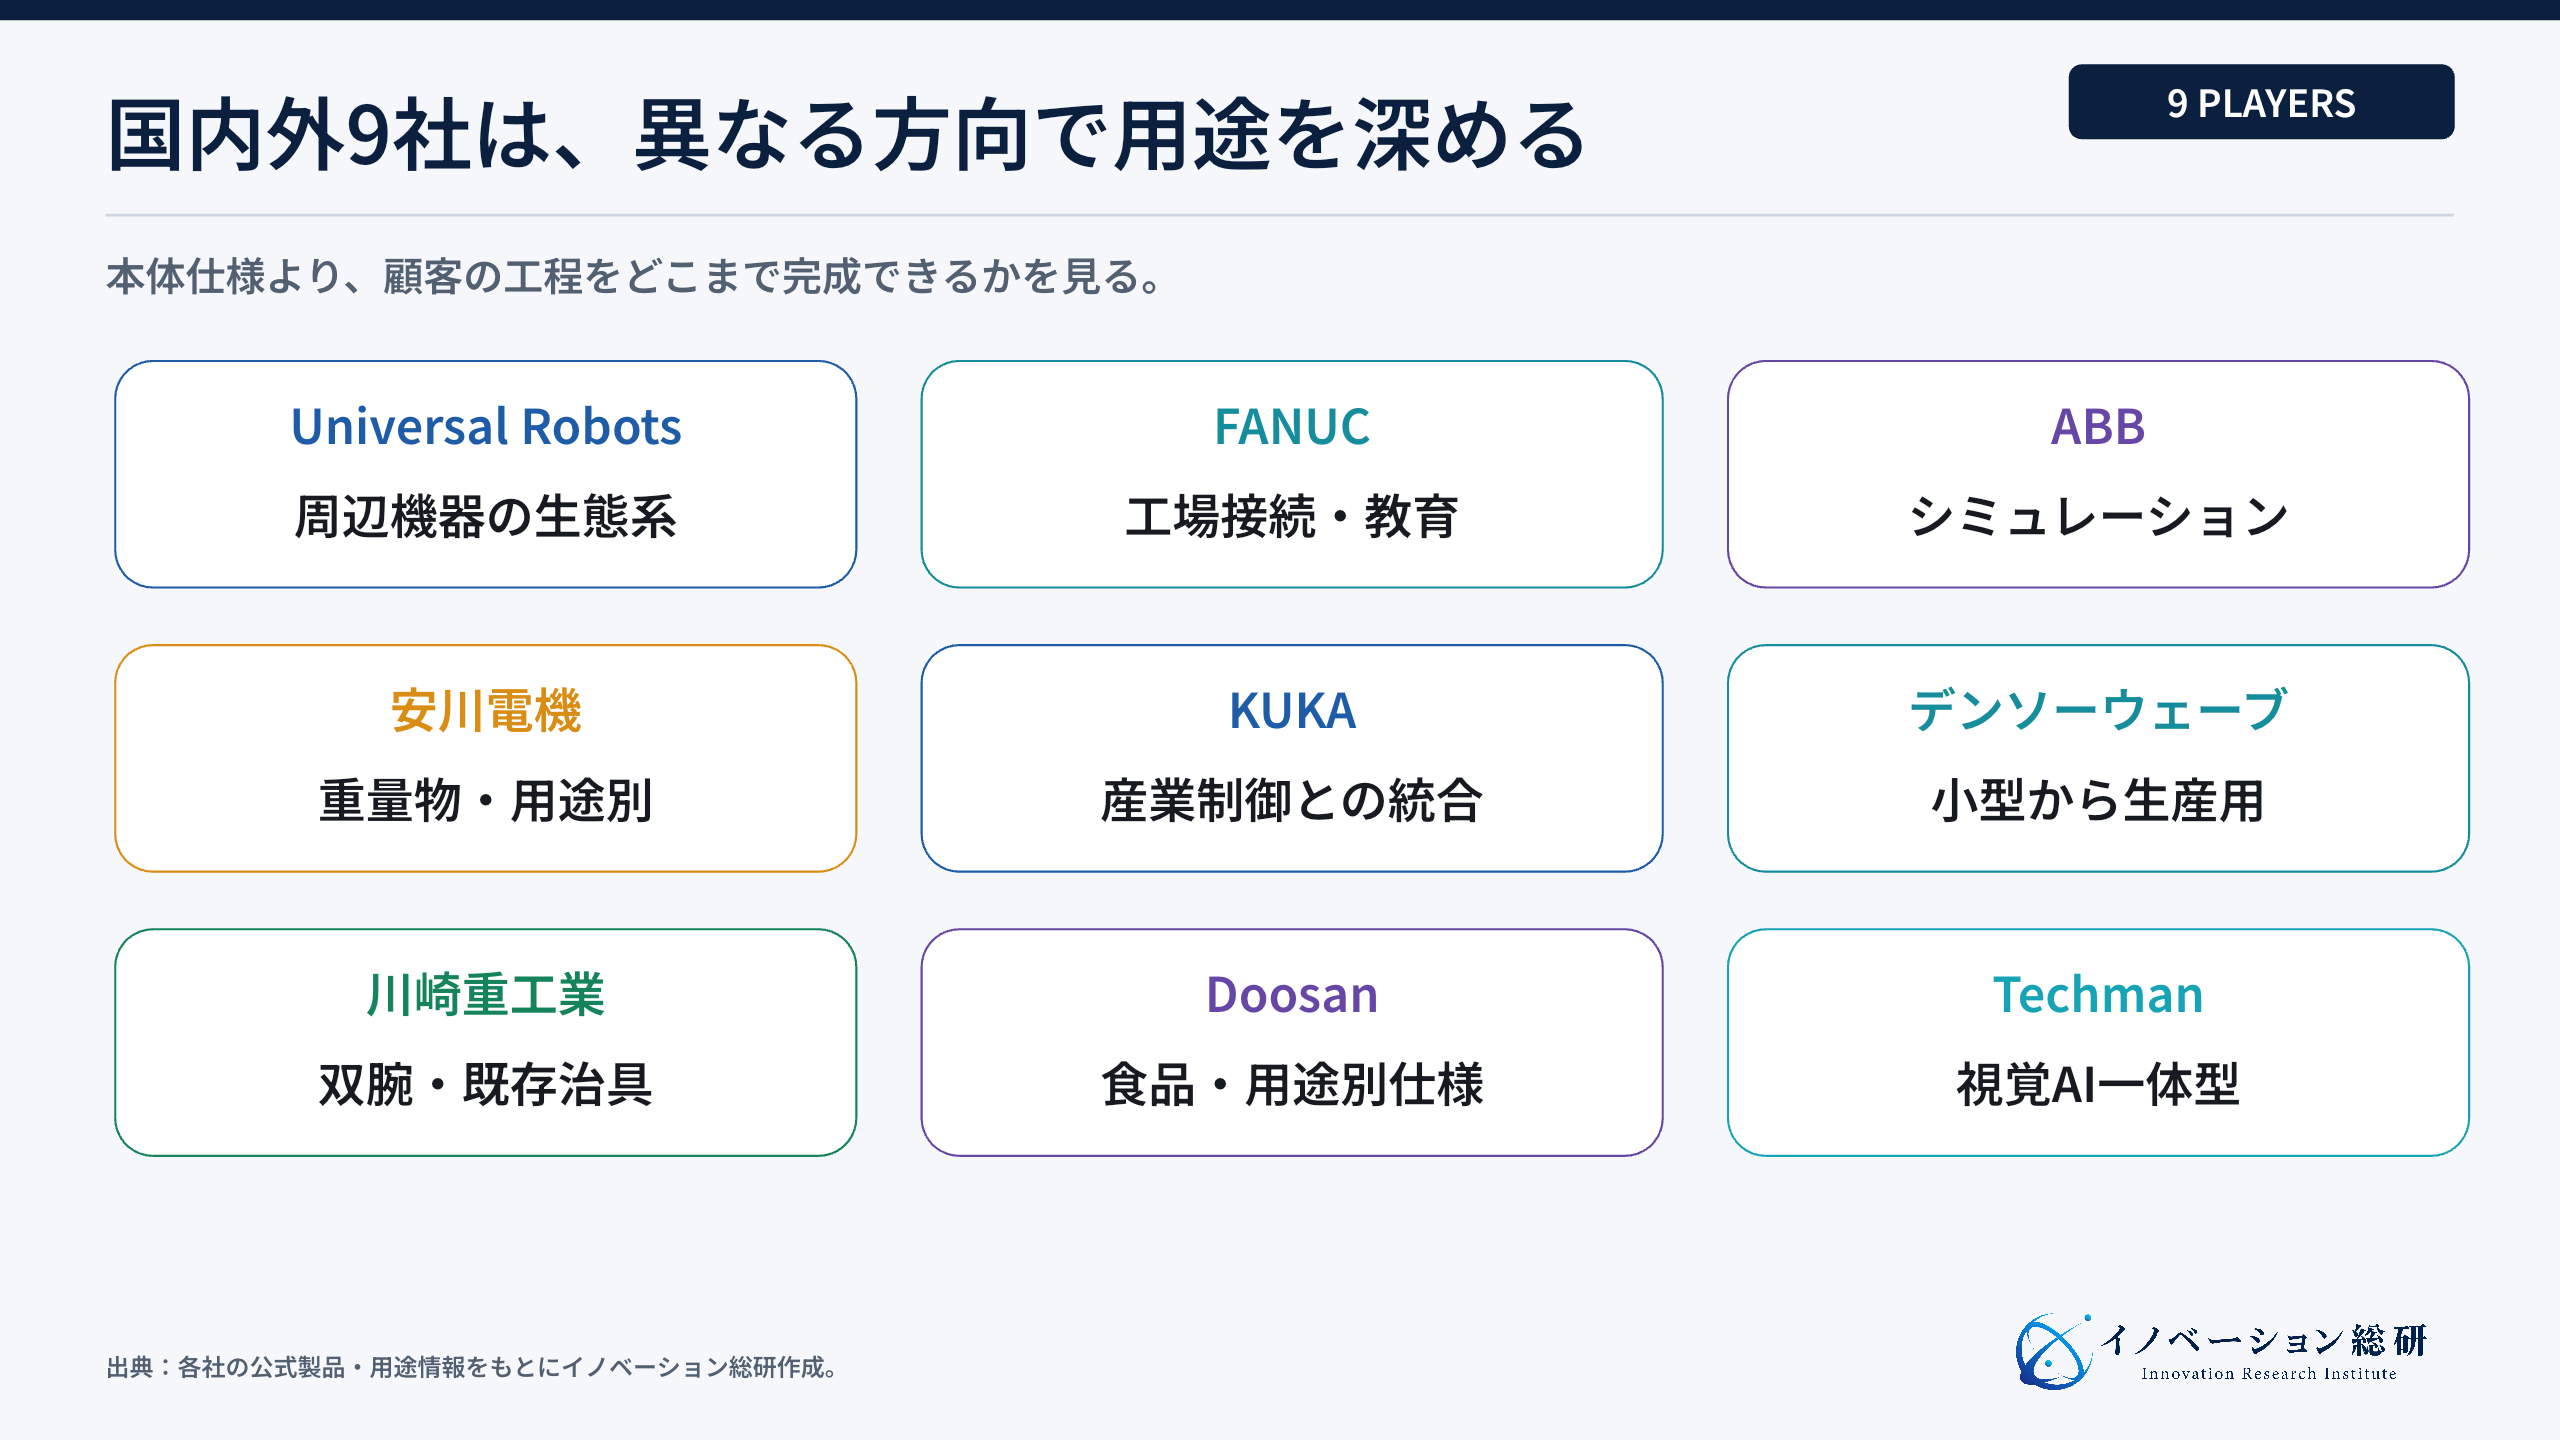
一覧だけでは、現場での意味が分かりにくいため、代表的な取り組みを詳しく見ます。
Universal Robotsは、周辺機器まで選べる市場をつくった
Universal Robotsの用途一覧は、機械への部品投入、組立、搬送、研磨、検査などを挙げています。導入時はアーム単体ではなく、ハンドや加工工具、制御ソフトを組み合わせて工程を作ります。
下記のAndrew Pearce Bowlsの事例では、UR+認証のグリッパーと研磨キットを採用し、URCapで周辺機器の設定を扱っています。このように対応する部品とソフトを選べることは、接続設計の出発点になります。
ただし、組み合わせが認定されていても、個別の材料や工程での性能・安全性は確認が必要です。
当研究所では、工程別の立ち上げ手順や設定を再利用できることに着目します。新規参入企業が検討するのは、接続部品を売るだけでなく、顧客の工程をどこまで短期間で動かせるかです。
FANUCは、工場で使い続けられる接続と教育を重視する
FANUCのCRXシリーズは、タブレットによる操作、手で動かして位置を教えるダイレクト教示、プラグイン対応の周辺機器を案内しています。公式ページにはFANUCアカデミの講習も掲載されています。
既存工場へ入れる場合は、工作機械、制御装置、品質管理、保全体制との接続を確認します。操作が分かりやすいことと、既存設備へ追加改修なしでつながることは別です。
信号の仕様、異常停止からの復帰、予備部品と教育の範囲を見積もりに含めます。
ABBは、シミュレーションから実機までを一つにつなぐ
ABBのGoFaは、関節のトルクセンサーを使い、組立、ねじ締め、研磨、機械への部品投入などに対応します。RobotStudioによるシミュレーションやオフラインの動作検討も案内しています。
仮想環境で届く範囲や動作経路を検討しておくと、実機で確認すべき点を絞れます。一方、部品の摩擦や変形、照明、作業者の動きまで完全に再現できるとは限らないため、現場で性能と安全性を検証します。
設備レイアウト、プログラム管理、導入後の変更をまとめて支援することが、当研究所の考える事業機会です。
デンソーウェーブと川崎重工業は、人の作業に近い形から考える
デンソーウェーブのCOBOTTAは小型・軽量の本体を特徴とし、COBOTTA PROは生産工程に向けた速度、教示、統合制御を打ち出しています。机上の小物作業と工場の組立では、扱う部品、設置スペース、運転時間が異なるため、同一ブランド内でも対象工程に合わせて比較します。
川崎重工業のduAroは双腕の水平多関節型で、台車とコントローラを一体にした構成です。既存の作業台や治具を活用しながら、人が両手で行っていた作業をどう分けるかを検討できます。
ただし、人と同じ作業をそのまま再現できる保証ではなく、両腕の届く範囲、干渉、部品の受け渡しを試します。
安川電機・KUKA・Doosan・Techmanは、用途別の深さで差をつける
安川電機は2026年5月11日に可搬重量35kgのMOTOMAN-HC35を発売しました。重量物を扱う工程の候補になりますが、可搬重量は扱える荷物を一律に保証する値ではありません。
工具の重さ、重心、姿勢、動作条件と、落下・挟み込みの対策を確認します。
KUKAのLBR iisyは、関節のトルクセンサー、PLCやカメラとの接続、シミュレーションを含む開発環境を案内しています。既存の機械へ組み込むときは、正常運転だけでなく、通信切断、非常停止、再起動の動作も検証対象になります。
Doosan RoboticsのE0509は食品・飲料用途を打ち出した製品です。衛生を考慮したロボットの選定に加え、ハンド、配管、接触する材料、洗剤や温度などの洗浄条件を確認します。
本体の仕様や認証だけで、食品工程全体の衛生要件を満たすとは判断しません。
Techman RobotのTM AI Cobotは画像認識とロボットを統合し、TMflowによる操作を案内しています。位置決めや外観検査では、照明や対象部品の変化に対する誤検出を確認します。
検査用AIが人を認識できることを、そのまま安全用の人検知機能として扱わないことも重要です。
以上は公開されている製品機能の比較です。売上改善や費用削減の実績とは分け、実際の効果は次のような導入事例と自社工程のテストで確認します。
導入事例|Andrew Pearce Bowlsは研磨の停滞を解消し、生産量を増やした
米国の木製品メーカーAndrew Pearce Bowlsは、研磨担当者の異動後に後任の採用が難しくなり、まな板の仕上げ工程にUR5eを導入しました。Universal Robotsが公開した導入事例によると、研磨キットに加え、研磨材の交換や部品の反転に使う治具を組み合わせています。
同社の担当者は、1枚当たりの仕上げ研磨時間を約20%短縮し、人員を削減せずに生産スループットを40%向上させたと報告しています。加工時間と工程全体の処理量は異なる指標なので、20%の時間短縮から40%の増産を計算した数値ではありません。
投資回収約2か月も本文では試算とされており、他社へ共通する回収期間にはできません。
当研究所が着目するのは、人を減らすことより、滞っていた工程を動かすために周辺機器と治具を整えた点です。自社で参考にするなら、ロボットの動作時間だけでなく、材料補給、段取り替え、停止復旧を含む工程全体の処理量と、追加生産分が販売につながるかを確かめます。
コボット市場の空白は、ロボット本体より工程の完成にある
本体を作らなくても、特定工程の立ち上げや運用の負担を引き受ける仕事を検討できます。
9社を比べると、本体の選択肢は既に多くあります。可搬重量、届く距離、速度も広がっています。
そのため、新規参入企業が同じ仕様のアームを追加しても、価格と販売網で不利になりやすい市場です。
一方、現場には未完成の仕事が残ります。たとえば、滑りやすい食品をつかむ、ばら積み部品を見つける、既存の工作機械と安全に信号をやり取りする、停止した理由を現場の担当者へ説明する、品種が変わっても短時間で再設定するといった仕事です。
これらは顧客ごとに条件が違います。
事業機会は、次の4領域にあります。
- 業界と工程を絞った導入済みパッケージ
- ハンド、治具、視覚、触覚などの周辺機器
- 安全評価、設備接続、立ち上げを担うシステム統合
- 稼働監視、保守、再設定を継続提供する運用サービス
専任のロボット技術者を置けない顧客には、設定変更や保守を継続して引き受けるサービスが候補になります。ただし、月額契約にするだけで利益が残るわけではありません。
訪問回数、遠隔で解決できる範囲、部品代、夜間対応を見積もり、サービス料と比べます。
自社はコボット事業のどこへ入れるか
顧客、周辺機器、設備接続、運用から近い入口を確認します。
NEXT STEP
次のステップ
ロボットを、現場で使い続けられる事業へ。
対象工程、周辺機器、安全、設備接続、停止復旧、保守責任を一つの事業構造に整理します。
コボットの新規事業は、四つの入口から考える
参入の入口は、工程別パッケージ、周辺機器、統合・安全、運用サービスの四つです。
第一は、工程特化型の自動化パッケージです。例えば、旋盤への投入、少量多品種の溶接、弁当の盛り付け、検体の移し替えなど、一つの工程を完成品として提供します。
本体、ハンド、治具、安全、設置をまとめ、導入期間と総額を示します。
第二は、エンドエフェクタと認識です。具体的には、柔らかい物をつかむハンド、工具を自動交換する装置、力覚・触覚センサー、ばら積み部品を見つけるカメラが対象です。
そして、幅広いロボット本体と接続できれば、メーカーをまたぐ市場を狙えます。
第三は、統合と安全です。具体的には、工程分析、リスクアセスメント、PLC連携、レイアウト設計、作業者教育を提供します。
そのため、顧客の既存設備を理解できる企業ほど有利です。つまり、機械商社、設備会社、制御盤メーカーにも近い入口です。
第四は、運用サービスです。稼働率を監視し、停止原因を分析し、品種変更の設定と保守を受け持ちます。
ロボットを販売せず、月額や作業量に応じて提供するRaaSも選択肢です。ただし、現場ごとの例外が多いと保守費が膨らむため、対象工程を絞る必要があります。
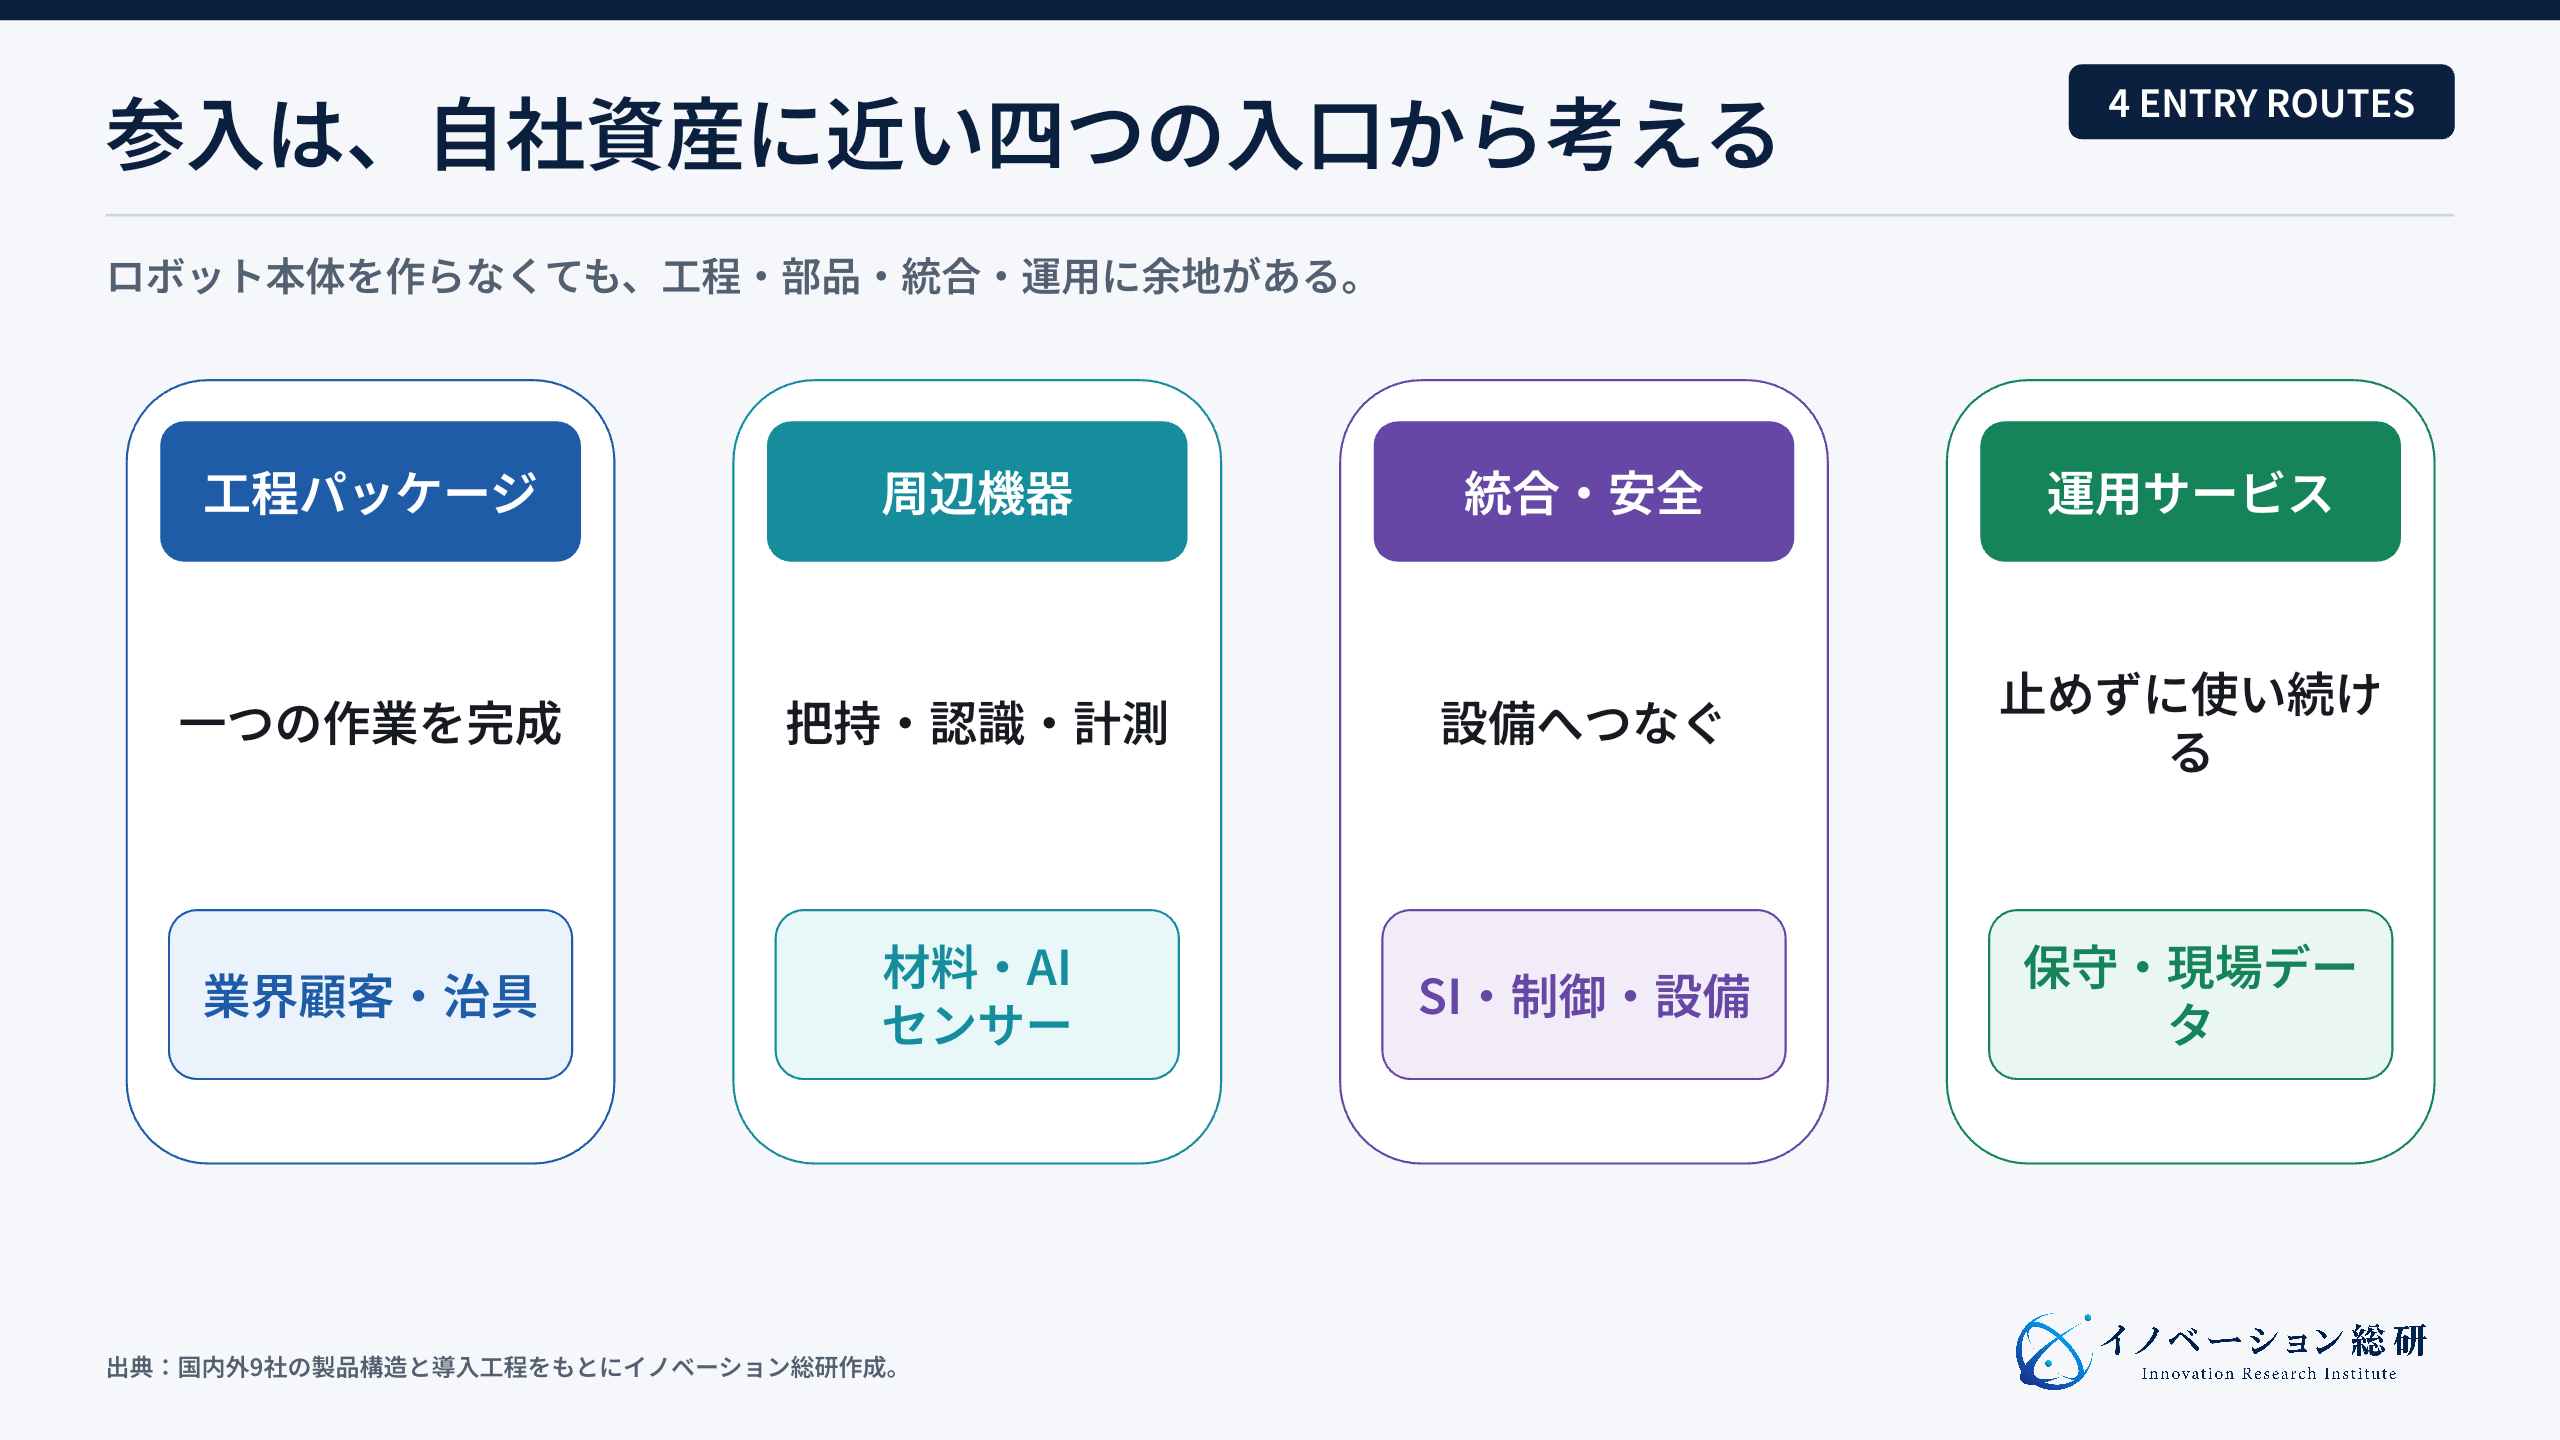
参入方法を選ぶときは、自社が既に持つ資産から考えます。食品顧客と衛生設計を持つなら食品工程、工作機械の顧客を持つなら機械投入、AI画像検査を持つならカメラ統合が近い入口です。
協働ロボット事業の懸念は、速度・安全責任・保守に集まる
接触・落下・挟み込みの危険と、例外停止時の対応まで設計し、保守費を採算に含めます。
第一の懸念は、生産速度です。というのも、人が近くにいる状態では、速度や力を抑える必要があるからです。
そのため、大量生産でサイクルタイムを最優先する工程では、安全柵内の従来型ロボットが合理的な場合があります。
第二は、安全責任です。厚生労働省の産業用ロボットに関する通達でも、危険性の評価と低減が前提です。
たとえロボット本体が安全規格に対応していても、鋭い工具、落下物、挟み込みがあれば追加対策が必要です。
第三は、周辺機器の費用です。たとえば、カメラ、ハンド、治具、安全センサー、設備連携、設置工事を加えると、本体価格より総額が大きくなることがあります。
そのため見積もりでは、初期費用と年間保守を分けて示します。
第四は、例外処理です。たとえば、部品が斜めに置かれた、箱がつぶれた、扉が閉まらないといった小さな例外が停止を生みます。
そのため、停止回数と復旧時間を記録し、誰が直すかを決めます。
第五は社内の運用体制です。安全に許可された範囲で教示、日常点検、停止時の連絡を担う担当者と代替要員を決めます。
故障時の修理や安全設定の変更まで、未訓練の現場担当者に任せないことが重要です。
第六は、責任分界です。たとえば、本体、ハンド、カメラ、制御、設置を別会社が担当すると、停止原因が境界に生まれます。
そのため、顧客の窓口を一本化し、部品交換と再設定の範囲を契約で決めます。
参入・提携・待機・見送りは、顧客工程と責任範囲で判断する
顧客工程、導入前後のデータ、足りない技術、保守の担当が明確かで参入方針を決めます。
参入が向くのは、対象工程を一つに絞り、顧客の現場で停止と復旧のデータを集められる企業です。導入前の性能だけでなく、導入後の稼働率を改善できることが条件です。
提携が向くのは、顧客と工程知識はあるものの、ロボット、安全、周辺機器の一部が足りない企業です。本体メーカーやシステムインテグレーターと組み、自社は業界設計と顧客接点を持ちます。
待機が向くのは、作業は見えているものの、生産量や品種が大きく変わり、投資回収を計算できない場合です。手作業の時間、停止、品質不良を測り、固定した工程ができてから判断します。
協働型を選ばない判断も有効です。人が工程に近づく必要がなく、高速処理が中心なら、隔離型のロボットと比較します。
例外が多く、部品の置き方も定まらない場合は、先に工程を整えるか、手作業を残した方がよいこともあります。
判断前に、次の六点を確認します。
- 最初に費用を払う顧客と対象工程を一つに絞れているか
- 手作業時間、停止時間、品質不良を測れているか
- 本体以外のハンド、治具、接続、安全を見積もっているか
- 作業者が近づく理由と、安全な動作を説明できるか
- 停止時の一次対応と、供給側の保守範囲を決めているか
- 品種変更後も粗利を残して運用できるか
ロボットをより自律的に動かす構想は、AIエージェントの記事と共通する課題があります。つまり、権限を広げるほど、例外と責任の設計が重要になります。
なお、人型ロボットを比較する場合は、ヒューマノイドロボットの記事も参考になります。
コボットに関するよくある質問
導入や新規事業の検討で生じやすい疑問を、短く整理します。
まとめ|コボットは、人と機械の仕事を分け直して価値を生む
コボット事業の出発点は、人と機械の仕事を分け、顧客の工程を安全かつ採算が合う形で動かすことです。
コボットは、人との協働を想定する産業用ロボットです。工具や周辺設備を含む工程全体を設計し、人の判断を残す仕事と、機械へ任せる反復作業を分けることで価値を作ります。
国内外9社を見ると、本体の選択肢は既に幅広くあります。競争は、ハンド、カメラ、シミュレーション、工場接続、衛生対応、保守へ広がっています。
顧客が選ぶのはロボットの腕ではなく、自社の工程を安定して動かせる仕組みです。
新規事業では、工程特化パッケージ、周辺機器、統合・安全、運用サービスの4つが入口になります。最初の顧客と工程を絞り、停止と復旧のデータを蓄積し、責任の窓口を持てるかが判断の分かれ目です。
参照した主な資料
定義、安全、企業の取り組みは、次の公式資料を中心に確認しました。
- IFR:How Robots Work Alongside Humans(2024年12月、2023年の導入統計)
- ISO 10218-1:2025:ロボット本体の規格概要
- ISO 10218-2:2025:用途・セルの規格概要
- 三重労働局:産業用ロボットとの協働作業(2013年資料)
- Universal Robots:Applications
- Universal Robots:Andrew Pearce Bowlsの導入事例
- FANUC:CRXシリーズ
- ABB:GoFa
- デンソーウェーブ:COBOTTA
- デンソーウェーブ:COBOTTA PRO
- 川崎重工業:duAro
- 安川電機:MOTOMAN-HC35(2026年5月11日)
- KUKA:LBR iisy
- Doosan Robotics:E0509
- Techman Robot:TM AI Cobot Series
情報確認日:2026年9月28日。導入事例の成果はメーカーが掲載した導入企業の報告です。
参入案と確認事項は当研究所の整理、回収期間の比較表は架空例です。安全対策・適用規格・法令は、対象工程に応じてメーカー、システム構築会社、安全の専門家と確認してください。
CONTACT
お問い合わせ
コボットの構想を、契約できる事業へ。
最初の顧客と対象工程、周辺機器、安全、停止復旧、保守責任、提携先を整理し、参入・提携・待機・見送りを支援します。


