
投稿日:2026.09.08 最終更新日:2026.09.20
介護ロボットは現場をどう変える?国内8社と事業化の条件
介護ロボットと聞くと、人の姿をしたロボットが介護を代わる場面を想像するかもしれません。しかし、実際に現場へ入っているのは、移乗を支える機器、ベッド上の状態を知らせるセンサー、排泄のタイミングをつかむ機器、移動を助けるモビリティなどです。
大切なのは、ロボットらしい外見ではありません。介護職員と利用者のどちらの負担を、どの仕事で減らせるかです。機器を置くだけでは仕事が減らず、充電、清掃、通知確認、記録といった新しい作業が増えることもあります。
この記事では、介護ロボットの種類を現場の仕事から整理します。さらに、国内8社の製品が何を変えているのか、導入を定着させる条件、新規事業として参入できる場所まで解説します。
この記事の結論
介護ロボットの成否は、機能の多さではなく、現場の仕事を減らし、利用者の自立とケアの質を守れるかで決まります。
- 介護テクノロジーは、身体支援、見守り、自立移動、業務連携まで広がっています。
- 国内8社の事例から、製品ごとに対象者、動線、通知、記録の設計が必要だと分かります。
- 参入余地は、後付けセンシング、システム連携、定着支援、効果測定にあります。
目次
介護ロボットとは?人型ではなく「現場を支える技術」で考える
介護ロボットは、介護する人の負担を軽くし、高齢者などの自立した生活を支えるために使う機器やシステムです。モーターで身体を支える製品だけでなく、センサー、カメラ、通信、AI、記録ソフトも含まれます。
厚生労働省と経済産業省は、2024年6月に対象領域を見直しました。名称も「ロボット技術の介護利用における重点分野」から「介護テクノロジー利用の重点分野」へ変えています。2025年4月からは、9分野16項目で運用されています。
9分野は、次の通りです。
- 移乗支援
- 移動支援
- 排泄支援
- 見守り・コミュニケーション
- 入浴支援
- 介護業務支援
- 機能訓練支援
- 食事・栄養管理支援
- 認知症生活支援・認知症ケア支援
この変更からも、介護ロボットが単体の機械から、データと業務を含む仕組みへ広がったことが分かります。したがって、導入を考えるときは「どの機器を買うか」より先に、「どの仕事を変えるか」を決める必要があります。
フィジカルAIの記事では、AIが身体を通じて現実世界へ働きかける技術を解説しています。介護分野では、安全性に加え、職員が迷わず使えること、利用者が不安なく受け入れられることまでが製品価値になります。
なぜ介護ロボットが必要なのか|2040年に向けた人材需要
介護ロボットが必要とされる背景には、介護を必要とする人が増える一方、働き手を確保しにくいという問題があります。
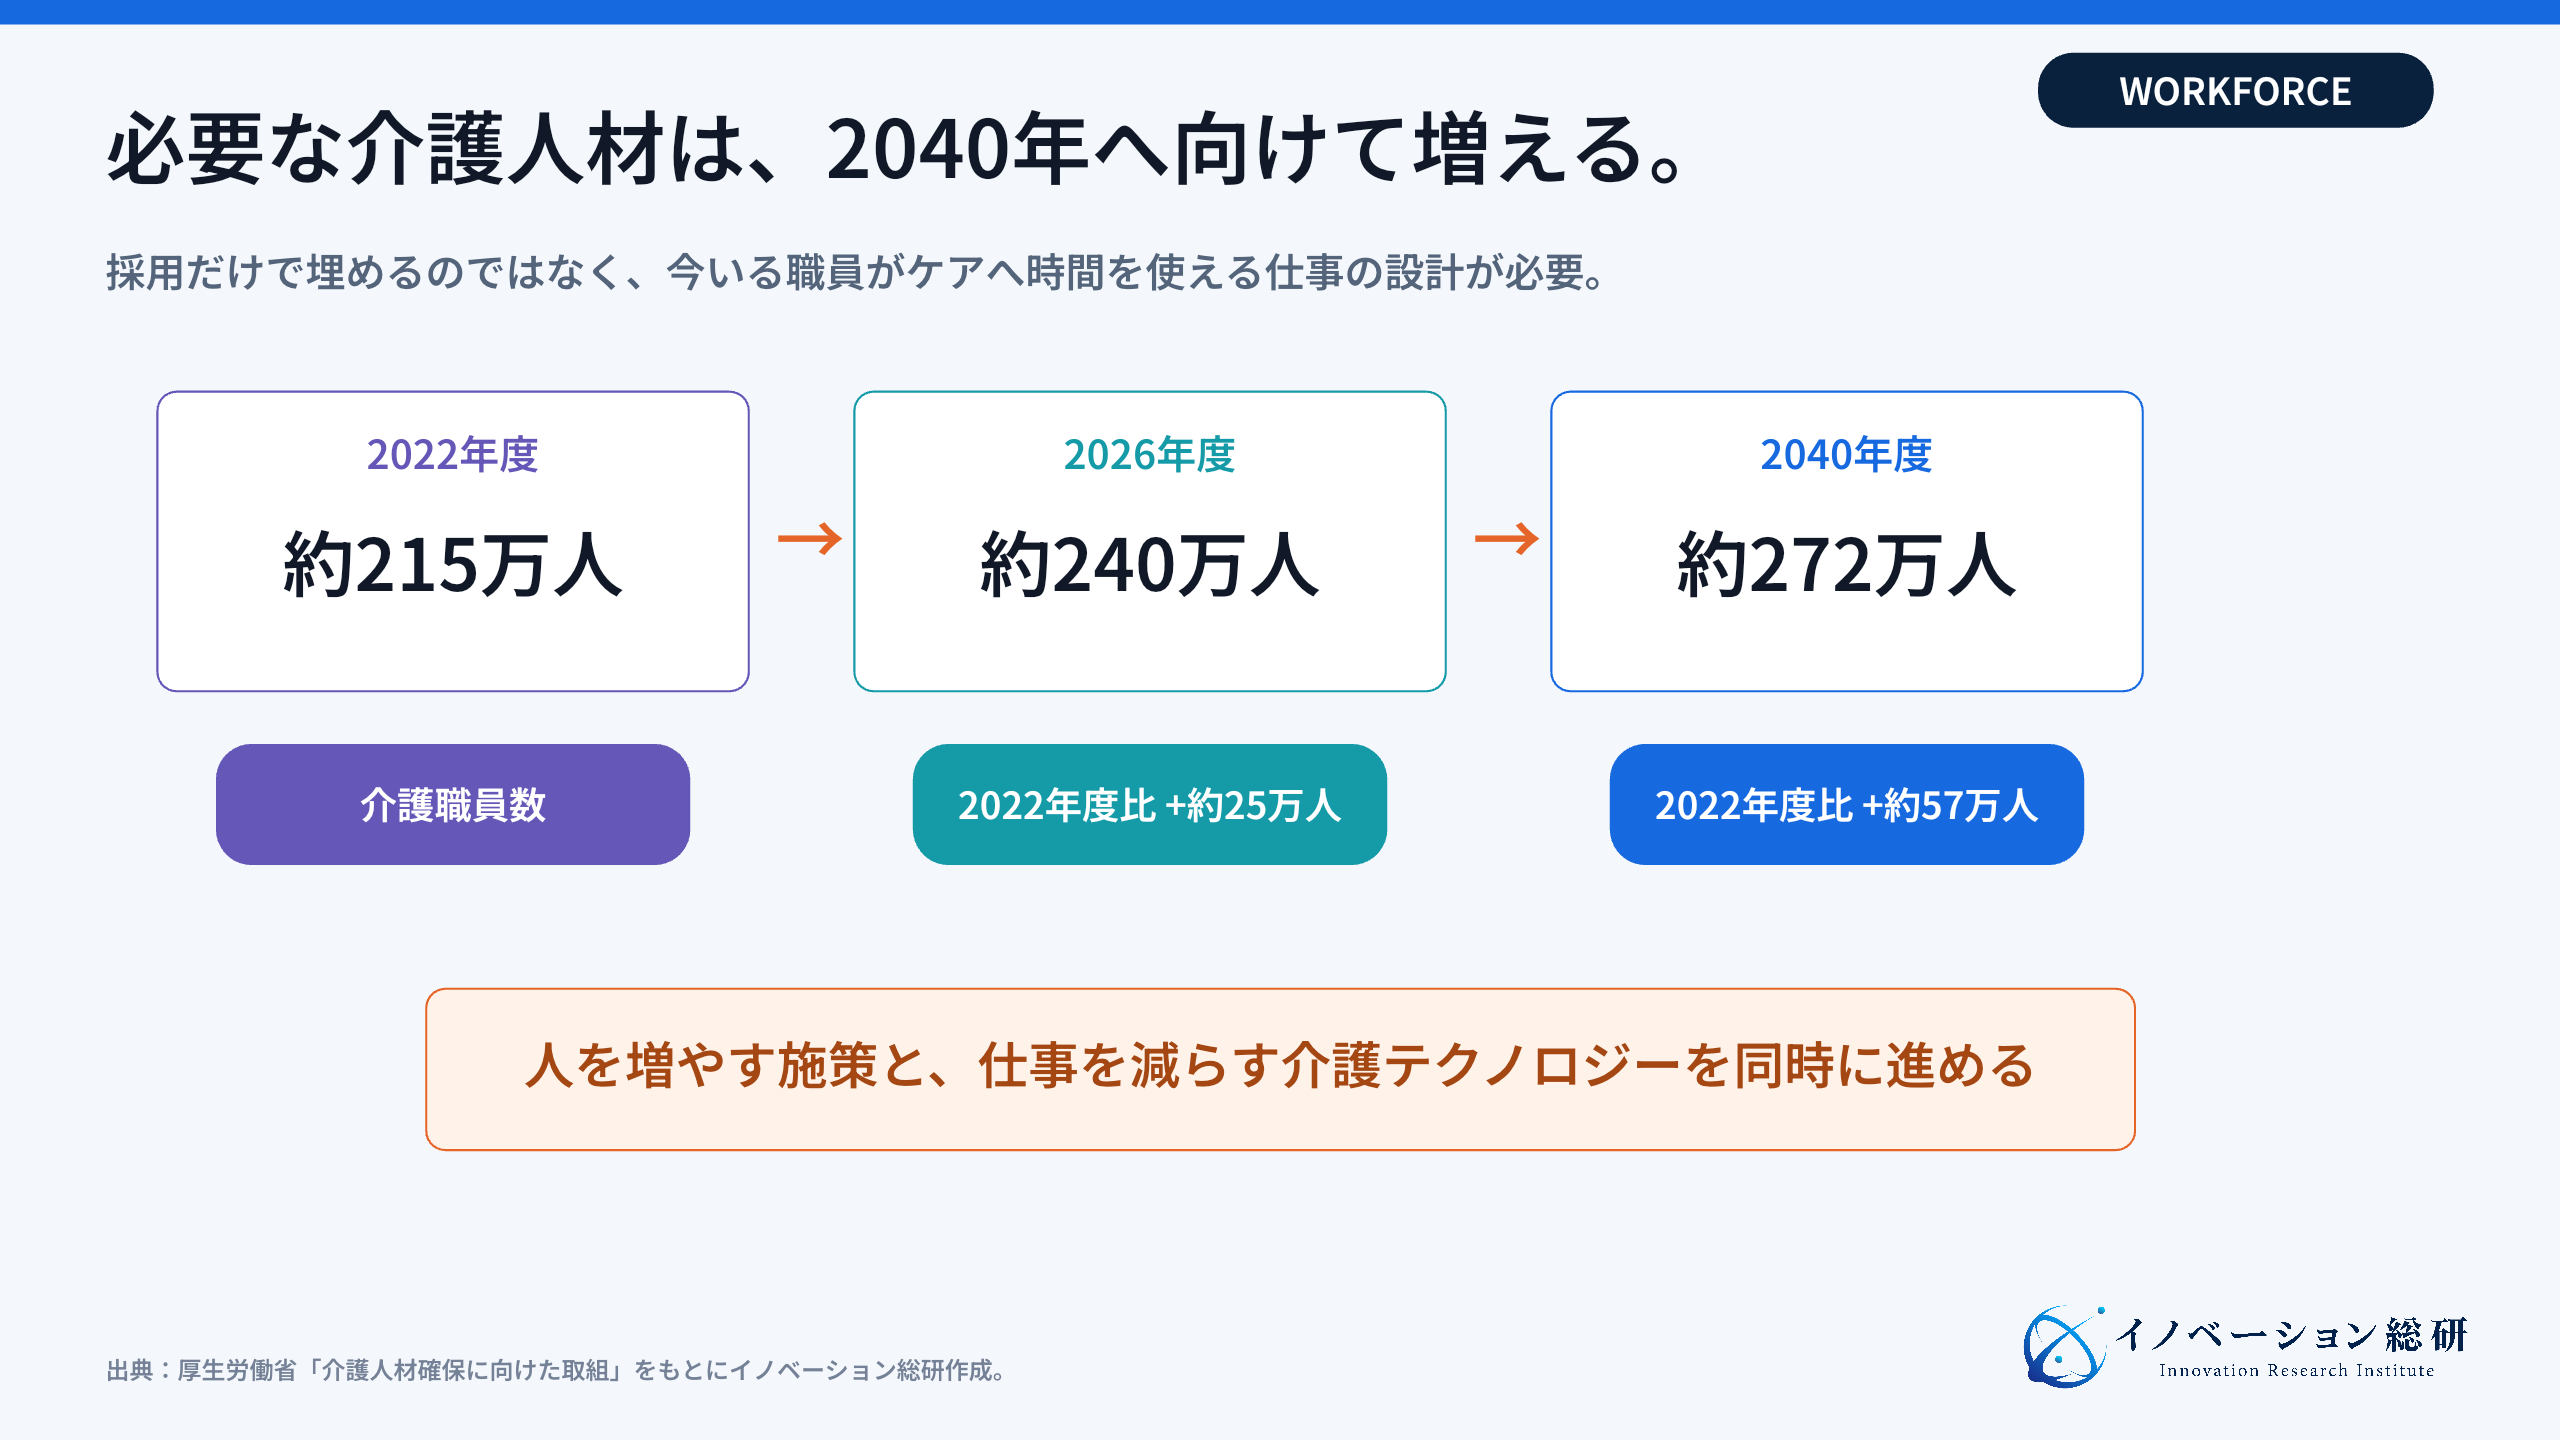
厚生労働省によると、介護職員数は2022年度に約215万人でした。必要と見込まれる人数は、2026年度に約240万人、2040年度に約272万人です。2022年度と比べると、2026年度までに約25万人、2040年度までに約57万人を上積みする計算です。
ただし、人手不足を理由に「人をロボットへ置き換える」と考えると、導入はうまく進みません。介護は、身体の状態、認知機能、生活歴、本人の希望に合わせて判断する仕事です。機械に任せやすい部分と、人が担うべき部分を分ける必要があります。
介護ロボットが担いやすいのは、力を補う、状態を検知する、移動を支える、情報をまとめるといった仕事です。職員は、会話、観察、判断、家族との調整など、人にしかできないケアへ時間を戻せます。
したがって、見るべき指標は「何人減らせたか」だけではありません。腰への負担、夜間の不要な訪室、事故につながる兆候、記録の重複、利用者が自分でできる行動も一緒に見ます。
四つの仕事で見ると、種類の違いが分かりやすい
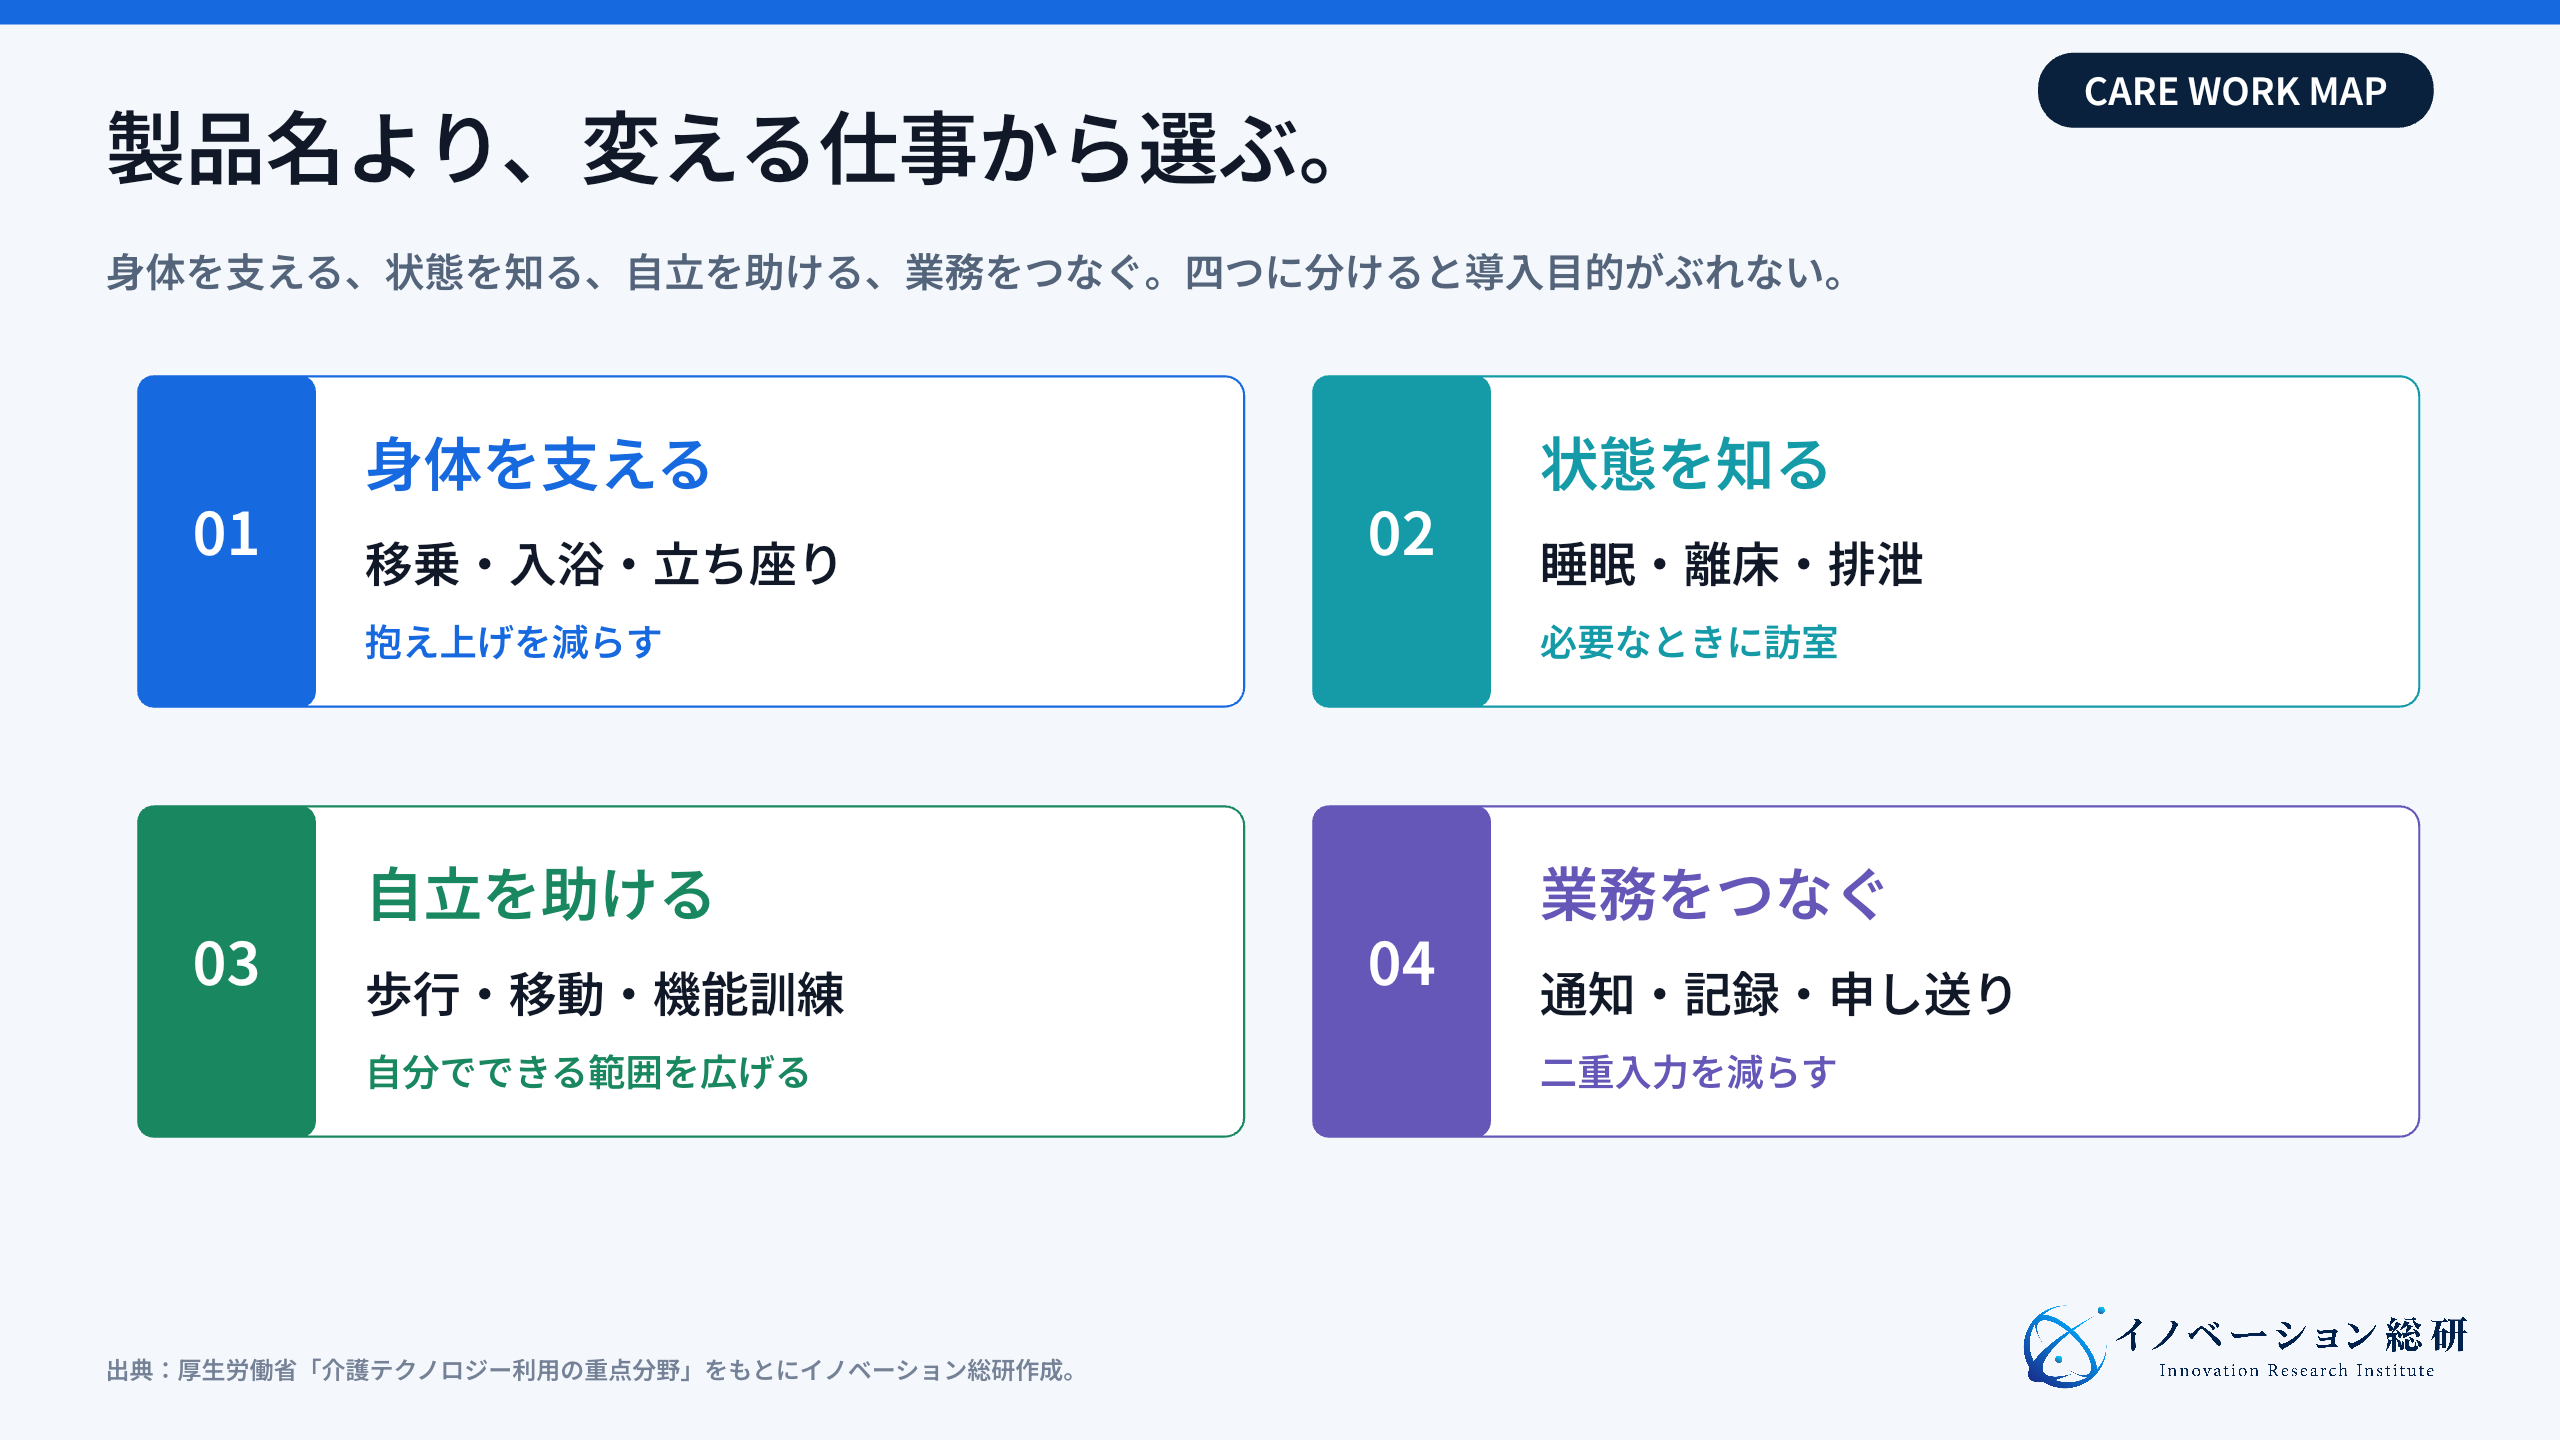
9分野16項目をそのまま覚える必要はありません。介護現場の仕事に沿って、四つにまとめると理解しやすくなります。
| 現場の仕事 | 主な技術 | 期待する変化 | 導入時の注意 |
|---|---|---|---|
| 身体を支える | 装着型支援、移乗支援、入浴支援 | 腰への負担を減らし、安全な介助を助ける | 対象者、動線、装着・清掃時間を確かめる |
| 状態を知る | ベッドセンサー、カメラ、排泄検知 | 必要なときに訪室し、変化を早く捉える | 誤通知、通知先、プライバシーを決める |
| 自立を助ける | 歩行器、電動車椅子、機能訓練 | 利用者が自分で動ける範囲を広げる | 身体状態、道路・床、保管、充電を確認する |
| 業務をつなぐ | 記録連携、音声入力、データ分析 | 二重入力を減らし、申し送りを早くする | 既存ソフトとの連携と責任範囲を決める |
この分け方には、導入後の仕事を想像しやすい利点があります。たとえば、見守りセンサーを導入すると、定時の巡回は減るかもしれません。一方で、アラートを受け、画面を確認し、必要なら訪室し、記録する仕事は残ります。
新しい作業まで含めて比べなければ、本当の効果は分かりません。導入前後の仕事を一つずつ書き出し、減る作業、増える作業、人が続ける作業を分けることが出発点です。
国内8社の介護ロボット事例|現場の何を変えているか
ここからは、国内で提供されている8社の製品を見ていきます。会社名や機能の一覧だけでは、違いが分かりません。そこで、「誰の、どの仕事を、どう変えるか」で整理します。
| 企業 | 製品・サービス | 主な対象 | 現場で変える仕事 |
|---|---|---|---|
| CYBERDYNE | HAL腰タイプ 介護・自立支援用 | 移乗・立ち座り | 装着者の動作を支え、腰への負担軽減を目指す |
| FUJI | Hug | 移乗・立位 | 座位から立位、移乗までを支援する |
| マッスル | ROBOHELPER SASUKE | ベッドと車椅子の移乗 | 抱え上げる移乗を機器で支える |
| パラマウントベッド | 眠りSCAN | 睡眠・起き上がり・離床 | 夜間の状態確認と訪室判断を助ける |
| コニカミノルタ | HitomeQ ケアサポート | 居室見守り・記録 | 映像と通知で訪室の判断を支える |
| aba | ヘルプパッド | 排泄ケア | 排泄の把握とケアのタイミングを支える |
| RT.ワークス | ロボットアシストウォーカー RT.2 | 歩行・外出 | 坂道や下り坂を含む歩行を支援する |
| WHILL | WHILL Model C2など | 近距離移動 | 屋内外で自分で移動できる範囲を広げる |
CYBERDYNEは、身体の動きを読み取り腰部を支える
CYBERDYNEの「HAL腰タイプ 介護・自立支援用」は、装着する人の動作意思に応じて腰部の動きを支援する機器です。移乗や立ち座りなど、腰への負担が大きい場面で使います。
この製品の価値は、単に力が強くなることではありません。無理な姿勢や抱え上げを減らし、介助者が安全な動作を続けやすくする点にあります。
一方、装着すれば誰でも同じ効果を得られるわけではありません。体格、作業内容、装着時間、教育が合わなければ、忙しい時間帯に使われなくなります。導入企業には、対象業務の選定と装着訓練まで支える役割が求められます。
FUJIのHugは、立ち上がりから移乗までを支援する
FUJIの「Hug」は、利用者が座った状態から立ち上がり、車椅子やベッド、トイレなどへ移る動作を支援します。介助者が人を抱え上げる動きを減らすことが狙いです。
移乗支援は、製品性能だけで決まりません。ベッドの高さ、車椅子の位置、居室の広さ、トイレへの動線が合わなければ使いにくくなります。利用者が機器を怖がらないよう、声かけや説明も必要です。
販売時には、施設の図面や写真から適用場所を選び、職員と一緒に介助手順を作る方が定着しやすくなります。機器販売に運用設計を加える典型例です。
マッスルは、ROBOHELPER SASUKEで移乗の負担を変える
マッスルの「ROBOHELPER SASUKE」は、ベッドと車椅子の間などで利用者を移乗させる機器です。介助者が抱え上げる代わりに、機器が身体を支えて移動を助けます。
向いているのは、移乗回数が多く、腰への負担が大きい現場です。ただし、利用者の身長や体重、身体状態には適用条件があります。すべての人へ一律に使う機器ではありません。
導入前に、対象となる利用者数、1日の移乗回数、保管場所、充電、清掃を確認します。この確認を省くと、必要な場面ですぐ取り出せず、従来の介助へ戻りやすくなります。
パラマウントベッドは、眠りSCANで夜間の訪室を選べるようにする
パラマウントベッドの「眠りSCAN」は、マットレスの下に置くセンサーです。身体の動きから、睡眠、起き上がり、離床などの状態を把握し、職員の見守りを支えます。
夜勤では、すべての居室を同じ間隔で回ると、職員の移動が増えます。利用者を起こしてしまうこともあります。状態を画面で確認できれば、必要な人へ先に訪室する判断ができます。
ただし、通知を増やしすぎると、職員は画面確認に追われます。「起き上がりで通知する人」「離床で通知する人」など、利用者ごとのルールを決める必要があります。見守り機器の導入は、夜勤の仕事を組み直すプロジェクトです。
コニカミノルタは、HitomeQで居室確認と記録をつなぐ
コニカミノルタの「HitomeQ ケアサポート」は、カメラとAIを使い、居室の状態確認や通知、記録を支えるシステムです。職員は、アラートの内容を確認してから訪室の優先順位を判断できます。
映像を使う利点は、センサーの反応だけでなく、その場の様子を確かめられることです。転倒につながりそうな動きなのか、通常の寝返りなのかを判断しやすくなります。
一方、映像はプライバシーへの配慮が欠かせません。誰が、いつ、どの映像を見られるのか。保存するのか。家族と利用者へどう説明するのか。導入企業は、機能と同じ重さで運用ルールを設計する必要があります。
abaは、ヘルプパッドで排泄ケアのタイミングを支える
abaの「ヘルプパッド」は、排泄の把握を支える見守りセンサーです。排泄ケアは、利用者の尊厳と職員の負担が交わる仕事です。定時交換だけでは、早すぎる確認や遅れが起きることがあります。
状態を把握できれば、必要なタイミングでケアしやすくなります。利用者の不快な時間を短くし、職員の確認回数も見直せます。
ただし、センサーを置くだけでは終わりません。通知を受けた後の優先順位、交換、清掃、記録まで決める必要があります。排泄は個人差が大きいため、利用者ごとに運用を調整できることが重要です。
RT.ワークスは、RT.2で歩く力を補う
RT.ワークスの「ロボットアシストウォーカー RT.2」は、電動アシスト機能を備えた歩行器です。上り坂では進む力を補い、下り坂では速度を抑え、歩行を支えます。
移乗支援が介助者の負担を減らす機器だとすれば、RT.2は利用者が自分で歩ける範囲を広げる機器です。外出の回数や行き先が増えれば、生活の質にも関わります。
事業として見ると、福祉用具貸与、試用、身体状態の確認、保守のネットワークが重要です。売り切りではなく、使い続けられる状態を地域で支える必要があります。
WHILLは、近距離モビリティで自立移動を広げる
WHILLは、「WHILL Model C2」などの近距離モビリティを提供しています。一般的な電動車椅子より操作や外観を分かりやすくし、屋内外での移動を支えます。
自分で移動できることは、介助回数を減らすだけではありません。行きたい場所を自分で選べることにつながります。介護施設、病院、自宅、商業施設、空港など、利用場面は広がります。
一方で、段差、傾斜、エレベーター、保管場所、充電環境によって使いやすさは変わります。製品の説明だけでなく、利用する生活圏を一緒に確認することが導入価値になります。
AIコンパニオンの記事では、会話や見守りを担う技術を解説しています。介護分野では、身体支援、状態把握、対話、記録が別々の製品に分かれています。今後は、それらを一つのケア計画へつなぐ事業に機会があります。
介護ロボットが定着しにくい四つの理由
介護ロボットは、導入台数が増えても、毎日の仕事で使われなければ価値を生みません。定着しにくい理由は、技術不足だけではありません。
理由1:忙しい時間ほど、準備する余裕がない
移乗支援機器を使うには、保管場所から運び、位置を合わせ、必要なら装着し、使用後に清掃・充電します。1回の介助だけを見ると安全でも、準備が長いと、職員は従来の方法へ戻ります。
導入前には、機器を使う時間だけでなく、取り出して戻すまでを測ります。保管場所を変えるだけで使いやすくなる場合もあります。
理由2:通知が増え、かえって仕事が増える
見守りセンサーは、状態の変化を知らせます。しかし、すべての通知に同じ対応が必要なわけではありません。誤通知や優先度の低い通知が多いと、職員はアラートに慣れ、本当に必要な通知を見落とします。
通知は、利用者ごと、時間帯ごとに変えます。誰の端末へ送るか、何分以内に確認するか、同時に複数件が来たらどうするかを決めます。
理由3:記録システムとつながらず、二重入力になる
機器が集めたデータを、職員が紙や別の介護記録ソフトへ転記すると、仕事は減りません。製品ごとに画面やIDが分かれると、夜勤者は複数の端末を見ることになります。
介護ロボット単体の精度だけでなく、利用者情報、ケア記録、ナースコールなどとの連携を確認します。連携できない場合は、どの情報だけを転記し、何を残さないかを決めます。
理由4:安全と尊厳の責任が曖昧になる
機器が通知しなかったとき、誰が確認するのか。カメラ映像を誰が見られるのか。移乗中に停止したら、どう介助を続けるのか。責任が曖昧だと、現場は使うことをためらいます。
導入時には、正常時より先に、故障、通信断、停電、誤通知、転倒時の手順を作ります。利用者と家族への説明も必要です。
導入効果は、削減時間とケアの質を一緒に測る
導入前には、「人手不足対策」「負担軽減」といった大きな目的を、測れる指標へ変えます。製品ごとに数字を増やすのではなく、現場が毎月確認できるものへ絞ります。
| 目的 | 確認する指標 | 測り方の例 | 注意点 |
|---|---|---|---|
| 身体負担を減らす | 抱え上げ回数、痛み、二人介助回数 | 導入前後で同じ業務を記録 | 利用者の状態変化と分けて見る |
| 夜勤を変える | 訪室回数、移動時間、通知対応時間 | 夜勤帯の行動を1週間測る | 安全確認を減らしすぎない |
| 事故を防ぐ | ヒヤリハット、転倒、対応までの時間 | 発生場所と理由も残す | 件数が少ない場合は長く見る |
| 自立を支える | 自分でできた移乗・歩行・外出 | 本人の希望と達成状況を記録 | 介助削減だけを目的にしない |
| 記録を減らす | 入力時間、転記回数、確認画面数 | 1勤務の総作業時間を測る | 新しい入力作業も含める |
制度上の加算や補助事業も重要ですが、制度要件だけに合わせると、現場の目的が薄れます。まず、利用者と職員にとって何が良くなるかを決め、その後に制度と必要な記録を合わせます。
予防医療の記事と同じく、データを集めるだけでは価値になりません。誰が変化を見つけ、どの行動へつなげるかまで決める必要があります。
NEXT STEP
次のステップ
「介護ロボットを入れたい」を、続く現場運用へ。
対象業務、利用者、導入後の作業、データ連携、提携先を整理し、参入・提携・待機・見送りの条件を明確にします。
介護ロボット市場への新規事業参入は四つの入口がある
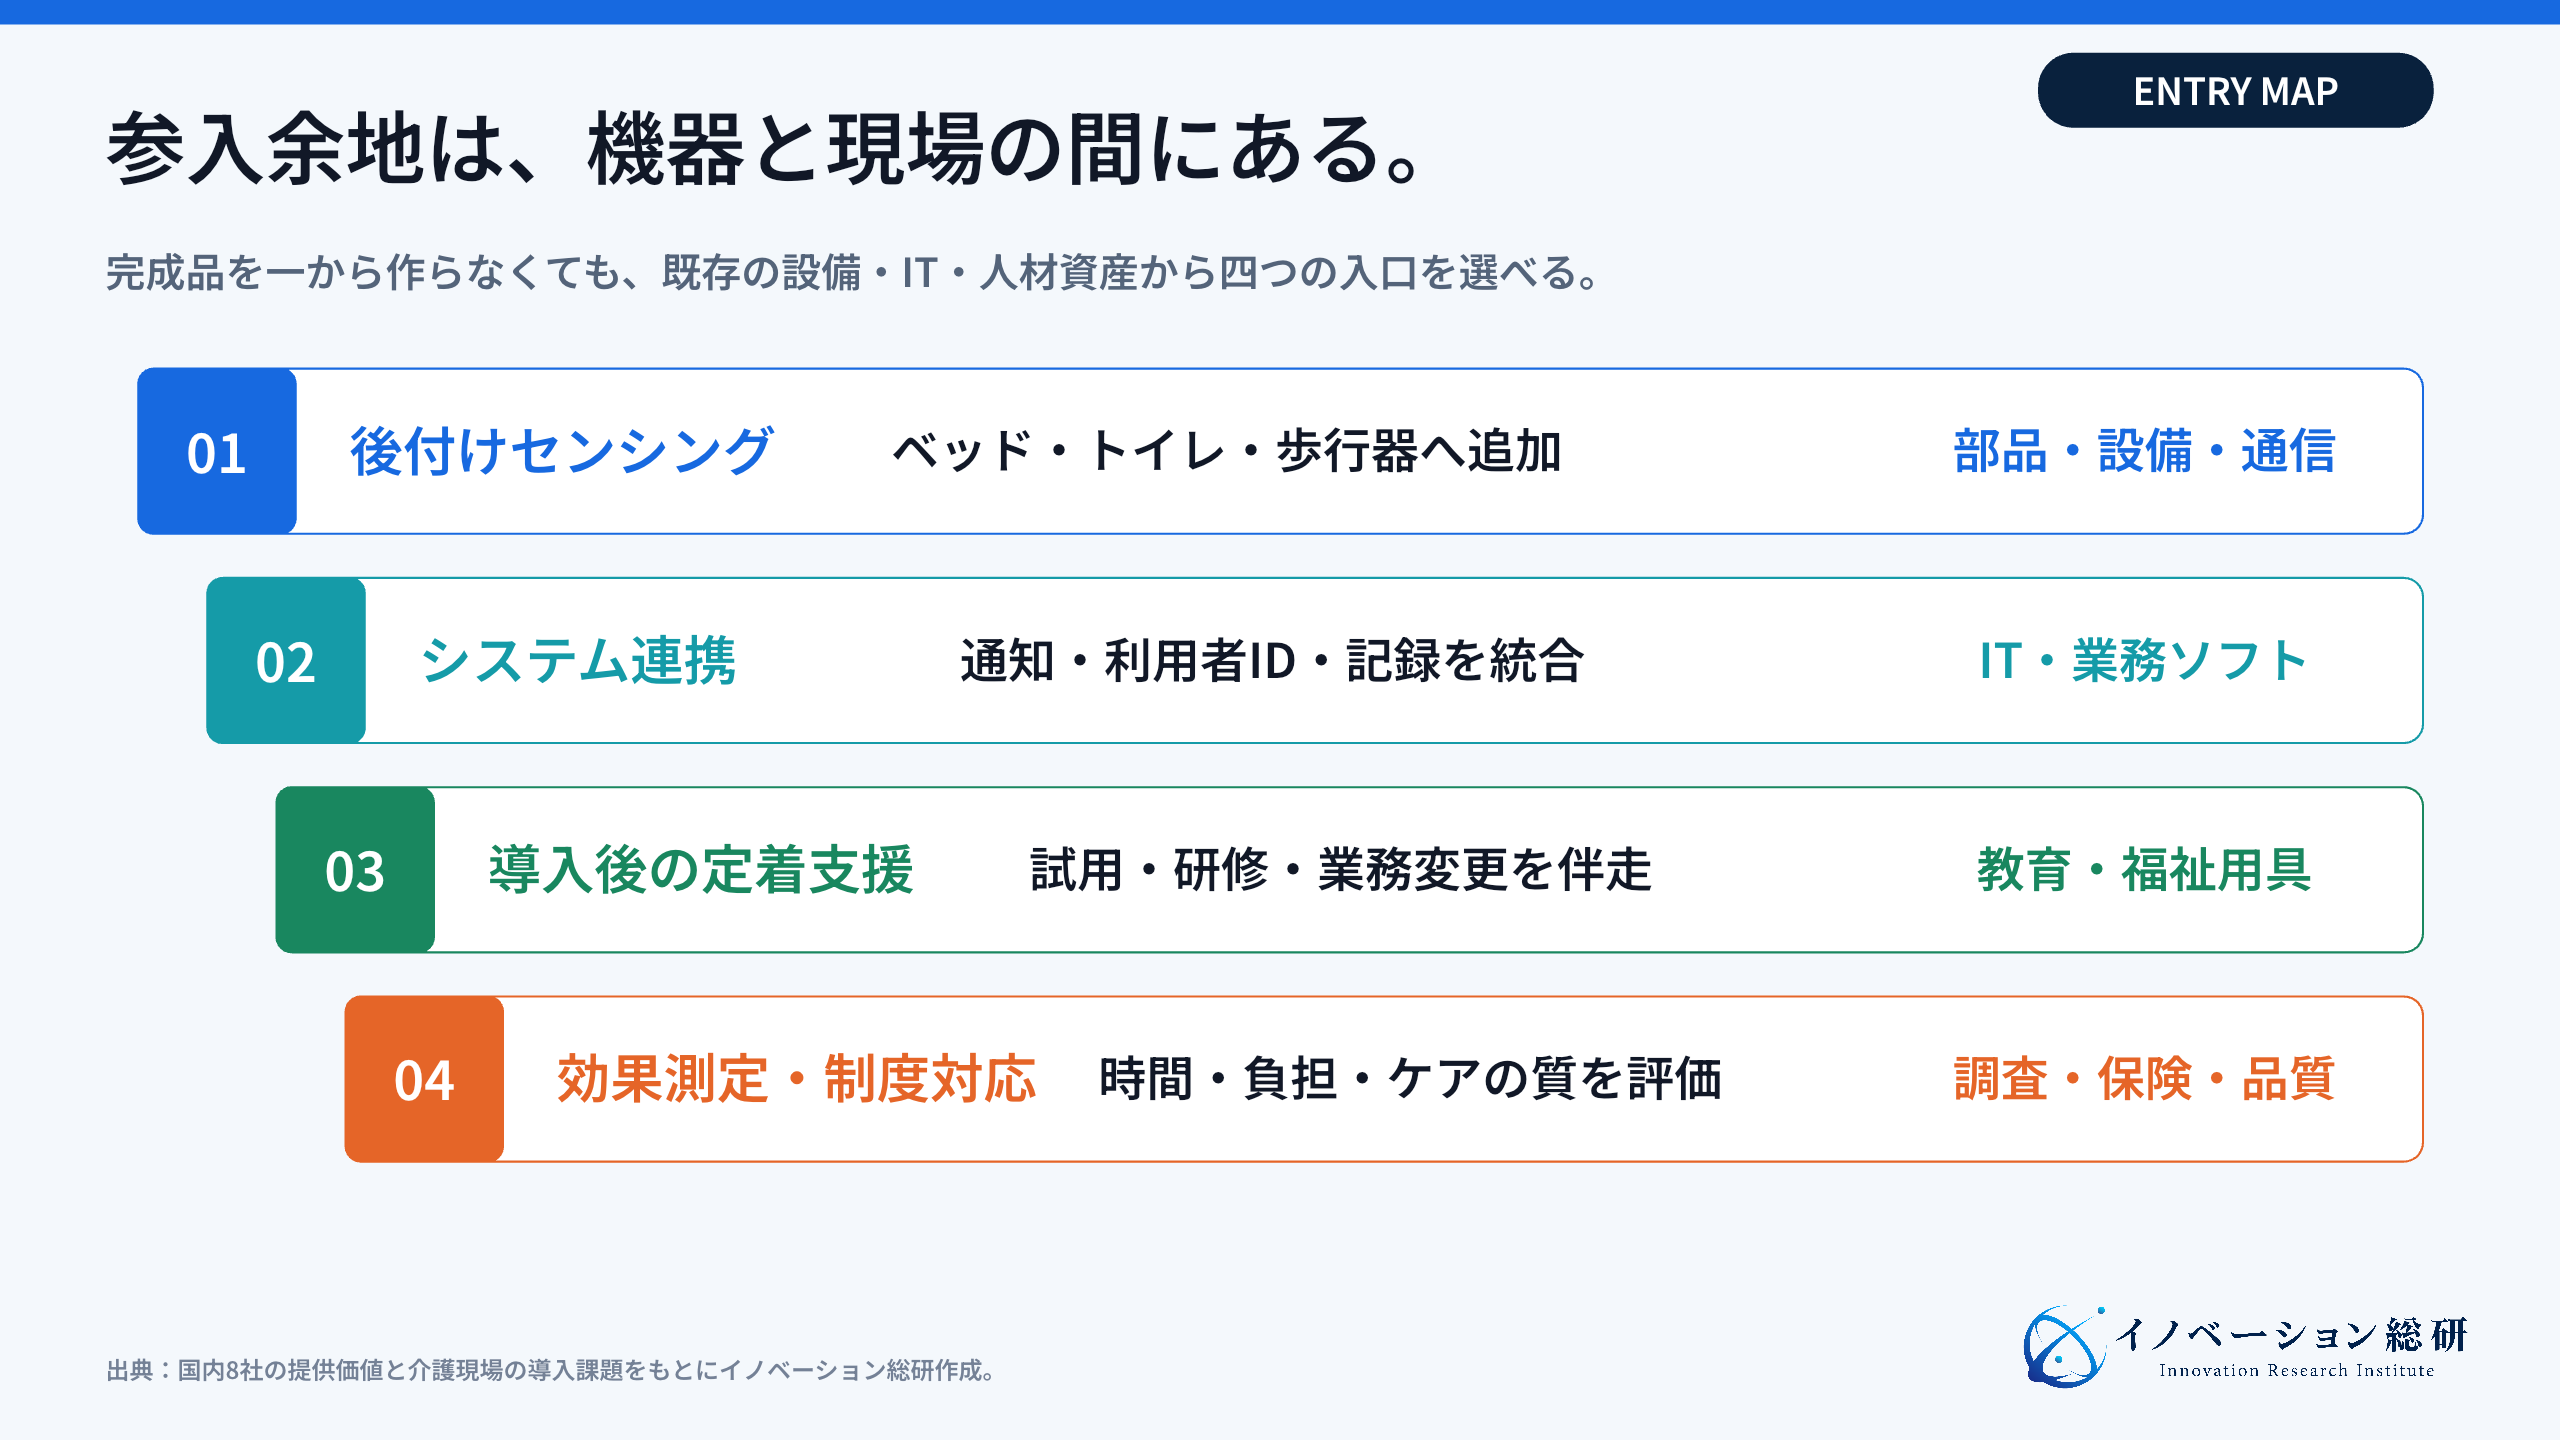
介護ロボット市場へ入る方法は、完成品のロボットを一から作ることだけではありません。現場で止まっている部分を見ると、四つの参入方法があります。
参入方法1:既存設備へ後付けできるセンサーを提供する
ベッド、トイレ、歩行器、浴室など、すでに施設にある設備へセンサーを加える方法です。設備を丸ごと交換せずに始められるため、導入の負担を下げやすくなります。
電機、部品、住宅設備、通信機器の企業が参入しやすい領域です。ただし、介護現場では、水、汚れ、衝撃、電池切れ、通信の弱さに耐える必要があります。検知精度だけでなく、清掃と交換のしやすさが競争力になります。
参入方法2:機器と介護記録をつなぐ
複数の介護ロボットからデータを受け取り、職員が一つの画面で見られるようにする事業です。通知、利用者ID、介護記録、家族連絡をつなげます。
システム開発、業務ソフト、医療・介護データの経験がある企業に機会があります。課題は、製品ごとにデータ形式や更新頻度が違うことです。単なる画面統合ではなく、誰が何を判断するかに合わせて情報を絞る必要があります。
参入方法3:導入後の定着をサービスとして売る
製品選定、現場観察、試用、研修、通知設定、業務手順の変更、定着確認を一つのサービスにします。機器メーカー、福祉用具事業者、介護コンサルティング、人材教育会社が組めます。
単発研修では、職員が入れ替わると使い方が崩れます。新任者教育、設定変更、利用者の入れ替わり、故障対応まで含む月額サービスにできれば、継続収益を作りやすくなります。
参入方法4:効果測定と制度対応を支援する
導入前後の作業時間、身体負担、事故、ケアの質を測り、経営判断や制度申請に使える形へまとめる事業です。調査、保険、品質管理、コンサルティングの経験を生かせます。
注意点は、効果を大きく見せないことです。利用者の状態、職員配置、施設の構造が違えば、結果も変わります。どの条件で、どの指標が、どれだけ変わったかを説明できる設計が必要です。
| 参入方法 | 最初の顧客 | 生かせる既存資産 | 主な提携先 | 収益の作り方 | 主な懸念 |
|---|---|---|---|---|---|
| 後付けセンシング | 介護施設、福祉用具事業者 | センサー、通信、設備顧客網 | ベッド・住宅設備、販売会社 | 機器、保守、通信 | 清掃、電池、誤検知 |
| システム連携 | 施設本部、介護ソフト会社 | API、ID管理、業務ソフト | 機器メーカー、ナースコール | 初期連携、月額利用 | 個別開発、個人情報 |
| 定着支援 | 施設本部、自治体 | 研修、業務設計、地域拠点 | メーカー、福祉用具事業者 | 導入支援、月額伴走 | 現場工数、成果のばらつき |
| 効果測定・制度対応 | 施設本部、メーカー | 調査、分析、制度知識 | 研究機関、保険会社 | 評価設計、レポート | 因果関係、制度変更 |
厚生労働省のCARISOや、国立長寿医療研究センターのリビングラボは、介護現場のニーズと開発企業をつなぎ、開発・実証を支える仕組みです。参入初期は、自社だけで仮説を作らず、現場と一緒に使う場面を決める方が失敗を減らせます。
参入前に決める責任分界と見送り条件
介護分野では、便利そうだから始めるだけでは不十分です。利用者の身体と生活に関わるため、事故や故障が起きたときの責任を先に決めます。
最低限、次の責任分界が必要です。
- 対象となる利用者を誰が判断するか
- 設定値と通知条件を誰が決め、見直すか
- 故障、停電、通信断のとき、誰が従来業務へ戻すか
- データを誰が見て、どこまで保存するか
- 事故やヒヤリハットを誰へ報告するか
- ソフト更新後の再確認を誰が行うか
次の状態では、導入や参入をいったん見送る判断も必要です。
- 解決したい業務を一つに絞れない
- 導入前の作業時間や事故状況を測っていない
- 現場責任者が設定変更できない
- 既存記録との二重入力が解消できない
- 故障時に従来業務へ戻る手順がない
- 利用者と家族へ説明する方法が決まっていない
- 1施設ごとの個別開発が大きく、横展開できない
新規事業では、「導入できるか」より「二つ目の施設でも同じ仕組みを使えるか」を見ます。現場ごとに違う部分と、共通化する部分を分けることが、継続的な事業の条件です。
介護ロボットについてよくある質問
まとめ|介護ロボットは機器より運用設計で差がつく
介護ロボットは、人の姿をした機械だけではありません。身体を支える、状態を知る、自立を助ける、業務をつなぐ技術の総称です。
国内8社の事例を見ると、製品ごとに対象業務は違います。しかし、定着の条件は共通しています。対象者と業務を絞り、準備から記録までの流れを変え、導入効果を測ることです。
新規事業の機会も、機器そのものだけにあるわけではありません。既存設備への後付け、システム連携、定着支援、効果測定のように、製品と現場の間に大きな余地があります。
参入を考える企業は、「どのロボットを作るか」ではなく、「誰のどの仕事を、どの条件なら減らせるか」から始める必要があります。その問いに答えられれば、介護職員の負担軽減と利用者の自立を両立する事業へ近づきます。
主な参考情報
- 厚生労働省「介護テクノロジー利用の重点分野」改訂
- 厚生労働省「介護人材確保に向けた取組」
- 厚生労働省「介護テクノロジーの利用促進」
- 厚生労働省 CARISO
- 国立長寿医療研究センター リビングラボ
- CYBERDYNE「HAL腰タイプ 介護・自立支援用」
- FUJI「Hug」
- マッスル「ROBOHELPER SASUKE」
- パラマウントベッド「眠りSCAN」
- コニカミノルタ「HitomeQ ケアサポート」
- aba
- RT.ワークス「ロボットアシストウォーカー RT.2」
- WHILL「医療・介護従事者向けページ」
CONTACT
お問い合わせ
介護ロボットの事業機会を、自社の資産から具体化する。
設備、センサー、IT、研修、地域の販売・保守網を整理し、誰が支払い、何を自社で持ち、誰と組むかを設計します。


