
投稿日:2026.09.06 最終更新日:2026.10.09
水中ドローンは点検をどう変える?主要8事例と新規事業の狙い方
水中ドローンは、潜水士の代わりに撮るだけの機械ではない。
点検データを保全判断へつなぐ業務基盤です。
結論は、撮影後に、顧客の事故と保全費を減らせるかで決まります。主要8事例と4つの参入方法から、事業機会を整理します。
この記事の結論
水中ドローンの価値は、映像の取得から補修判断まで届けることにあります。
- ROV・AUVの操作方式と、海底へ常駐させる運用方式を分けて選びます。
- 国内外の主要8事例を、実際の使われ方まで解説します。
- 4つの参入方法、採算を決める変数、見送り条件を示します。
水中ドローンは、人が潜らずに水中を調べるロボットです。ダム、港湾、船底、養殖場、洋上風力発電、海底ケーブルなどで使われます。
注目される理由は、機体が小さくなったからだけではありません。カメラ、ソナー、位置計測、AI、遠隔操作がつながり、撮影した映像を点検記録や補修判断へ変えられるようになったためです。
一方で、水中は電波が届きにくく、濁りや潮流もあります。そのため、機体を買えば、すぐに点検を自動化できるわけではありません。
むしろ、何を測り、誰が異常と判断し、補修へどうつなぐかまで設計する必要があります。
この記事では、ROVとAUVの違いから、国内外8事例の具体的な取り組みまで解説します。そのうえで、新規参入企業がどこを狙い、何に注意すべきかを整理します。
目次
水中ドローンとは?ROVとAUVを分けて理解する
水中ドローンは、水中を移動しながら撮影、測定、作業をする無人機の総称です。日本では、小型の遠隔操作型無人潜水機を指すことが多くあります。
ただし、事業を考えるときはROVとAUVを分ける必要があります。
ROVは「Remotely Operated Vehicle」の略です。機体と操作者をケーブルでつなぎ、人が映像を見ながら動かします。
映像・操作信号をケーブルで送り、給電できる機種では長時間の作業にも対応します。搭載電池で動くROVもあるため、電源と連続稼働時間は機種ごとに確認します。
一方、ケーブルが構造物へ絡む可能性があり、広い海域を巡ると、ケーブルの取り回しや支援船の運用が負担になります。
AUVは「Autonomous Underwater Vehicle」の略です。これは、あらかじめ決めた経路や判断ルールに従い、自律して航行します。
そして、ケーブルがないため広い範囲を調べやすい一方、電池、位置推定、障害物回避、回収が難しくなります。
最近は、ROVとAUVの中間も増えています。たとえば、普段は自律航行して難しい作業だけ人が遠隔操作し、海底の充電設備へ戻って繰り返し働く、といった形です。
つまり、分類よりも、誰がどこまで判断するかを見ることが大切です。
なお、ROVとAUVは操作・航行方式の区分、海底常駐型は機体を置く場所と運用の区分です。三つの排他的な種類ではなく、ROVやAUVを常駐させる構成もあります。
次の表では、一般的な操作方式と、常駐運用で追加される要件を比較します。
| 比較項目 | ROV | AUV | 海底常駐型 |
|---|---|---|---|
| 主な操作 | 人が遠隔操作 | 自律航行 | 自律と遠隔を切り替え |
| 接続 | ケーブルあり | ケーブルなし | 海底基地・陸上管制と接続 |
| 得意な範囲 | 構造物の近接点検 | 広域の測量・探索 | 同じ設備の反復点検 |
| 電力 | 地上や船から供給可能 | 搭載電池 | 海底で充電する構想・実装 |
| 難所 | ケーブル、操縦者 | 位置推定、回収、電池 | 通信、ドッキング、保守 |
例えば構造物の狭い範囲をその場で確認するならROV、広域を決めた経路で調べるならAUVを候補にします。そのうえで、同じ場所へ繰り返し出動する頻度と、海底の充電・通信設備を維持する費用から、常駐させるかを判断します。
なぜ今、水中インフラの点検が変わるのか
水中点検には、長く潜水士と作業船が使われてきました。人が直接見るため、柔軟に判断できます。
しかし、危険を伴い、天候や水深に左右されます。熟練者の確保も必要です。
需要側では、点検する対象が増えています。実際、港湾、ダム、橋脚、発電所の取水設備は老朽化しています。
さらに、洋上風力発電が増えれば、基礎、係留、海底ケーブルを継続して見る仕事も増えます。加えて、海底通信ケーブルやエネルギー設備の安全保障も重要です。
日本政府は2023年に「AUVの社会実装に向けた戦略」を決めました。内閣府は、洋上風力、海洋資源、観測、安全保障などで利用を広げ、2030年までに日本のAUV産業を育て、海外展開できる状態を目標にしています。
供給側でも変化があります。たとえば、小型ROVは岸壁から投入でき、ソナーを積めるようになりました。
また、AUVは海中で経路を判断し、複数のセンサーを同時に使えます。さらに、通信と遠隔管制が進み、作業船に乗る人数を減らす実装も始まっています。
この二つが重なり、水中ドローンは「特殊な撮影機材」から「点検業務を組み直す道具」へ変わっています。
水中ドローンの事業機会は、機体から点検・保全サービスまで広がる
市場調査会社の予測は、対象にROV、AUV、軍用機、大型作業機を含むかで大きく変わります。そのため、市場規模の数字だけで参入を決めるのは危険です。
事業機会を見るには、顧客が何へ費用を払っているかを分解します。映像は重要な点検資料ですが、設備所有者はその先にある、状態の把握や補修の優先順位づけまで必要とします。
支出は、次の五つに分かれます。
- 機体、スラスター、耐圧容器などのハードウェア
- カメラ、ソナー、位置計測、肉厚測定などのセンサー
- 操縦、自律航行、遠隔管制、回収を担う運用
- 映像の鮮明化、3D化、異常検知、比較を行うデータ処理
- 点検報告、補修提案、保険、維持管理計画を含む業務サービス
後ろの層ほど、設備所有者の保全業務に近づきます。機体の販売・リース・保守にも事業機会がある一方、点検や履歴管理には繰り返す需要を取り込む余地があります。
ただし、保全サービスの市場が機体市場より大きいと断定できる共通範囲の数字は、ここでは示していません。参入先は市場全体の予測より、対象設備の数・点検頻度・支払予算から絞ります。
港湾・洋上風力・海底ケーブルで何ができるか
港湾では、岸壁の鋼材、桟橋の下面、消波ブロック、海底の洗掘を調べます。ただし、濁った水ではカメラだけで見えません。
そこで、音で形を捉えるイメージングソナーを組み合わせます。さらに、付着物を落とし、鋼材の厚さを測る作業まで担う機体もあります。
ダムや発電所では、取水口、ゲート、堤体を点検します。そして、水を抜かずに確認できれば、設備停止を短くできます。
また、狭い場所では小型ROVが向きますが、ケーブルの経路と回収方法を先に決める必要があります。
洋上風力では、風車の基礎、係留索、海底ケーブル、周囲の海底地形を見ます。特に、故障後の緊急確認だけでなく、毎回同じ経路を通り、変化を比べる使い方が重要です。
そのため、AUVや海底常駐型が活きる領域です。
養殖や水産では、網の破損、魚の状態、水質、海底環境を見ます。予算は養殖規模や被害防止の価値で異なるため、点検頻度と支払額を事業者に確認します。
移動費の比率が高ければ、同じ地域の複数現場をまとめて回る方法も検討できます。スマート農業と同じく、機器単体より、日々の判断に組み込めるかが普及を左右します。
安全保障では、港湾の異物、海底ケーブル周辺の変化、機雷などを調べます。ここでは高い精度と機密管理が必要です。
民生向け点検と共通の技術があっても、調達、データ管理、認証は別に設計します。
日本の水中ドローン事例:現場作業まで広がっている
国内では、撮影だけでなく、洗浄、測定、報告、保険までつなぐ事例が出ています。
FullDepthは港湾点検から洋上風力へ広げる
FullDepthは、産業用ROV「DiveUnit」シリーズを開発する日本企業です。機体販売だけでなく、オペレーターを現地へ派遣する点検サービス、ソナー、映像鮮明化、クラウドでのデータ管理を提供しています。
国土交通省の港湾点検カタログには、同社のソナーを使う洗掘点検と映像鮮明化による外観点検が掲載されています。ソナーで海底の形状を捉え、光学映像で近接確認するなど、必要な点検項目に応じて測定方法を選びます。
カタログは開発者が示す技術情報であり、すべての現場で同じ性能を保証するものではありません。
2025年10月29日の共同発表では、三井住友海上、MS&ADインターリスク総研と、ROVを使う洋上風力向け点検サービスを開始しています。具体的には、風車の水中部や海底ケーブルを撮影し、ソナーで海底を地図化し、異常をレポートします。
つまり、これは、ロボット会社と保険・リスク会社が役割を分けた例です。
2026年1月22日の発表では、東京大学生産技術研究所、海上技術安全研究所と、小型AUVの実海域試験を行ったと報告しています。神奈川県平塚市沖の水深約20mで、重さ約59kgの機体を2人で扱う運用を検証しました。
GNSSによる位置補正は浮上時で、水中で衛星測位しているわけではありません。商用のROV点検サービスと、AUVの実証・今後の導入計画を分けて読むことが大切です。
いであは「見る」からケレン・肉厚測定へ進めた
建設コンサルタントのいであは、ケレン用と肉厚測定用の水中ドローンを使い分ける点検システムを開発しています。ケレンとは鋼材の錆や付着物を落とす作業です。
清掃してから鋼材の厚さを測り、映像を点検記録へまとめます。
同社の技術カタログには、岸壁から投入し、外業2名・内業1名で運用する条件が記されています。一方、掲載時点の点検実績欄は0件で、令和4年度の神戸市での実証参加が挙げられています。
提供方法の説明と、商用点検の実績は区別する必要があります。
この掲載技術は、同社が現地作業と解析を受託し、機体のリースは行わない提供形態です。会社全体が機体販売をしないという意味ではありません。
透明度1m以上、波浪1m未満などの適用条件があり、自社の現場で同じ作業ができるかを先に照合します。建設コンサルティングの業務へロボットを組み込む際は、機体だけでなく、測定条件と成果物を一緒に提案することが重要です。
JAMSTECと新明和工業は海と空をつなぐ
海洋研究開発機構(JAMSTEC)は、新明和工業と無人飛行艇を使う海洋調査システムを開発しています。飛行艇が小型AUVを調査海域へ運び、着水後に投入し、調査後に回収する構想です。
2026年6月9日の共同発表が報告しているのは、4月9日に行った試験です。無人飛行艇の5分の1縮尺機を自動着水させ、約15mに潜る小型水中機から音響通信でデータを受信しました。
ここで成功したのは通信と着水であり、飛行艇がAUVを運搬・投入・回収したという実績ではありません。
同発表では、2028年度に小型試作システム、2033年度に200海里先・水深2,000mまでを対象にする実証機の開発を目指しています。これらは開発目標です。
事業化を考えるなら、輸送時間だけでなく、着水可能な波の条件や、回収できない場合の対応を段階的に確かめます。
この事例は、機体の性能だけではなく、運搬、投入、通信、回収を一つのシステムにする必要性を示しています。HAPSと同じく、移動体は運用インフラまでつながって初めて事業になります。
海外の水中ドローン事例:海底常駐と遠隔運用が進む
海外では、大型の海洋エネルギー案件を起点に、船や海上要員を減らす仕組みが実装されています。
KONGSBERGはHUGINで広域データを集める
ノルウェーのKONGSBERGは、AUV「HUGIN」を展開しています。深度3,000〜6,000mの機種があり、合成開口ソナー、マルチビーム測深機、カメラ、地層探査などを組み合わせます。
HUGINは、海中でパイプラインを追い、地形に沿って進み、対象を認識できます。一回の航行で複数種類のデータを集めるため、海底測量、インフラ点検、科学調査、防衛を同じ基盤から展開できます。
ここで売っているのは機体だけではありません。むしろ、航法、センサー、ミッション計画、投入・回収設備を一体化しています。
特に、水中ではGPSが使えないため、正確な位置と計測データを結びつける能力が競争力になります。
Saab Seaeyeは小型点検から重作業まで機種を広げる
Saab Seaeyeは、公式製品ページによると、電動の水中ロボットを世界で累計900台以上提供しています。これは年間販売台数ではありません。
持ち運べる点検用ROVから、工具を使う作業用ROV、自律型まで幅広く扱います。
Seaeye Falconは、カメラと複数の推進器を備え、点検、回収、軽作業に使われます。Seaeye Leopardは、工具やセンサーを組み合わせる作業用機で、遠隔運用への対応も進められています。
実際に陸上から動かすには、船側の通信と管制システムを含めた構成を確認します。
この幅は、顧客が同じ会社から用途に合う機体を選べる利点になります。一方、新規参入企業が正面から機体種類を増やして対抗すると、開発・保守の負担が大きくなります。
特定用途のセンサー、工具、解析で組む方が現実的です。
SaipemとEquinorは海底へ常駐させた
イタリアのSaipemは、ROVとAUVの機能を併せ持つ「Hydrone-R」を開発しました。ノルウェー沖のEquinorのNjord油ガス田で、海底設備の点検と軽作業に使われています。
2019年10月の契約発表では、期間は10年で、さらに10年の延長オプションがあります。2019年は契約発表の年で、常駐運用の開始年と同じとは限りません。
2026年2月6日の発表では、累計の海底常駐が500日を超え、連続常駐の記録は240日、支援船を使わないミッションは数百回と報告しています。累計日数と連続日数は別の数字です。
ここでは、機体の販売ではなく、点検と介入を長期サービスとして契約しています。故障時に船を手配して向かう方式から、設備の近くにロボットを置き、必要なときに動かす方式への転換です。
連続240日の常駐は、毎回船を出す以外の運用が成立した事例です。ただし、全作業が自律化されたことや、費用を何割削減できたかまで示す数字ではありません。
同社は陸上の操縦者による操作と、指示した経路の自律航行を併用する運用を説明しています。導入時は、出動までの時間、船を出した回数、遠隔要員・充電設備・保守の費用を合わせて比べます。
Ocean Infinityは省人船と水中ロボットを陸上拠点につなぐ
Ocean Infinityは、少人数で運航する「Armada」の船と水中ロボットを、陸上拠点からの監視・遠隔制御へつないでいます。2025年12月15日の発表では14隻の引き渡しが完了し、その時点で12隻が実運用、残る2隻も続く予定と説明しています。
すべてが乗員ゼロの無人船という意味ではありません。
狙いは、海上へ多くの人を送り込まずに、測量と点検データを集めることです。船、AUV、通信、陸上管制を一つの運用にまとめることで効率向上を目指しますが、稼働率は作業内容や天候、整備時間を含めて実測する必要があります。
自動運転でも、車両の自律性だけでなく、遠隔監視、地図、保守が必要です。そして、水中ドローンも同じで、無人化は人をゼロにする話ではありません。
むしろ、人を安全な場所へ移し、少人数で複数機を見る設計です。
Fugroは陸上管制から海底点検を完了した
海洋調査会社Fugroは、無人水上船「Blue Essence」と搭載ROVを使い、陸上のRemote Operations Centreから点検します。
2023年8月の発表によると、同年6月にアラブ首長国連邦の海上ガス設備を、Blue Essenceと電動ROV「Blue Volta」で調査しました。ドバイの陸上拠点から操作した案件です。
海上に専門家を送らず、船員と測量技術者が陸上から作業しています。
この事例の強みは、ロボットの遠隔操作を単独技術にしなかったことです。具体的には、測量、位置計測、報告まで、Fugroが以前から持つ業務へ組み込みました。
つまり、既存顧客と専門家を持つ会社が、運用方法を置き換えた例です。
同発表に掲載された顧客の説明では、作業は予定時間の40%で完了しました。これは当該案件の計画に対する結果で、従来方式より時間や費用を40%削減したという比較ではありません。
自社の提案に使うなら、調査範囲・必要精度・海況をそろえ、準備から報告までの時間と総費用を比較します。
主要8事例から見える競争軸
8事例を並べると、競争は「何mまで潜れるか」だけでは決まりません。誰の業務を、どの頻度で、どこまで代替するかが重要です。
| 企業・機関 | 主な役割 | 確認できた取り組み | 事業上の要点 |
|---|---|---|---|
| FullDepth | ROV・点検サービス | 港湾・洋上風力のROV点検、小型AUVは実証 | 機体から報告・保険へ拡張 |
| いであ | 建設コンサル・点検 | ケレン・肉厚測定の実証、記録作成の受託提案 | 既存受託業務へロボットを内蔵 |
| JAMSTEC/新明和工業 | 研究・運搬システム | 縮尺飛行艇の着水と、水中機からのデータ受信 | 運搬・投入・回収は今後の開発目標 |
| KONGSBERG | AUV・航法・センサー | HUGINによる広域高精度調査 | 位置と複数データの統合 |
| Saab Seaeye | ROV群・制御基盤 | 小型点検から重作業まで展開 | 用途別の機体と工具の品ぞろえ |
| Saipem/Equinor | 海底常駐サービス | Hydrone-Rの長期契約と反復運用 | 機体販売から常時保全へ転換 |
| Ocean Infinity | 省人船・水中ロボット運用 | Armada艦隊と遠隔管制 | 陸上監視・遠隔制御と海上作業の分担 |
| Fugro | 調査・遠隔運用 | 陸上拠点から海上設備を点検 | 専門業務を遠隔化して納品 |
共通する競争軸は五つです。
- 水中で機体の位置を正確に把握できる
- 濁りや潮流があっても必要なデータを取れる
- 同じ経路と条件で繰り返し計測できる
- 映像や音響データを点検記録へ変えられる
- 故障、通信断、回収失敗に対応できる
特に、繰り返し計測が重要です。というのも、設備の現在の姿だけでは、補修時期を判断しにくいからです。
そのため、前回との差を同じ座標で比べられると、データが保全資産になります。デジタルツインのような考え方を設備保全に使う場合も、形状を表示するだけでなく、測定した日時・位置・条件をひも付け、前回との差を判断できる設計にします。
水中ドローン事業を5層で捉える
ここでは当研究所の整理として、機体から保全業務までを五つの層に分けます。一社が複数の層を担う場合もあります。
第一層は、機体です。具体的には、耐圧容器、推進器、電池、ケーブル、ロボットアームを作ります。
そして、海水、圧力、衝撃へ耐える品質が必要です。
第二層は、センサーと位置計測です。具体的には、光学カメラ、ソナー、DVL(海底との相対速度を測る装置)、慣性航法、音響測位、肉厚計、水質計などです。
そのうえで、顧客が必要とする測定精度を決めます。
第三層は、自律化と運用です。具体的には、経路計画、障害物回避、遠隔管制、投入、回収、整備を担います。
さらに、海況が悪いときの停止判断も含みます。
第四層は、データです。具体的には、映像を鮮明にし、3Dモデルを作り、異常を検知し、過去と比較します。
フィジカルAIと同じく、AIは現場のセンサー、機体、例外処理とつながって初めて働きます。
第五層は、保全業務です。具体的には、点検報告、補修設計、維持管理計画、保険、緊急対応まで提供します。
そして、顧客が対価を払いやすいのは、この成果です。
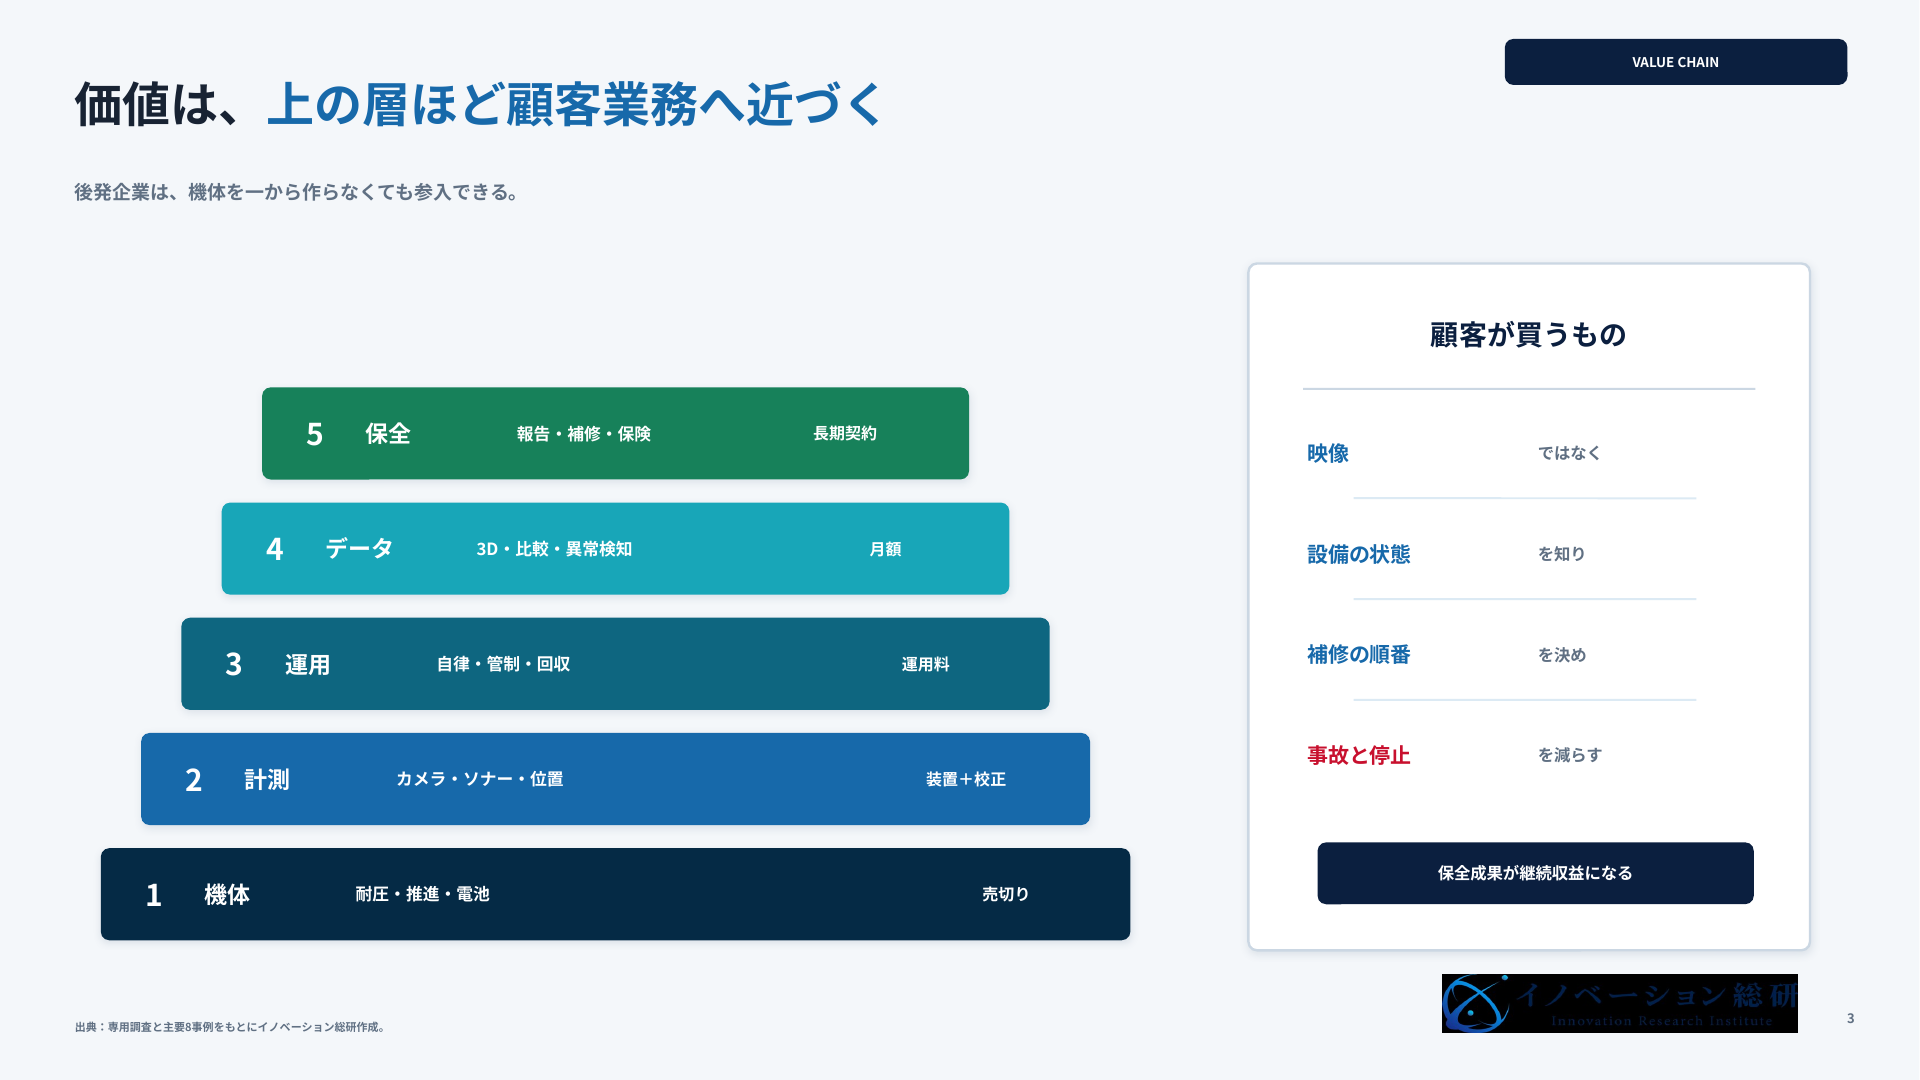
後発企業が機体からすべて作る必要はありません。むしろ、自社の強みが、どの層の不足を埋めるかを考えます。
たとえば、建設コンサルなら第五層、計測会社なら第二層、クラウド会社なら第四層から入れます。
水中ドローン事業を4つの判断に分ける
参入:反復需要と必要精度が見える
顧客業務を決め、機体、センサー、報告まで一つの商品にします。
提携:計測・保全など一つの強みがある
機体会社や点検会社と組み、自社は不足する層を埋めます。
待機:通常要員で再現できない
実証条件と本番条件を分け、運用と原価が固まるまで範囲を限定します。
見送り:費用に見合う改善がない
既存手段と比べて安全性、精度、費用が改善しないなら導入しません。
水中ドローンで狙える4つの参入方法
以下は、事例から当研究所が整理した四つの参入案です。顧客需要や収益を実証済みの分類ではなく、提携先と検証する仮説として使います。
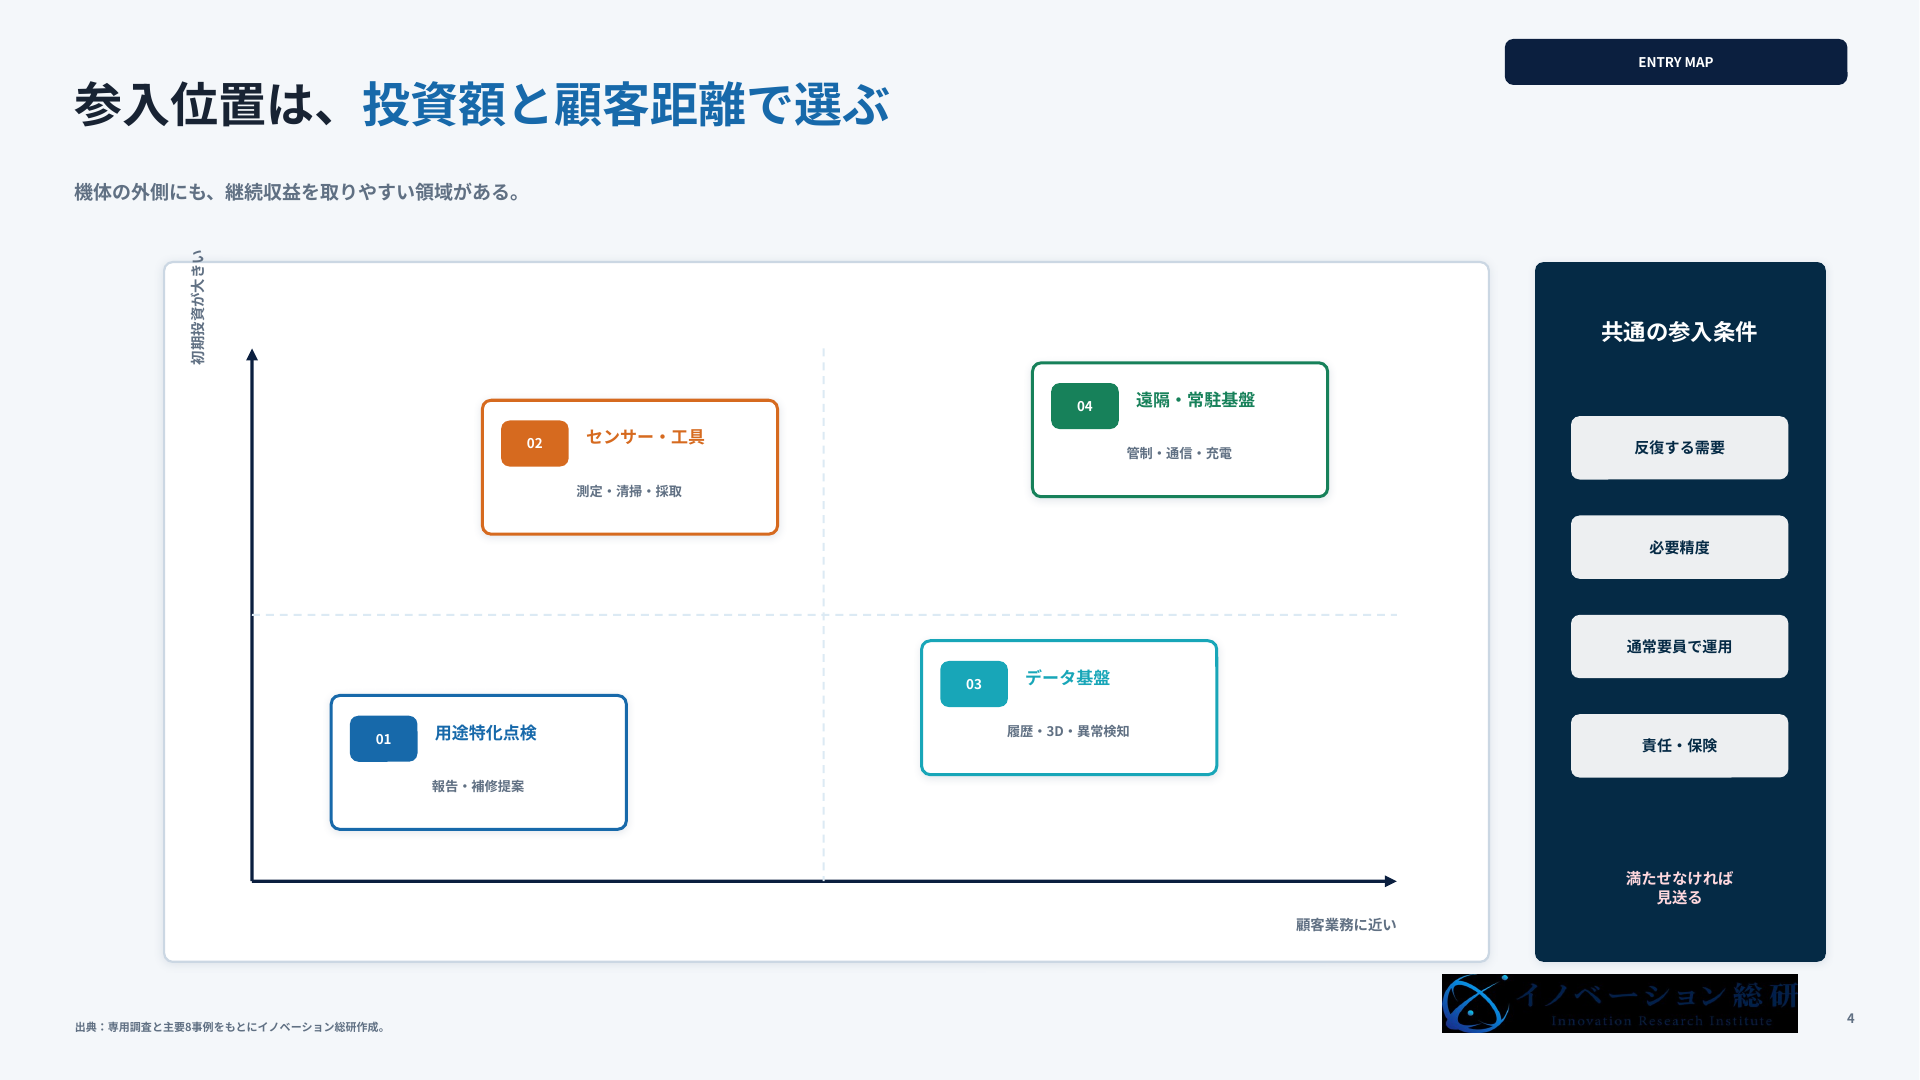
参入案1:用途特化の点検サービス
港湾、ダム、発電所、養殖など、一つの現場へ絞ります。機体は調達し、自社は操縦、測定、報告を提供します。
最初の顧客は、すでに潜水点検へ費用を払っている設備所有者です。そして、売るものは潜航時間だけではなく、点検範囲、異常箇所、補修判断です。
そのため、既存の点検資格や顧客基盤がある企業に向きます。
参入案2:センサー・工具の追加装置
ソナー、肉厚計、水質計、清掃工具、採取装置を機体へ載せます。水中で安定して押し当てる、振動を抑える、取得値へ位置情報を付ける技術が必要です。
継続する売上を設計するなら、校正、解析ソフト、消耗品、保守を組み合わせます。ただし、それぞれの料金を顧客が負担する理由と、提供原価の確認が必要です。
さらに、機体メーカーと点検会社の両方へ接続できる仕様が重要です。
参入案3:点検データ基盤と異常検知
映像、ソナー、位置、設備図面を結びつけ、過去と比較します。顧客は、設備所有者、点検会社、保険会社です。
差別化はAIモデルの精度だけではありません。むしろ、撮影条件が変わっても比較できること、元データと判断履歴を残すこと、補修後の状態まで追えることが必要です。
BIMを扱う建設業のデジタル化とも連携できます。
参入案4:遠隔運用・海底常駐の共通基盤
複数の機体を陸上から監視し、通信、充電、ドッキング、保守を提供します。洋上風力や海底ケーブルなど、同じ設備を繰り返し調べる用途に向きます。
大きな投資が必要なため、一社で始めるより、機体、通信、エネルギー、設備事業者との共同事業が現実的です。契約は機器販売ではなく、稼働率、点検頻度、異常発見時間などのサービス指標で設計します。
| 参入方法 | 最初の顧客 | 売るもの | 継続収益 | 主な提携先 |
|---|---|---|---|---|
| 用途特化点検 | 港湾、電力、ダム、養殖 | 点検結果、報告、補修提案 | 年次点検、緊急対応 | 機体、潜水、建設コンサル |
| センサー・工具 | 機体会社、点検会社 | 測定・清掃・採取装置 | 校正、保守、解析 | 計測、材料、認証 |
| データ基盤 | 設備所有者、保険 | 履歴、3D、異常検知 | 設備・拠点別の月額 | 機体、クラウド、補修会社 |
| 遠隔・常駐基盤 | 洋上風力、海底ケーブル | 管制、通信、充電、稼働保証 | 長期保全契約 | 通信、電力、海洋工事 |
まずは一つの対象設備と顧客を選び、購入してもらう成果を具体化します。自社で担う作業と提携先へ任せる作業を分け、表の料金方式で提供原価を回収できるかを次に計算します。
採算を左右する7つの変数
水中ドローン事業の採算は、機体価格だけでは決まりません。少なくとも七つを見ます。
第一は、対象設備の数と点検頻度です。一度しか使わない現場では、機材と訓練の費用を回収しにくくなります。
第二は、作業船と潜水士をどこまで減らせるかです。安全確認のために同じ船と人員が必要なら、費用削減は小さくなります。
ただし、同じ人数でも、人が潜る時間を減らしたり、従来測れなかった場所を測ったりする価値はあります。人数が減らないだけで見送らず、潜水作業の時間、測定の抜け、設備停止時間などを含めて評価します。
第三は、稼働できる海況です。波、潮流、濁りで中止が続くと、年間の稼働日数が減ります。
第四は、投入と回収の時間です。潜航時間が短くても、準備と回収に半日かかれば効率は上がりません。
第五は、解析と報告の工数です。大量の映像を人が見直すなら、現場から事務所へ作業が移るだけです。
第六は、再計測率です。位置がずれ、必要箇所が映っていないと、再び現場へ行く必要があります。
第七は、事故時の責任です。機体を失う、設備を傷つける、航行を妨げる場合の保険と契約が必要です。
事業計画では、「潜水士より安い」とまとめず、準備、現場、解析、報告、再訪問、保険まで一件当たり原価へ入れます。
架空例:100地点のうち、測れなかった10地点をどう扱うか
以下は点検報告の読み方を示す架空例です。実在企業の実績や推奨基準ではありません。
港湾の鋼材100地点を測る計画で、有効な肉厚データを得られたのが90地点、そのうち事前に定めた基準を満たしたのが86地点、下回ったのが4地点、残る10地点は接触不良などで測定できなかったとします。
| 区分 | 地点数 | 次にすること |
|---|---|---|
| 基準を満たす有効測定 | 86 | 位置・測定条件と値を保存 |
| 基準を下回る有効測定 | 4 | 技術者が確認し、再測定・補修を判断 |
| 有効な測定なし | 10 | 別手段や再訪問で測定する計画を立てる |
| 計画全体 | 100 | 未測定を残したまま点検完了にしない |
測れなかった場所を「異常なし」に含めないことが、点検品質と採算の両方を左右します。この例で有効な測定は90%ですが、計画全体のうち基準内と確認できたのは86%です。
86÷90≒95.6%という測定済み地点だけの割合で、施設全体が正常と報告してはいけません。肉厚以外の点検項目も別途確認が必要です。
見積もりでは、10地点の再測定に必要な船・人員・移動・報告修正を含めます。測定条件を変えるか、潜水士などと分担するかを技術者が判断し、追加費用の負担者と完了期限を決めます。
これにより、初回の潜航時間が短いだけの案と、必要範囲を確実に点検できる案を比べられます。
水中ドローン参入の懸念と見送り条件
水中ドローンには、陸上や空中のロボットとは違う懸念があります。
電波とGPSが使いにくい
水中では、一般的な無線通信とGPSをそのまま使えません。たとえば、音響通信は遠くまで届きますが、速度と遅延に制約があります。
そのため、慣性航法、DVL、ソナー、音響測位を組み合わせます。
カメラだけでは見えない
水が濁ると、照明を当てても白く反射します。そのためソナーが必要ですが、音響画像を設備の異常へ読み替える知識が要ります。
しかも、センサーを増やすほど、重量、電力、校正も増えます。
自律化しても人の責任は残る
障害物、漁具、船舶、突然の潮流へ対応する必要があります。つまり、完全自律を宣伝しても、停止、回収、緊急連絡を担う人は残ります。
そのため、権限と責任を明確にします。
実証が本番原価を隠す
実証では、研究者とメーカーが手厚く支援します。しかし本番では、地域の担当者が準備し、機体を整備し、報告しなければなりません。
そのため、実証成功ではなく、通常要員で再現できるかを見ます。
顧客の点検基準に合わない
きれいな映像が撮れても、法定点検や社内基準で必要な精度を満たさなければ置き換えられません。どの項目を代替し、どこは潜水士が残るかを決めます。
見送るべきなのは、次の条件です。
- 点検対象が少なく、反復需要がない
- 船・人員が残る費用を含めると、安全性や点検品質の改善に見合わない
- 必要な測定精度を示せない
- 撮影後の診断を担う専門家がいない
- 事故時の責任と保険を決められない
- 必要な点検成果と購入条件について、顧客と合意できない
水中ドローンを使うこと自体が目的になったら、一度止めるべきです。潜水士、固定センサー、水上ドローン、通常の測量と比べ、最も安全で確実な方法を選びます。
NEXT STEP
次のステップ
機体ではなく、点検から補修までの業務を設計する。
顧客、対象設備、必要精度、機体、提携先、責任、継続収益を分け、参入位置を具体化します。技術の用途探索や顧客検証、連携先の開拓に関する支援は、TeamPro Technologiesのサービスページで確認できます。
参入判断は「撮れる」より「補修判断へつながるか」で決める
参入可否は、四つの問いで整理できます。
一つ目は、繰り返し発生する点検業務があるかです。設備数、頻度、現在の費用を確かめます。
二つ目は、必要な精度を取れるかです。カメラ、ソナー、位置、測定器の組み合わせを決めます。
三つ目は、現場から報告までを通常要員で回せるかです。投入、回収、整備、解析、品質確認を含みます。
四つ目は、データが次の契約を生むかです。前回との比較、補修履歴、リスク評価へつながれば、単発撮影から継続保全へ進めます。
機体メーカーでなくても参入できます。むしろ、港湾、土木、電力、保険、通信、計測の専門性を持つ企業が、顧客業務との接続点を握れます。
水中ドローンの事業化を相談する
イノベーション総合研究所では、先端技術の調査だけでなく、顧客課題、競合、提携先、収益モデル、撤退条件まで整理します。
水中ドローンでは、機体を作るかどうかを最初に決めません。既存の技術、顧客、資格、現場網を確認し、五層のどこで価値を持てるかを考えます。
「自社技術を水中点検へ使えるか」「機体会社とどう組むか」「単発実証を継続契約へ変えたい」といった段階からご相談いただけます。
水中ドローンに関するよくある質問
機種の選び方、潜水士との分担、濁りへの対応について、導入前に確認したい点をまとめます。
まとめ:水中ドローンを「売れる保全業務」に変える
水中ドローンは、人が潜る仕事を機械へ置き換えるだけの技術ではありません。測定データを蓄積し、設備の変化を捉え、補修判断へつなぐ保全基盤です。
国内では、港湾点検、肉厚測定、洋上風力、国産AUVの実証が進みました。海外では、AUVと無人船の連携、陸上管制、海底常駐、長期サービス契約まで実装されています。
新規参入で大切なのは、高性能な機体を持つことではありません。反復する顧客業務を選び、必要な精度を取り、通常要員で運用し、次の保全判断へデータを渡せることです。
勝負は「水中を撮れるか」ではなく、撮った後に、顧客の事故と保全費を減らせるかで決まります。
参考資料
- 内閣府「AUVの社会実装に向けた戦略」
- 国土交通省「海の次世代モビリティ 情報プラットフォーム」
- 国土交通省「港湾の施設の新しい点検技術」
- FullDepth「国産小型AUVの実海域実証試験」
- 三井住友海上「洋上風力発電設備向け水中ドローン点検サービス」
- JAMSTEC「小型水中機から無人飛行艇への音響通信試験」
- KONGSBERG「HUGIN」
- Saab「Saab Seaeye」
- Saipem「Hydrone-Rの自律調査」
- Fugro「無人水上船による遠隔海底点検」
CONTACT
お問い合わせ
水中ドローンを、売れる保全業務へ。
顧客課題、必要精度、機体・センサー、運用、データ、保険、収益モデルを整理し、参入・提携・待機・見送りの条件へ落とします。


